
Analizamos los robots humanoides industriales: pruebas reales, IA física, productividad, riesgos y seguridad de máquinas.
El movimiento sorprende. El turno completo pone a prueba.
Un robot de cuerpo humano recoge una pieza y la coloca en un puesto industrial. El vídeo resulta convincente. En una fábrica, la pregunta continúa cuando termina la grabación: ¿puede repetir la operación durante el turno, reconocer una pieza desplazada, recuperarse de un fallo y mantener condiciones seguras alrededor de las personas? La utilidad industrial depende de esa continuidad, no de una toma seleccionada.
Las directrices chinas publicadas el 9 de octubre de 2026 vuelven a situar la IA industrial en el debate. Al mismo tiempo, los casos documentados por BMW permiten evaluar los humanoides sin despreciar los avances ni suponer que ya existe una máquina capaz de realizar cualquier trabajo de fábrica. La evidencia debe permanecer vinculada a la tarea y a las condiciones que la produjeron.
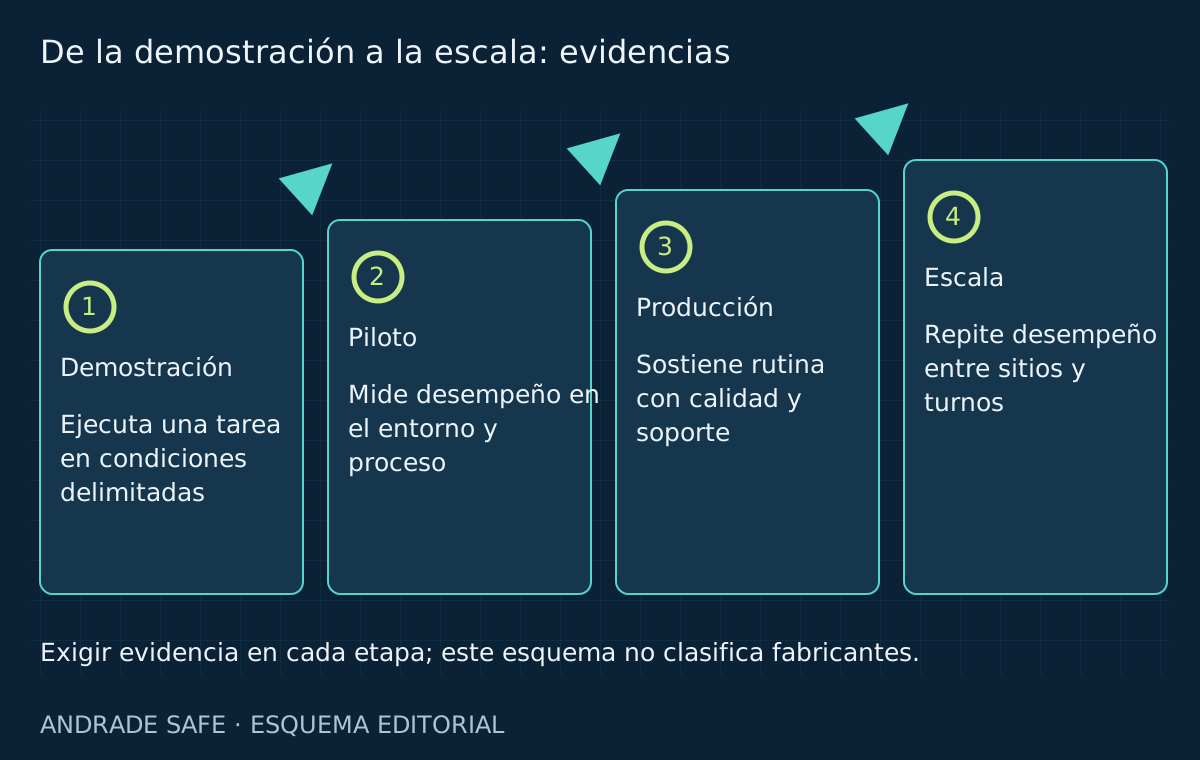
Conviene distinguir cuatro etapas: una demostración de capacidad, un piloto en una aplicación definida, producción repetitiva bajo condiciones verificadas y escalamiento a otras instalaciones o equipos. Cada etapa exige pruebas diferentes. Confundirlas puede convertir una noticia tecnológica en una decisión de compra mal fundamentada.

China impulsa la IA industrial y aborda sus riesgos
La comunicación oficial china del 9 de octubre promueve la incorporación industrial de IA junto con vigilancia tecnológica, alertas de riesgo y respuesta a emergencias. La noticia de Reuters, consultada en su republicación identificada en StreetInsider, añade responsabilidad por pérdidas derivadas de inversiones ciegas. Es un contexto de política industrial, no una aprobación de seguridad de un robot concreto.
Según la investigación de Reuters del 27 de agosto, en los entornos observados en China persistían límites para realizar trabajo flexible y dependencia del entrenamiento humano. Esto todavía no significa ausencia de progreso en todas las empresas. La investigación aporta un contrapunto comercial independiente a las demostraciones, sin evaluar universalmente cada aplicación industrial.
También hay que separar las estadísticas. La IFR informó en septiembre de 2026 de unos cinco millones de robots industriales operativos en el mundo en 2025 y más de 600.000 instalaciones ese año. Se trata del conjunto de robots industriales, no de cinco millones de humanoides. No es válido combinar ese parque con estimaciones de envíos de otra categoría para calcular una cuota de mercado.
Directrices chinas: comunicación oficial →
Reuters: inversión ciega y control de riesgos →
Brazo industrial, cobot, AMR y humanoide: diferencias importantes
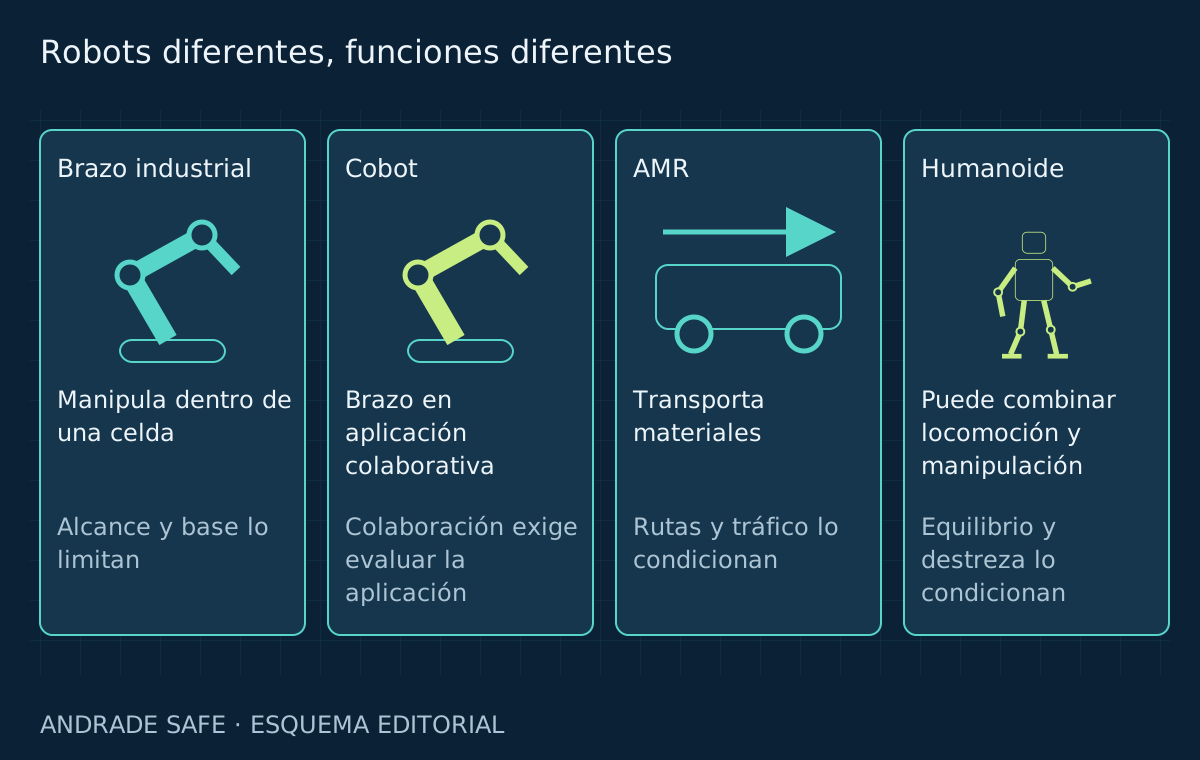
Un brazo industrial opera dentro de una zona de trabajo diseñada. Con herramientas, dispositivos de posicionamiento e integración adecuados puede resolver soldadura, pintura o transferencia repetitiva de piezas. Reducir la variabilidad del puesto puede ser más eficaz que pedir a una máquina más compleja que compense cualquier incertidumbre.
Cobot suele designar robots destinados a aplicaciones colaborativas. La colaboración depende de la tarea y de las medidas de protección. Una herramienta cortante, una carga pesada o un punto de atrapamiento siguen siendo peligrosos aunque el robot parezca accesible. El término no permite retirar automáticamente las protecciones de una célula.
Un AMR, robot móvil autónomo, navega y transporta materiales dentro de su arquitectura operativa. Un humanoide combina rasgos corporales semejantes a los humanos con manipulación y, en algunos diseños, movilidad. Las categorías pueden solaparse: un humanoide sobre ruedas también puede ser un manipulador móvil. No todo manipulador móvil es humanoide, y un humanoide no tiene que caminar sobre dos piernas.
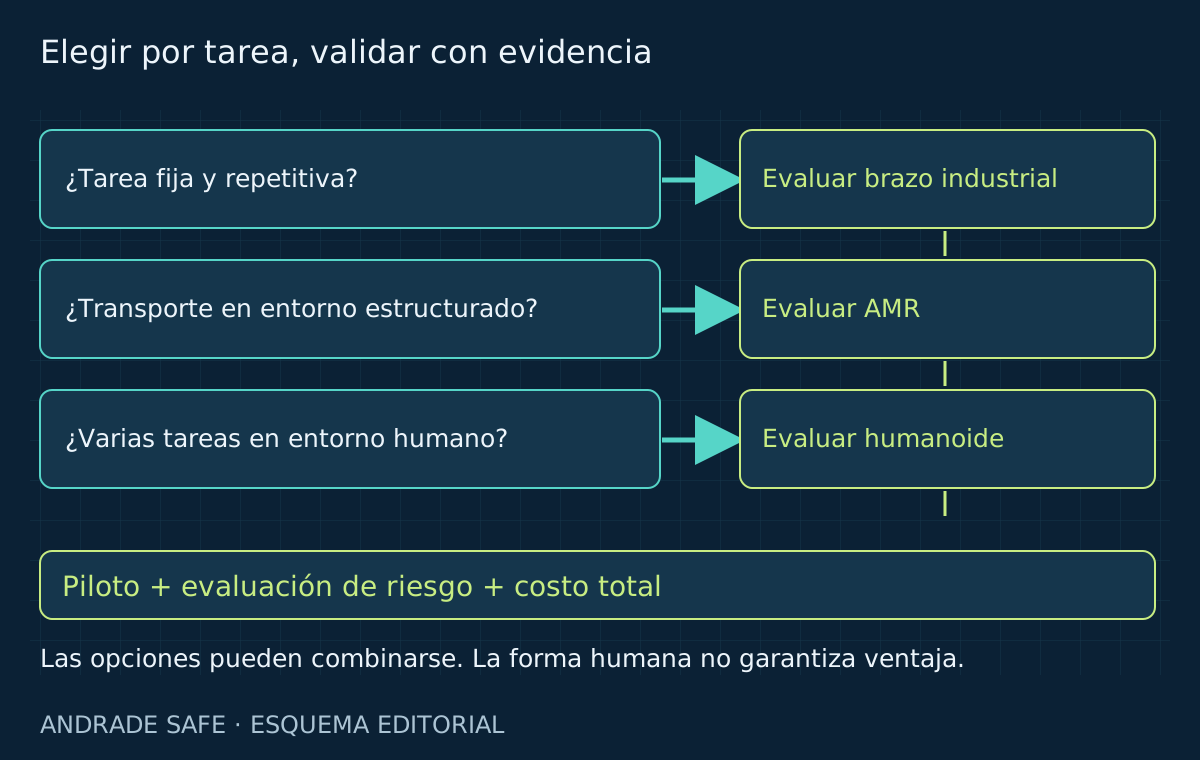
La forma humana puede facilitar el acceso a alturas, herramientas y puestos existentes. Esa compatibilidad es una hipótesis que debe comprobarse. Una pinza específica puede funcionar mejor que una mano versátil; las ruedas pueden ser más convenientes que las piernas en suelo regular. La elección empieza por la tarea, no por la silueta preferida.
| Sistema | Aplicación típica | Límites por evaluar |
|---|---|---|
| Brazo industrial | Soldadura, pintura, montaje y manipulación repetitiva | Herramienta, puesto, zona e integración segura |
| Cobot / aplicación colaborativa | Interacción delimitada con estrategias específicas | Herramientas, cargas, fuerza, velocidad y protecciones |
| AMR / robot móvil | Transporte y navegación de materiales | Tráfico, obstáculos, visibilidad y zonas mixtas |
| Humanoide / manipulador móvil | Manipulación en puestos diseñados para humanos | Destreza, movilidad, energía, fallos y seguridad |
Una demostración no demuestra productividad industrial
Una presentación puede mantener iluminación y posición de objetos constantes, además de seleccionar el intento exitoso. Sirve para mostrar una capacidad inicial. No revela necesariamente las repeticiones, pausas y correcciones humanas necesarias. Sin conocer los intentos y los fallos, una tasa de éxito carece de denominador verificable.
Pensemos en una pieza girada dentro de una caja. El robot debe estimar su posición, elegir contactos, evitar objetos próximos y verificar la sujeción. Repetir una trayectoria aprendida puede provocar una caída o una colisión. La recuperación debe estar prevista: reintentar dentro de límites, devolver la pieza, detenerse de forma segura o pedir intervención autorizada.
Antes de aceptar un piloto, hay que definir su dominio operativo: piezas, cargas, tolerancias, iluminación, suelo, obstáculos y modos de trabajo. Debe probarse también con equipos calientes, cambios de batería y variaciones reales. Un resultado satisfactorio en un puesto no demuestra capacidad general para toda la planta. Ampliar condiciones sin comprobarlas amplía la promesa, no la evidencia.
IA física: percepción, planificación, acción y comprobación
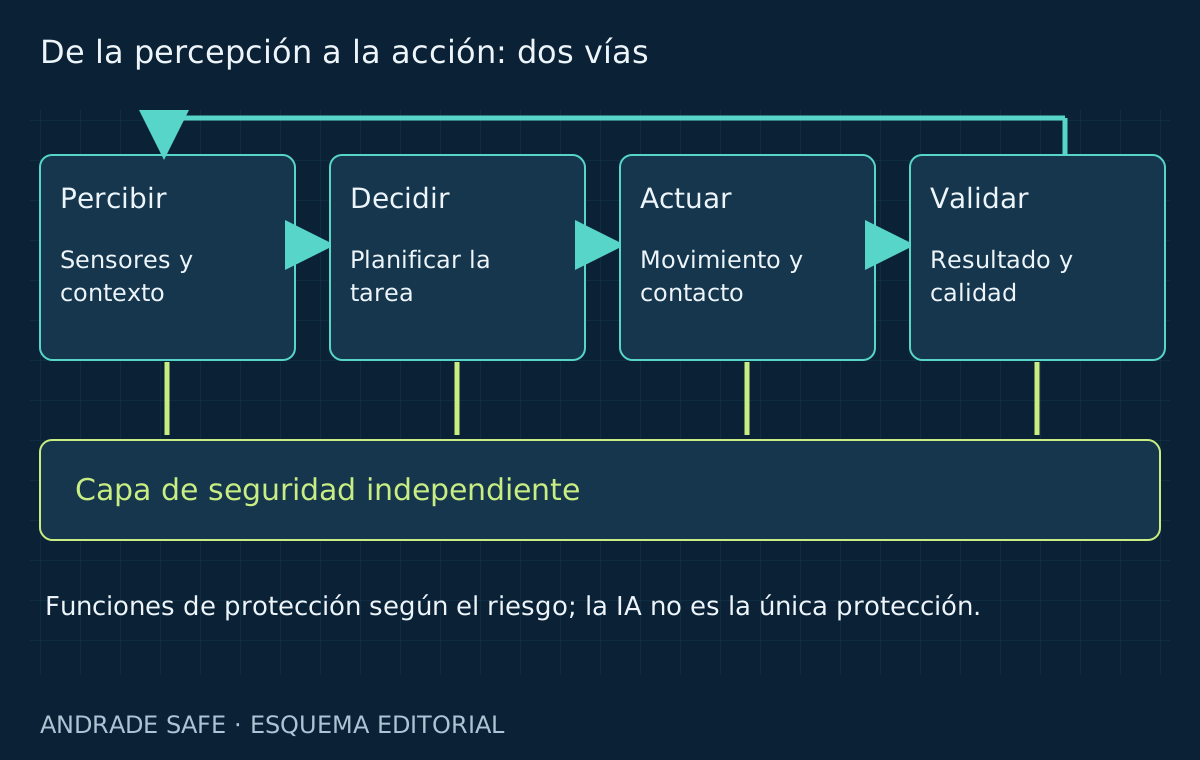
La IA física, o embodied AI, vincula la inteligencia computacional con un cuerpo que interactúa con su entorno. Una cadena posible empieza en cámaras y sensores de fuerza o tacto. La percepción estima objetos y estado; la planificación elige acciones; los controladores accionan motores; las nuevas mediciones comprueban el resultado. La arquitectura no es idéntica en todos los robots.
El aprendizaje por imitación puede aprovechar demostraciones humanas. La teleoperación permite guiar la máquina a distancia y obtener ejemplos, pero debe diferenciarse de la ejecución autónoma. La simulación ayuda a explorar comportamientos; la transferencia sim-to-real afronta diferencias de fricción, iluminación, flexibilidad y contacto. El éxito virtual no sustituye la prueba física.
Una orden de alto nivel todavía debe convertirse en trayectorias y comandos compatibles con los límites mecánicos. La estimación de posición, la respuesta de los motores y las comunicaciones influyen en el resultado. La infraestructura informática, conectada con nuestro artículo sobre ASML y semiconductores, ayuda a sostener el proceso. No valida por sí sola la aplicación instalada.
La seguridad necesita un argumento de ingeniería propio. Pedir al modelo de IA que evite personas no basta. Detección, parada, límites y diagnóstico deben especificarse y validarse para los riesgos y la arquitectura pertinentes. Reconocer objetos con frecuencia no convierte automáticamente el modelo en una función de protección fiable.
Destreza, estabilidad y disponibilidad: los retos menos visibles
Manipular significa controlar el contacto. Los reflejos pueden dificultar la visión; el aceite cambia la adherencia; una pequeña holgura altera el encaje. La herramienta debe coordinar fuerza y posición sin dañar, soltar ni atrapar el objeto. Sensores, útiles y dispositivos del puesto trabajan juntos. Más dedos no garantizan una mejor sujeción.
La repetibilidad describe la consistencia de resultados bajo condiciones definidas. La precisión se relaciona con la proximidad al objetivo. No son equivalentes y necesitan un método de medición. Repetir una trayectoria no demuestra reconocimiento correcto de una pieza desconocida ni que el producto terminado siempre cumpla su tolerancia.
La movilidad introduce estabilidad, obstáculos y tráfico. Las piernas añaden riesgo de caída; las ruedas necesitan rutas compatibles. Carga, herramienta y postura pueden modificar los límites operativos. Recarga, sustitución de batería, calentamiento, desgaste y mantenimiento también reducen la disponibilidad. Una planta necesita producción sostenida, no solamente velocidad máxima.
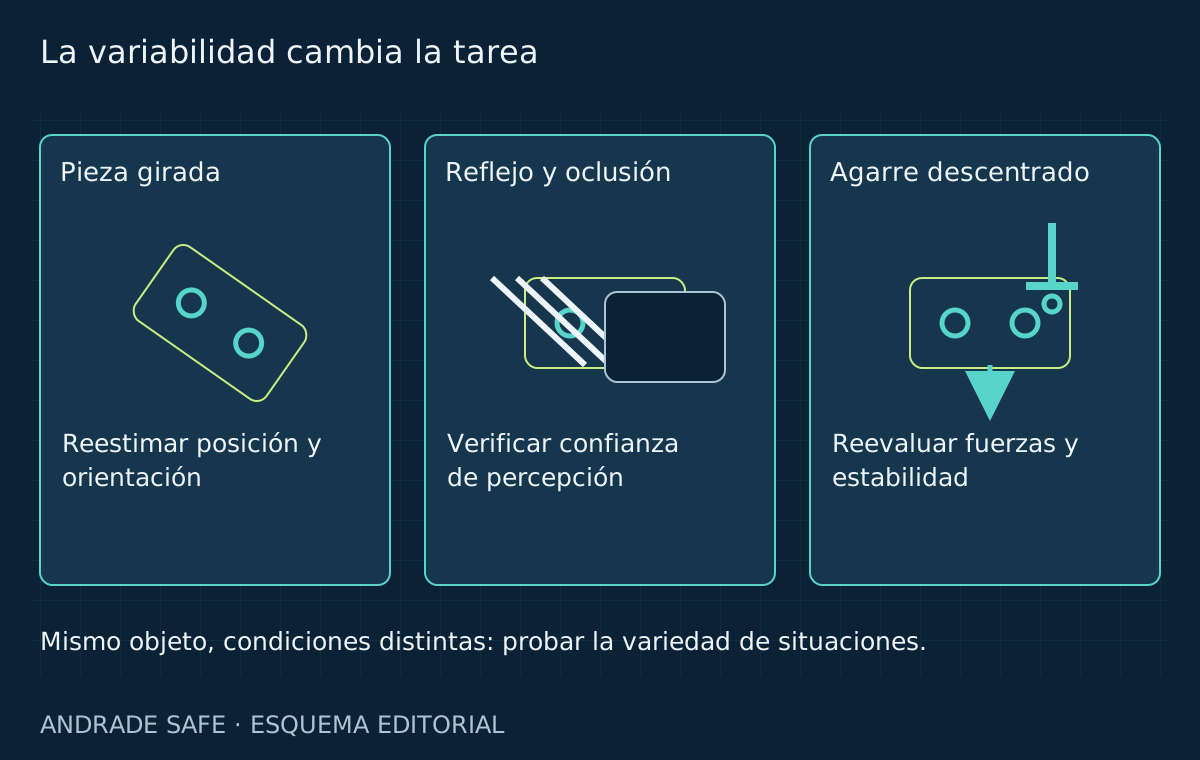
Figure 02 en BMW: evidencia de una operación delimitada
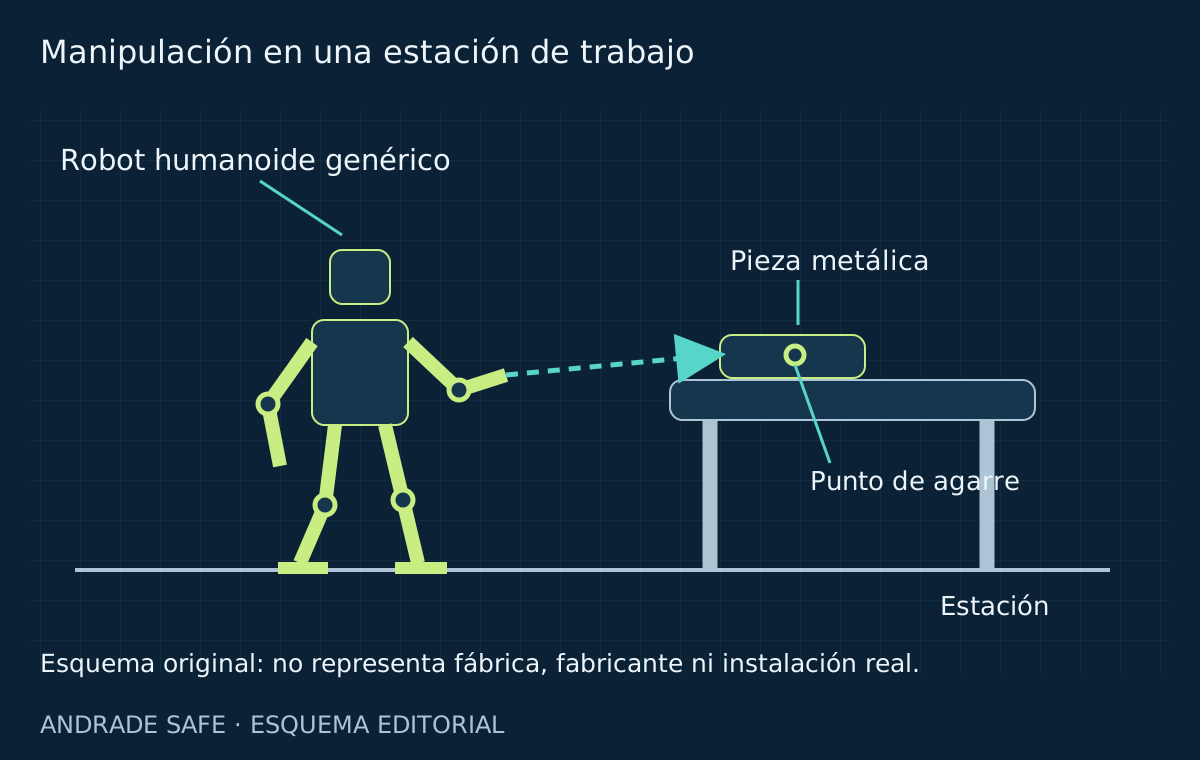
Según BMW, Figure 02 retiró y posicionó piezas metálicas para soldadura en Spartanburg durante el piloto de 2025. La empresa informa de más de 90.000 componentes manipulados, unas 1.250 horas y contribución a la producción de más de 30.000 BMW X3. No significa que el robot ensamblara por sí solo esos vehículos.
Es evidencia relevante de una tarea concreta. BMW también describe barreras e integración de infraestructura. Los totales publicados no revelan todos los fallos, costes, intervenciones o resultados por turno. Tampoco demuestran seguridad sin restricciones en otra instalación ni autonomía general para trabajos diferentes.
El vídeo oficial permite observar movimientos y contexto, pero no sustituye el registro operativo completo. Para decidir una compra conviene pedir criterios de aceptación, calidad y recuperación de fallos. El relato de Figure aporta corroboración del fabricante; debe leerse teniendo presente su interés comercial en los resultados.
BMW Group — Figure 02 / Spartanburg
Vídeo oficial de BMW Group. Ilustra una aplicación delimitada; no sustituye los registros operativos, de calidad y seguridad.
BMW: resultados de Figure 02 →
AEON en Leipzig: un humanoide también puede usar ruedas
El anuncio de BMW de febrero de 2026 describe al AEON de Hexagon con cuerpo humanoide y desplazamiento sobre ruedas, orientado a aplicaciones de baterías y componentes. Forma corporal y locomoción son decisiones separadas. La pregunta industrial es si esa configuración resulta adecuada para el puesto y el proceso.
Hay una actualización reciente: el 6 de octubre de 2026, Hexagon afirmó que AEON ya realiza tareas de producción en Leipzig dentro de un programa por etapas. Es una comunicación del fabricante, no una auditoría independiente de disponibilidad, seguridad o rentabilidad. No demuestra una implantación generalizada en toda la fábrica.
El avance merece seguimiento con datos comparables. Un anuncio y un vídeo de una tarea describen pasos de desarrollo. Una expansión fiable requiere equipos mantenibles, cambios controlados y resultados reproducibles fuera del equipo inicial. La madurez pertenece a la aplicación verificada, no únicamente al nombre comercial del robot.
BMW Group — AEON / Leipzig
Vídeo oficial BMW Group publicado en febrero de 2026. Muestra el contexto del proyecto, no una auditoría del rendimiento informado en octubre.
Cómo medir un piloto antes de ampliarlo
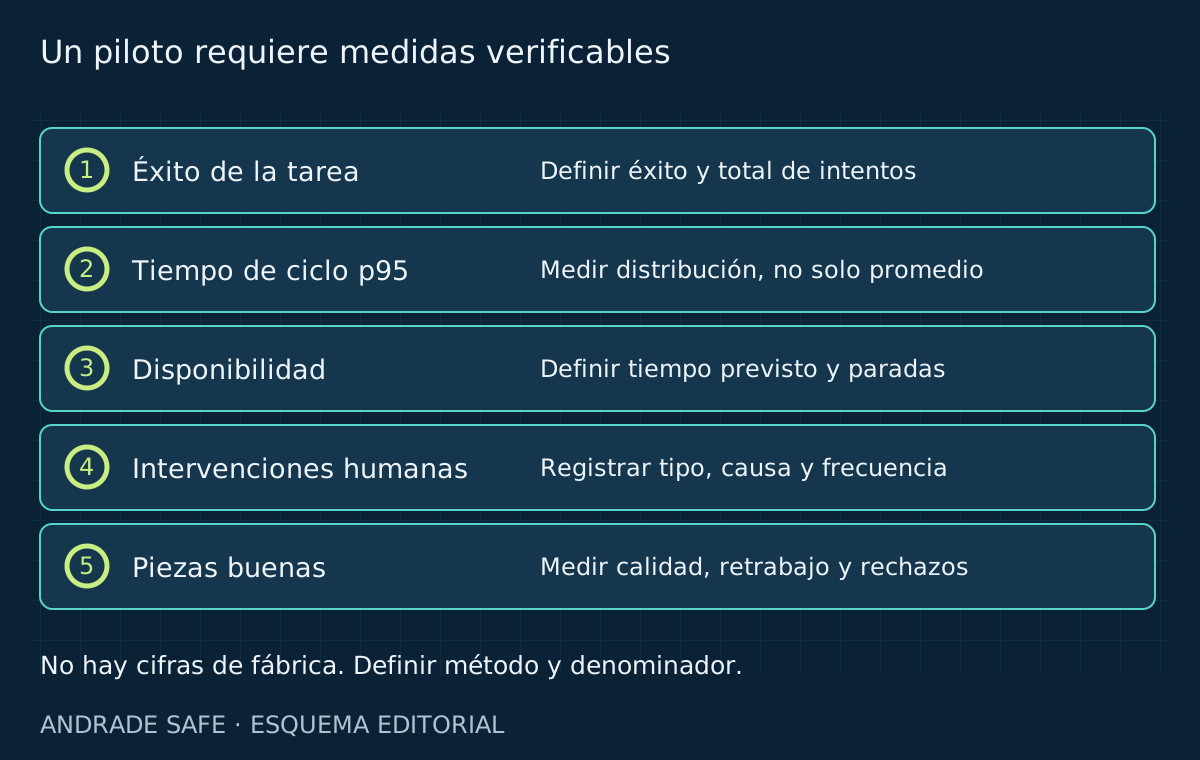
Los trabajos del NIST sobre evaluación y benchmarking ayudan a caracterizar capacidades robóticas mediante medición. En la práctica, se empieza definiendo qué cuenta como éxito, cuándo comienza el ciclo y cómo se registran intentos fallidos. Los criterios de aceptación deben acordarse antes de conocer el resultado del ensayo.
El tiempo de ciclo necesita una distribución. La mediana, p50, describe el centro; p95 muestra los ciclos más lentos. Ninguno sustituye registrar recarga, recuperación y paradas fuera de los ciclos completados. La disponibilidad debe declarar qué interrupciones incluye. La tasa de éxito debe separar ejecución autónoma, finalización con ayuda y fallo definitivo.
Ejemplo editorial hipotético, sin relación con BMW o China: una célula entrega 100 piezas en un turno planificado de ocho horas; 90 cumplen a la primera y se producen cinco intervenciones. Son 11,25 piezas buenas por hora planificada y cinco intervenciones por 100 ciclos, si cada pieza corresponde a un ciclo. No permite calcular disponibilidad sin conocer los tiempos de parada.
El coste por pieza buena incluye integración, útiles, capacitación, energía, supervisión, mantenimiento y pérdidas de calidad. Compare escenarios de volumen y tiempo disponible con una alternativa convencional. Una mejora de producción tiene sentido mientras la calidad y las medidas de seguridad sigan siendo eficaces. La seguridad no es una pérdida admisible para acelerar el proceso.
NIST: evaluación y benchmarking →
| Indicador | Cómo medir | Precaución al interpretar |
|---|---|---|
| Éxito por tarea | Éxitos ÷ intentos en tarea y periodo definidos | Separar finalización con ayuda y autónoma |
| Ciclo p50 / p95 | Mediana y percentil 95 de ciclos registrados | Registrar paradas fuera de ciclos completados |
| Disponibilidad | Tiempo apto para producir ÷ tiempo planificado | Definir las paradas incluidas |
| Intervenciones | Cantidad por 100 o 1.000 ciclos | Registrar motivo, duración y gravedad |
| Calidad | Piezas buenas a la primera, daños y retrabajo | Movimiento no significa producto aceptado |
| Seguridad | Eventos peligrosos, casi accidentes y pruebas de protección | Ausencia de accidente no valida todas las barreras |
| Coste total | Coste por pieza buena con integración y operación | Comparar alternativas en condiciones equivalentes |
La convivencia con personas exige evaluar todo el sistema
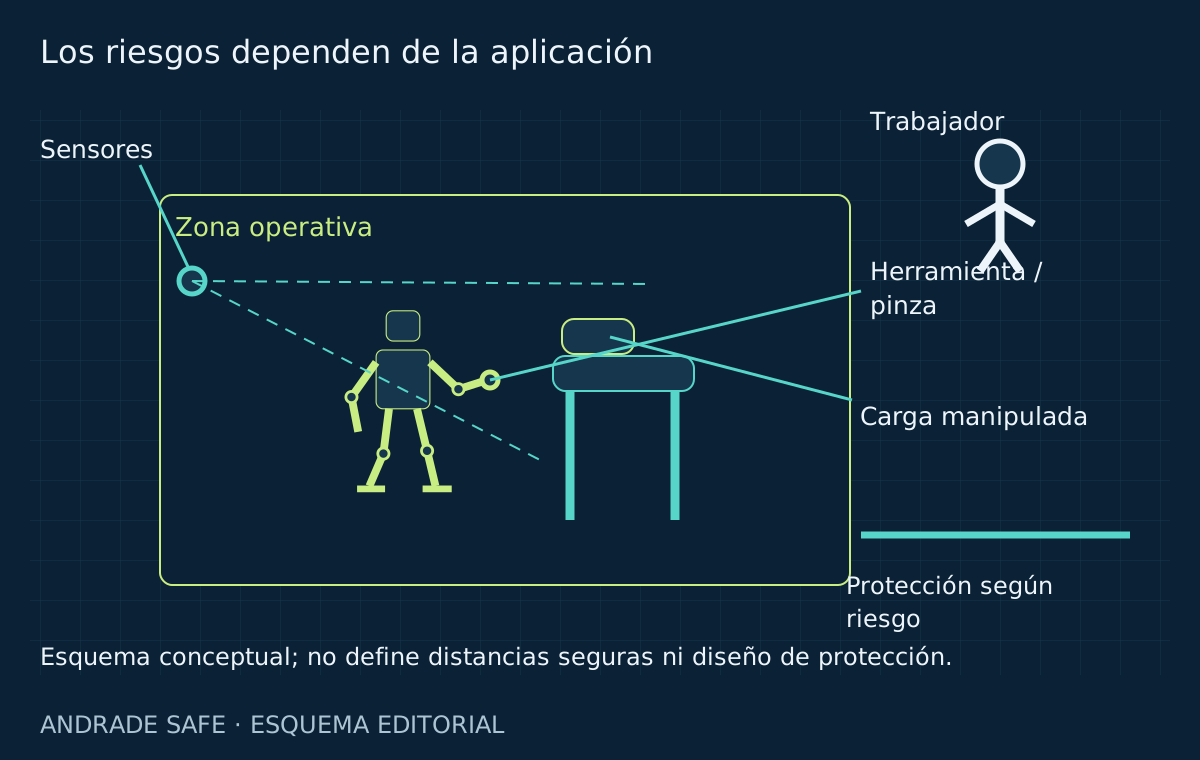
El mapa de peligros incluye colisión, atrapamiento, inestabilidad, caída de carga, movimiento inesperado y energía almacenada. Herramienta y pieza pueden cambiar el riesgo: una pinza puede prensar, una carga puede tener bordes cortantes y el puesto puede crear un punto de aplastamiento. Revisar solamente el cuerpo del robot deja componentes esenciales fuera de la evaluación.
OSHA destaca accidentes durante tareas no rutinarias, como programación, pruebas, ajustes y mantenimiento. Esas intervenciones necesitan modos y procedimientos adecuados. Pausar el software no demuestra aislamiento de energía eléctrica, neumática, gravitacional u otras fuentes peligrosas. Antes de intervenir deben verificarse condiciones seguras y autorización.
Protecciones, enclavamientos, detección, límites de movimiento y parada protectora deben derivarse de la evaluación de la aplicación. Este artículo no prescribe distancias universales ni límites de fuerza. La detección puede llegar tarde si el tiempo de respuesta y la distancia de parada no son compatibles con el peligro. El contenido sobre protecciones y enclavamientos profundiza esta diferencia.
Protecciones y enclavamientos: seguridad de aplicación (portugués) →
ISO y NR-12: referencias con ámbitos definidos
La ISO 10218-1:2025 aborda el robot industrial y la parte 2:2025 las aplicaciones y células. Sus ámbitos públicos excluyen riesgos asociados a la movilidad sobre plataformas móviles. Por tanto, la serie no cubre automáticamente todos los peligros de desplazamiento de un humanoide. La ISO/TS 15066:2016 complementa aplicaciones colaborativas industriales, no cualquier robot no industrial. Se consultaron los ámbitos públicos, no los textos completos de pago.
En Brasil, la NR-12 es una referencia reglamentaria para máquinas y equipos dentro de su ámbito. Hay que evaluar el sistema instalado y los requisitos aplicables, en lugar de considerar un catálogo extranjero o la etiqueta colaborativo como prueba de cumplimiento. Es un contexto brasileño; no constituye legislación para fábricas de otros países.
Identifique clasificación, límites y referencias pertinentes al conjunto, y documente evaluación y reducción de riesgos. Cambiar modelo, software, herramienta o distribución puede modificar el comportamiento. Registros de versión, ensayos, autorización y retorno a una configuración conocida sostienen la gestión del cambio. Una actualización tecnológica no debe romper la trazabilidad de decisiones de seguridad.
ISO 10218-1:2025 — ámbito público →
ISO 10218-2:2025 — ámbito público →
Empleo, ergonomía y selección de automatización
Un piloto puede retirar una tarea físicamente exigente y crear necesidades de programación, mantenimiento o supervisión. Eso no permite predecir el balance de empleo de una empresa o país. La evaluación debe considerar organización del trabajo, capacitación, tareas restantes y participación de quienes conocen el proceso.
Reducir manipulación repetitiva puede mejorar la ergonomía. Transferir todos los fallos a una persona sobrecargada puede crear otro problema. Observe frecuencia de llamadas, postura durante recuperación, presión para reiniciar y calidad de instrucciones. La supervisión humana necesita condiciones de trabajo adecuadas, un tema conectado con nuestro análisis de Tesla FSD y límites de automatización.
Para tareas fijas y repetitivas, compare primero una célula especializada. Para transporte estructurado, evalúe sistemas móviles adecuados. Para tareas variadas en puestos diseñados para humanos, un humanoide puede justificar un piloto controlado. Volumen, infraestructura, mantenimiento y peligros determinan la comparación. La flexibilidad aporta valor cuando resulta necesaria y demostrable.
De la demostración a la escala: pruebas que faltan
Una demostración muestra capacidad. Un piloto mide una tarea delimitada. Producción añade calidad, disponibilidad y gestión de anomalías sostenidas. La escala requiere reproducir esos resultados en turnos, equipos e instalaciones diferentes. Cada transición necesita criterios de aceptación y una decisión explícita sobre límites operativos y riesgos restantes.
Antes de ampliar, pida registros de intentos, fallos e intervenciones, pruebas de funciones de seguridad, documentación de integración y un plan de mantenimiento. Determine quién controla actualizaciones e investiga comportamientos inesperados. Un ensayo breve sin accidentes no demuestra por sí solo la eficacia de todas las barreras.
La tecnología nueva exige integración responsable. La fábrica necesita un sistema que complete una tarea útil con seguridad, repetibilidad y coste sostenible. Parecerse a una persona puede ayudar al diseño. Los resultados verificados son los que justifican su adopción.
Preguntas frecuentes
¿Qué es un robot humanoide?
Es un robot con rasgos corporales semejantes a los humanos, destinado a manipular objetos y utilizar entornos existentes. Puede desplazarse con piernas o ruedas. La forma no demuestra autonomía, productividad ni seguridad. Cada capacidad debe comprobarse en tareas definidas, con condiciones operativas y criterios de aceptación explícitos.
¿En qué se diferencia de un robot industrial?
Humanoide describe principalmente la forma; industrial se refiere a una clase y contexto de aplicación. Un humanoide puede utilizarse en la industria. Un brazo convencional suele trabajar en una zona diseñada con herramientas específicas. Compare función, movilidad, integración y resultados, sin convertir las etiquetas en categorías siempre excluyentes.
¿Ya trabajan en fábricas?
Existen pilotos y tareas productivas documentadas, como Figure 02 en Spartanburg y AEON en Leipzig. Son evidencias de aplicaciones delimitadas, no de sustitución integral de una planta. Revise tarea, fecha y fuente, además de registros de fallos, intervención y rendimiento sostenido, antes de afirmar madurez para una expansión.
¿Por qué fallan al manipular objetos?
La sujeción depende de posición, contacto, fuerza y estado de la superficie. Reflejos, obstáculos y tolerancias pueden exigir correcciones. Un fallo no se resuelve simplemente aumentando velocidad: hace falta una recuperación diseñada. La evaluación debe incluir variaciones realistas y registrar intentos fallidos, daños e intervenciones humanas.
¿Qué normas de seguridad se aplican?
Depende de la clasificación y aplicación del sistema. La serie ISO 10218 y la ISO/TS 15066 tienen ámbitos definidos y no cubren automáticamente todos los riesgos de movilidad o robots no industriales. En Brasil debe evaluarse la NR-12 cuando corresponda. Las obligaciones locales de otros países necesitan su propia revisión.
¿Cuándo conviene un robot humanoide?
Puede justificar un piloto cuando tareas diversas en puestos humanos requieren una flexibilidad que aporte valor real. Compare antes células especializadas y soluciones móviles adecuadas. Volumen, infraestructura, mantenimiento, calidad y peligros condicionan la decisión. La elección requiere resultados verificables y coste por pieza buena, no solamente una demostración convincente.
Referencias
- China: diretrizes de IA e investimentos / AI policy / política de IAState Council / Xinhua
- Reuters: China issues guidelines for new productive forces including AIReuters / StreetInsider
- Reuters investigation: China's humanoid robots aren't smart enough to take your job — yetReuters / The Business Standard
- World Robotics 2026: Five Million Robots now Operate in Factories GloballyIFR
- BMW Group: First humanoid robot introduced in Plant LeipzigBMW Group
- BMW Group to deploy humanoid robots in production in Germany for the first timeBMW Group
- AEON: October 2026 update on staged industrial deploymentHexagon Robotics
- F.02 Contributed to the Production of 30,000 Cars at BMWFigure AI
- ISO 10218-1:2025 — Industrial robotsISO
- ISO 10218-2:2025 — Industrial robot applications and robot cellsISO
- ISO/TS 15066:2016 — Collaborative robotsISO
- Robotics — OverviewOSHA
- NR-12 — Segurança no trabalho em máquinas e equipamentosMTE Brasil
- Advancing Capabilities of Industrial Robots Through Evaluation, Benchmarking, and CharacterizationNIST