
Entenda onde robôs humanoides já atuam, por que a fábrica exige precisão, segurança e produtividade, e o papel da NR-12 e da IA física.
O movimento impressiona. O turno inteiro é a prova.
Um robô de corpo humano atravessa uma estação, encontra uma peça e a coloca no lugar. O vídeo chama atenção. No chão de fábrica, porém, a pergunta continua depois que a câmera para: ele repete a operação durante o turno, reconhece uma peça deslocada, recupera uma falha e mantém pessoas fora de situações perigosas? A utilidade industrial depende dessa continuidade, não apenas de um movimento bem-sucedido.
As diretrizes chinesas divulgadas em 9 de outubro de 2026 recolocaram a IA aplicada à indústria no centro do debate. Ao mesmo tempo, pilotos documentados pela BMW permitem olhar para a robótica humanoide sem cair em dois extremos: tratar tudo como espetáculo ou supor que a fábrica já está pronta para máquinas de uso geral. Há avanço real, mas sua extensão precisa ser demonstrada tarefa por tarefa.
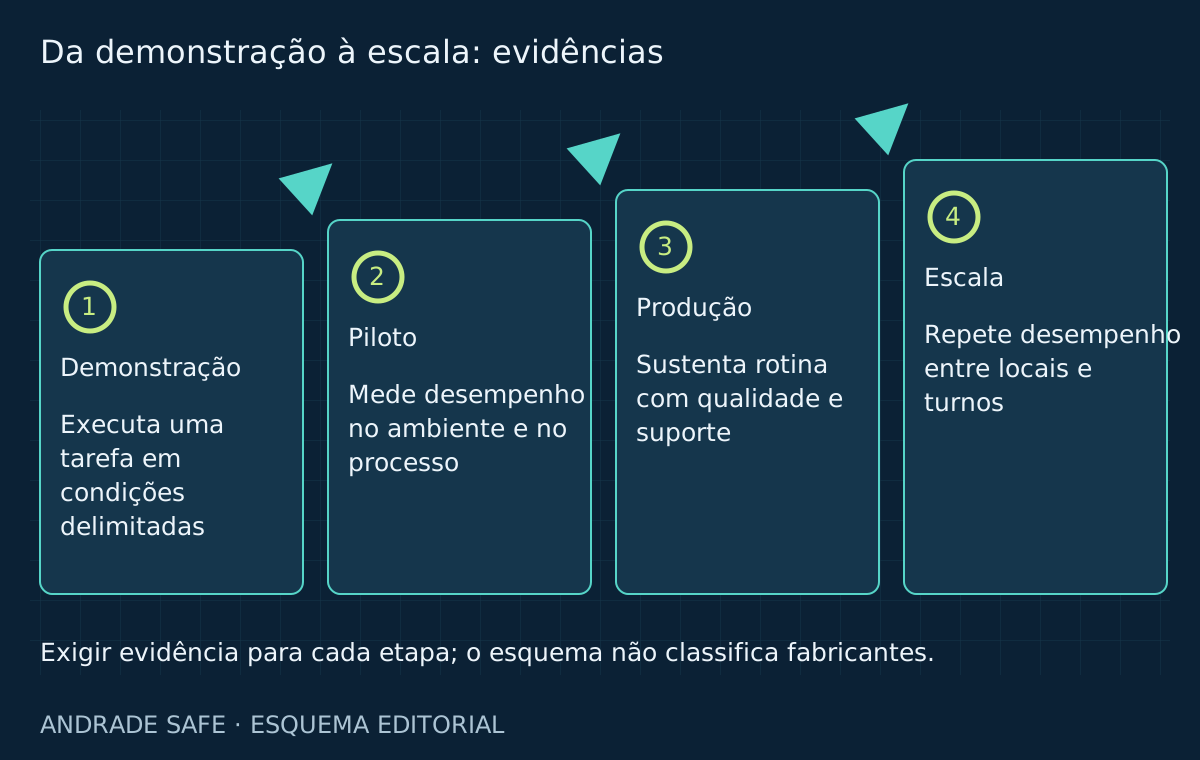
Neste artigo, demonstração significa prova limitada de uma capacidade; piloto significa ensaio em uma aplicação definida; produção significa operação repetitiva sob condições verificadas; escala significa reproduzir resultados em instalações e equipes diferentes. Essa distinção ajuda quem projeta, compra, opera ou fiscaliza automação a pedir evidências melhores.

O que mudou em outubro de 2026 — e o que a notícia não prova
O comunicado oficial chinês de 9 de outubro incentiva a integração da IA à economia real e prevê monitoramento tecnológico, alerta de riscos e resposta a emergências. A reportagem da Reuters, consultada em republicação identificada no StreetInsider, acrescenta a responsabilização por perdas decorrentes de investimento cego. A notícia reforça a agenda industrial; não certifica um robô nem valida uma implantação.
A discussão sobre humanoides exige outra lente. Segundo investigação da Reuters de 27 de agosto, em ambientes observados na China havia dependência de treinamento humano e dificuldades para converter demonstrações em trabalho flexível. Isso ainda não significa ausência de progresso em todas as empresas. A reportagem é um contraponto sobre maturidade comercial, não um veredito universal sobre a tecnologia.
Também é necessário separar universos estatísticos. A IFR informou em setembro de 2026 cerca de cinco milhões de robôs industriais em operação no mundo em 2025 e mais de 600 mil instalações naquele ano. Esses números descrevem robôs industriais em geral. Não são cinco milhões de humanoides, nem permitem calcular a participação deles usando estimativas de embarques de outra categoria.
Diretrizes chinesas: comunicado oficial →
Reuters: investimento cego e controle de riscos →
Humanoide, braço industrial, cobot e AMR: sistemas diferentes
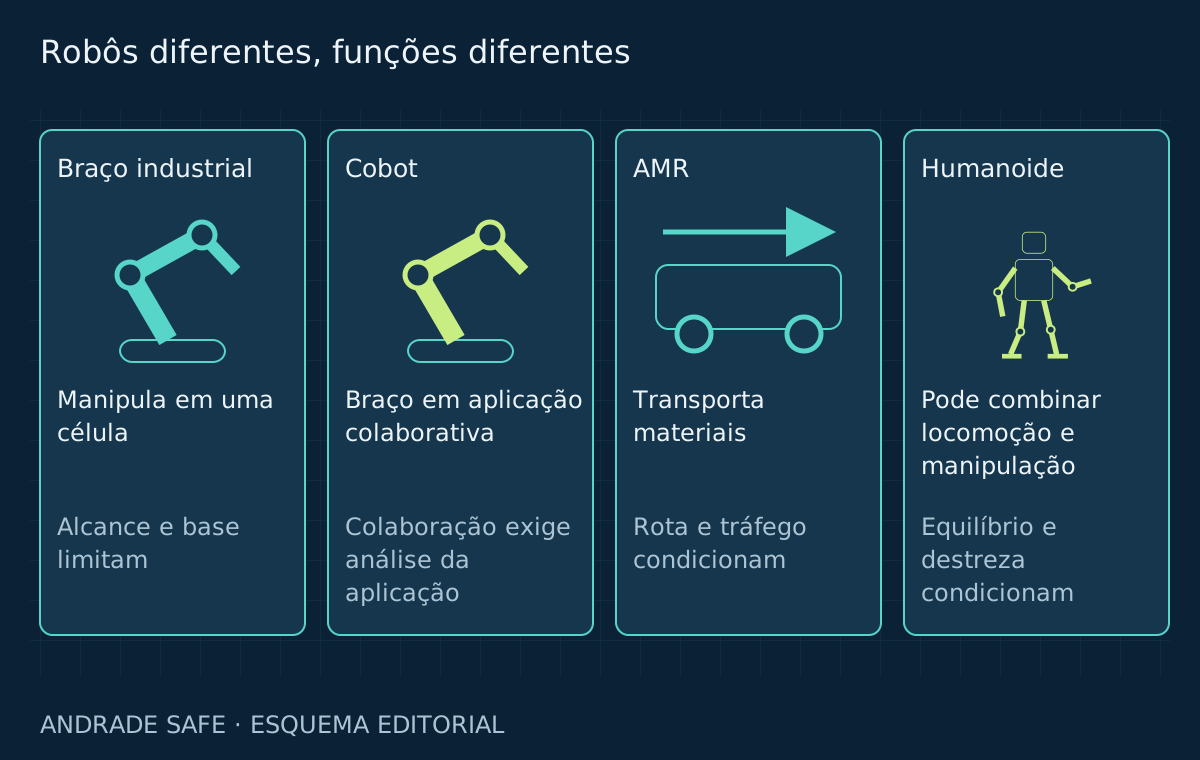
Um braço industrial concentra movimentos em uma região de trabalho. Com ferramenta, dispositivo de posicionamento e integração adequados, resolve soldagem, pintura ou transferência repetitiva de peças. A estação pode ser desenhada para reduzir variabilidade. Esse investimento no processo costuma ser tão importante quanto a capacidade nominal do robô.
Cobot é um termo associado a robôs destinados a aplicações colaborativas. A colaboração é uma característica da aplicação e das medidas adotadas, não uma licença para retirar proteções. Ferramentas cortantes, peças pesadas, pontos de esmagamento e outros equipamentos continuam importando. A aparência amigável da máquina não resolve os perigos do conjunto.
Um AMR, robô móvel autônomo, organiza deslocamentos e transporte sob uma arquitetura própria de navegação e segurança. Um humanoide combina características corporais semelhantes às humanas com manipulação e, em alguns projetos, mobilidade. As categorias podem se sobrepor: um humanoide com rodas também pode ser um manipulador móvel. Nem todo manipulador móvel, contudo, é humanoide, e um humanoide não precisa andar sobre duas pernas.
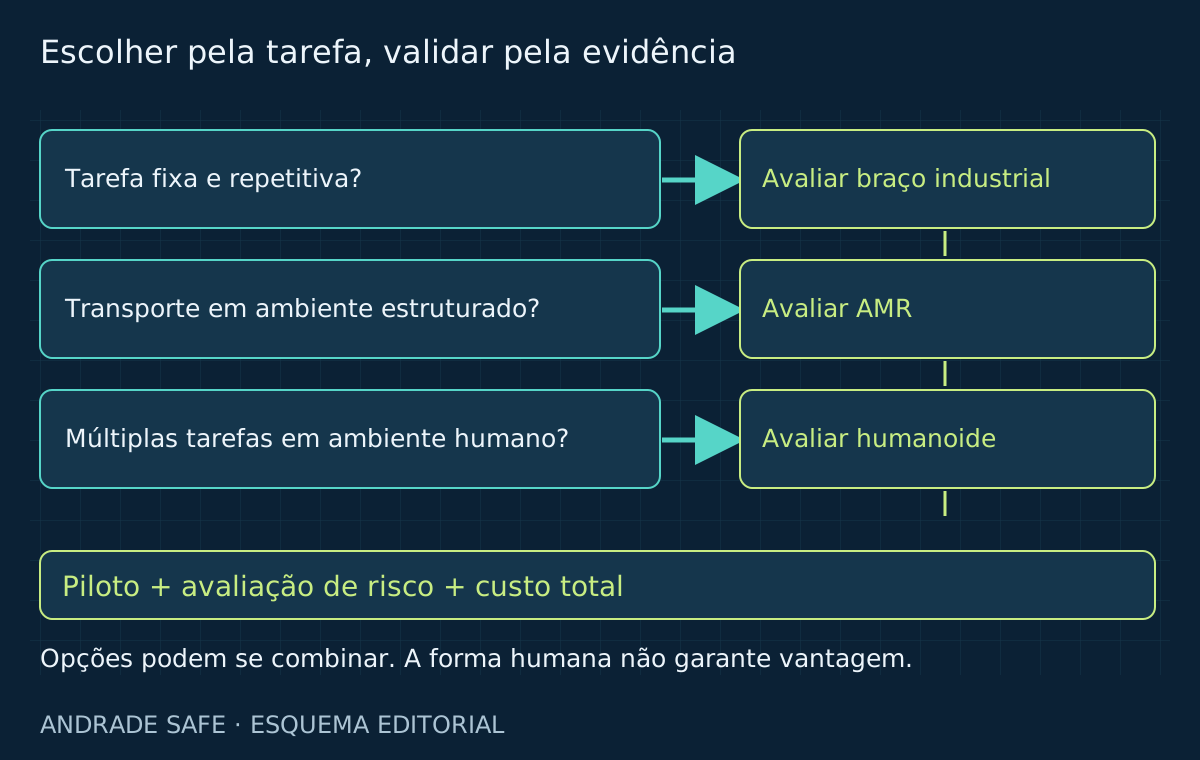
A forma humana pode ajudar a acessar postos, alturas e ferramentas pensados para pessoas. Essa compatibilidade é uma hipótese de engenharia a testar. Uma bancada pode precisar de ajustes; uma garra dedicada pode superar uma mão versátil; rodas podem ser mais adequadas que pernas em piso regular. A escolha começa na tarefa, não na preferência pela silhueta.
| Sistema | Aplicação típica | Limites a avaliar |
|---|---|---|
| Braço industrial | Solda, pintura, montagem e transferência repetitiva | Ferramenta, posto, envelope e integração segura |
| Cobot / aplicação colaborativa | Interação delimitada sob estratégias específicas | Ferramentas, cargas, força, velocidade e proteções |
| AMR / robô móvel | Transporte e navegação de materiais | Tráfego, obstáculos, visibilidade e zonas mistas |
| Humanoide / manipulador móvel | Manipulação em postos desenhados para humanos | Destreza, mobilidade, energia, falhas e segurança |
Por que uma demonstração não comprova produtividade
Uma apresentação pode ter objetos sempre na mesma posição, iluminação controlada e tentativas selecionadas. Isso serve para mostrar uma capacidade inicial. Produção pede conhecer também as tentativas que falharam, as pausas e o trabalho humano necessário para manter a operação. Um sucesso isolado não fornece o denominador para calcular confiabilidade.
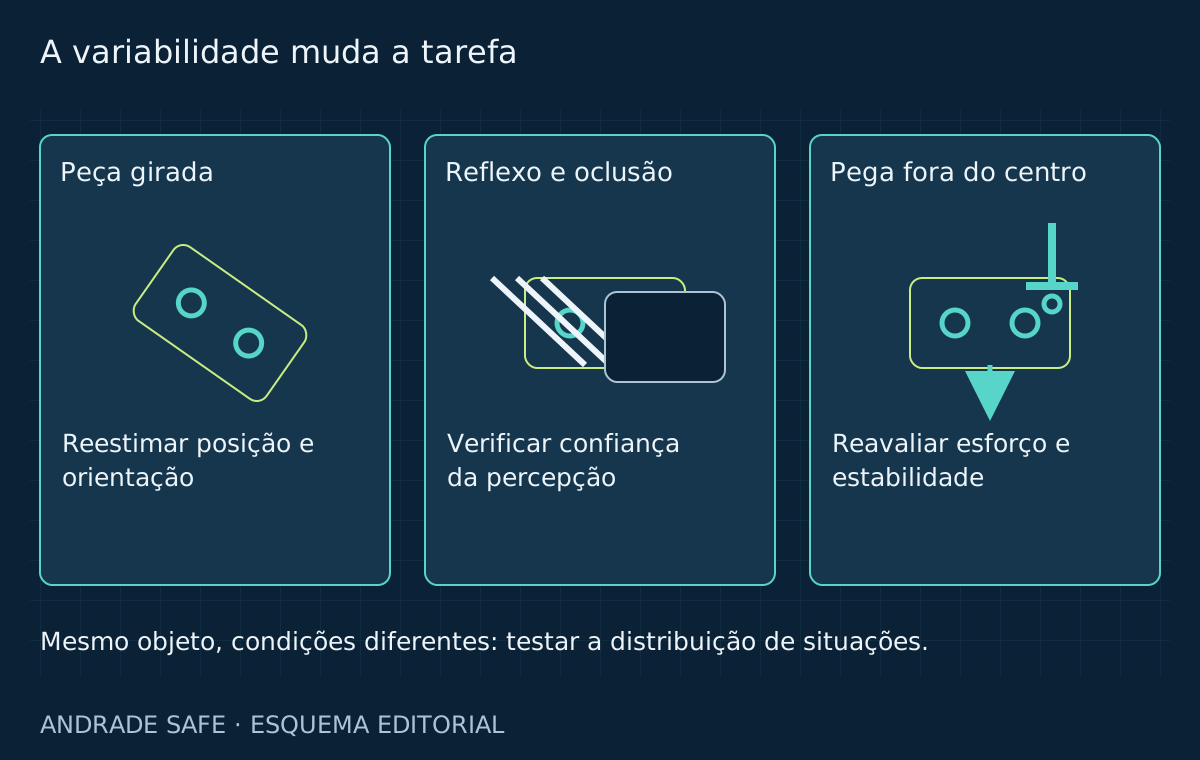
Imagine uma peça girada dentro de uma caixa. Encontrá-la exige estimar posição, escolher contato, evitar outra peça e conferir a pega. Se o robô repetir cegamente a trajetória anterior, pode perder a carga ou colidir. A recuperação precisa estar prevista: tentar novamente dentro de limites, devolver a peça, parar em estado seguro ou solicitar intervenção autorizada.
A avaliação deve explicitar o domínio operacional: quais peças, massas, tolerâncias, iluminação, piso, obstáculos e modos de trabalho foram ensaiados? Funcionou com o equipamento aquecido e após troca de bateria? O bom resultado em um posto não demonstra capacidade genérica para qualquer fábrica. Expandir condições sem novo teste é expandir uma promessa, não uma evidência.
IA física: perceber, decidir, agir e conferir
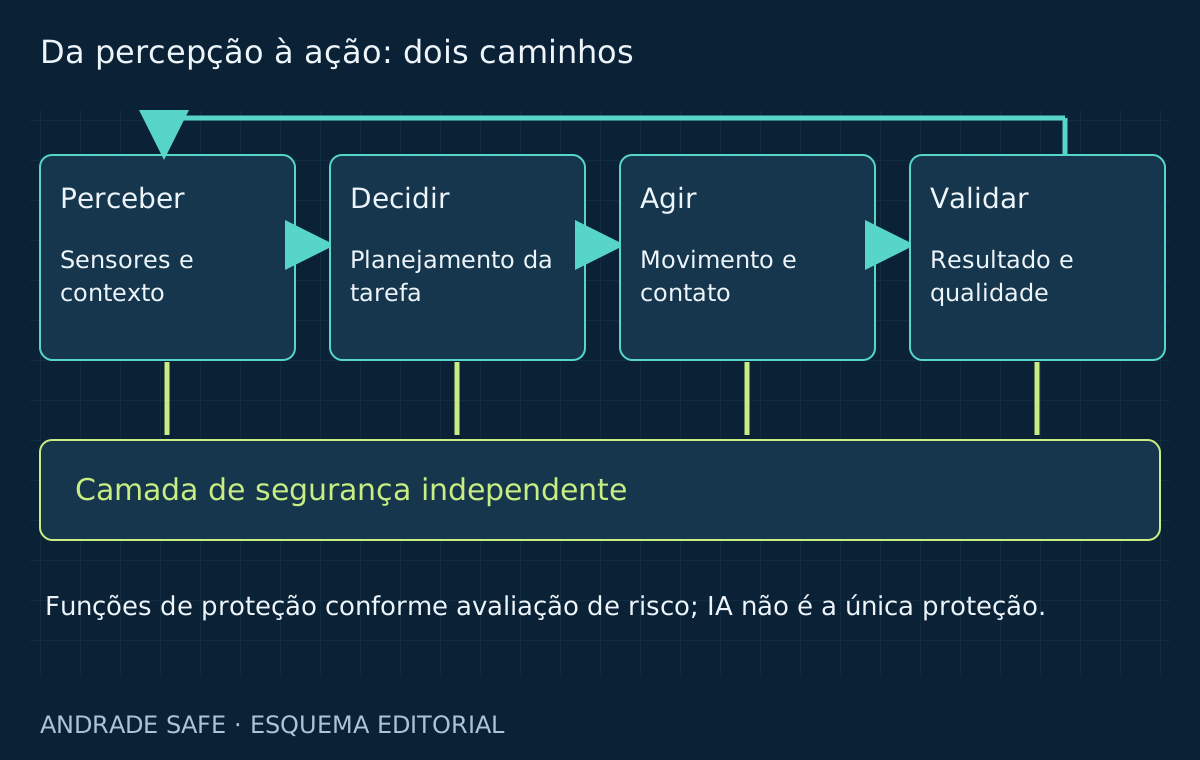
IA física, ou embodied AI, descreve inteligência computacional ligada a um corpo que interage com o ambiente. Uma cadeia possível começa em câmeras e sensores de força ou tato. A percepção estima objetos e contexto; o planejamento escolhe ações; controladores comandam atuadores; novas medições verificam o resultado. Nem todo sistema emprega os mesmos modelos ou sensores.
Aprendizagem por imitação pode aproveitar demonstrações humanas. A teleoperação permite conduzir o robô à distância e coletar exemplos, mas precisa ser distinguida de execução autônoma. Simulação permite explorar condições e treinar comportamentos; a transferência sim-to-real enfrenta diferenças de atrito, flexibilidade, iluminação e contato. Acertar no ambiente virtual não dispensa ensaio físico.
Há escalas diferentes de controle. Uma instrução de alto nível, como retirar uma peça, precisa virar trajetórias e comandos compatíveis com limites mecânicos. A resposta dos motores, a estimativa de posição e a comunicação entre sistemas influenciam o resultado. Processamento mais poderoso, como discutido em nosso artigo sobre ASML e semicondutores, é parte da infraestrutura; não substitui validação da aplicação.
A função de segurança merece tratamento próprio. Não basta pedir ao modelo de IA que evite pessoas. Detecção, parada, limites e diagnóstico precisam ser especificados e validados conforme o risco e a arquitetura aplicável. Um modelo que reconhece objetos com frequência não se torna, por esse motivo, uma função de proteção confiável.
Destreza, estabilidade e disponibilidade: o trabalho invisível
Manipular significa controlar contato. Uma peça brilhante pode prejudicar a visão; uma superfície oleosa muda a aderência; uma pequena folga altera o encaixe. A mão precisa combinar posicionamento e força sem amassar, soltar ou prender o objeto. Sensores, ferramenta e dispositivo da estação trabalham juntos. Mais dedos não garantem uma pega melhor.
Repetibilidade é a capacidade de repetir resultados sob condições definidas. Precisão relaciona-se à proximidade do alvo. Os conceitos são distintos e precisam de método de medição. Uma boa repetibilidade em uma trajetória não prova que o robô reconhece corretamente uma peça nova, nem que todo o produto final atende à tolerância exigida.
A mobilidade acrescenta estabilidade, trajetórias e tráfego. Pernas introduzem riscos de queda; rodas enfrentam obstáculos e cruzamentos. Carga, ferramenta e postura podem mudar as condições de equilíbrio. Além disso, recarga, substituição de bateria, aquecimento, desgaste e manutenção interrompem a disponibilidade. Uma fábrica compra capacidade sustentada, não apenas velocidade de pico.
BMW Spartanburg: um piloto real, com limites claros
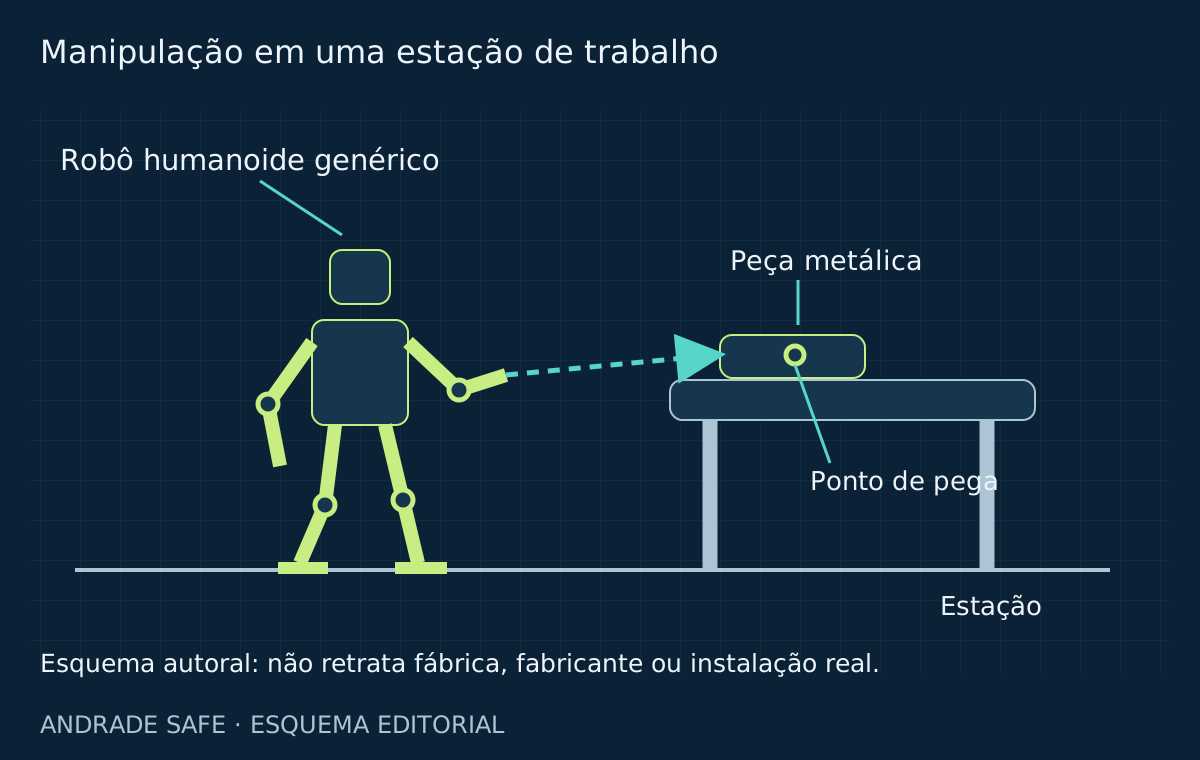
Segundo a BMW, o Figure 02 retirou e posicionou peças metálicas para soldagem em Spartanburg, no piloto de 2025. A empresa registra mais de 90 mil componentes movimentados, cerca de 1.250 horas e contribuição na produção de mais de 30 mil BMW X3. A tarefa foi parte da linha: o robô não montou sozinho esses carros.
Esse caso é evidência relevante de uma operação delimitada. O relato da BMW também menciona barreiras e integração de infraestrutura. Sua leitura exige separar resultados do piloto de extrapolações: os totais divulgados não revelam sozinhos todas as falhas, custos, intervenções ou desempenho por turno. Tampouco autorizam convivência irrestrita com pessoas em outras instalações.
O vídeo oficial abaixo permite observar movimentos e contexto. Ele complementa a documentação, mas não substitui registros completos. Para uma decisão de compra, vale pedir tarefa, critérios de aceitação, dados de qualidade e condições de recuperação. O mesmo cuidado deve ser aplicado ao relato do fabricante Figure, que é fonte interessada nos resultados.
BMW Group — Figure 02 / Spartanburg
Vídeo oficial BMW Group. Ilustra uma aplicação delimitada; não substitui os registros de operação, qualidade e segurança.
BMW: resultados do Figure 02 →
AEON em Leipzig: humanoide também pode usar rodas
O comunicado da BMW de fevereiro de 2026 descreve o AEON, da Hexagon, com corpo humanoide e deslocamento por rodas, em testes voltados a baterias e componentes. A configuração mostra que mobilidade e forma corporal são escolhas separadas. A pergunta industrial é qual arranjo atende ao posto e ao processo.
Há uma atualização importante: em 6 de outubro de 2026, a Hexagon informou que o AEON já executa tarefas de produção em Leipzig dentro de um programa por etapas. Trata-se de afirmação recente do fabricante. Não equivale a uma auditoria independente de disponibilidade, segurança ou retorno econômico, nem demonstra implantação generalizada em toda a fábrica.
O avanço merece ser acompanhado por evidências comparáveis. O anúncio de um programa e o vídeo de uma tarefa mostram etapas de desenvolvimento. Uma expansão confiável precisa demonstrar desempenho fora da equipe inicial, manutenção reproduzível e controle de mudanças. A maturidade pertence à aplicação verificada, não simplesmente ao nome comercial do robô.
BMW Group — AEON / Leipzig
Vídeo oficial BMW Group publicado em fevereiro de 2026. Mostra o contexto do projeto; não é auditoria do desempenho informado em outubro.
O que medir antes de ampliar um piloto
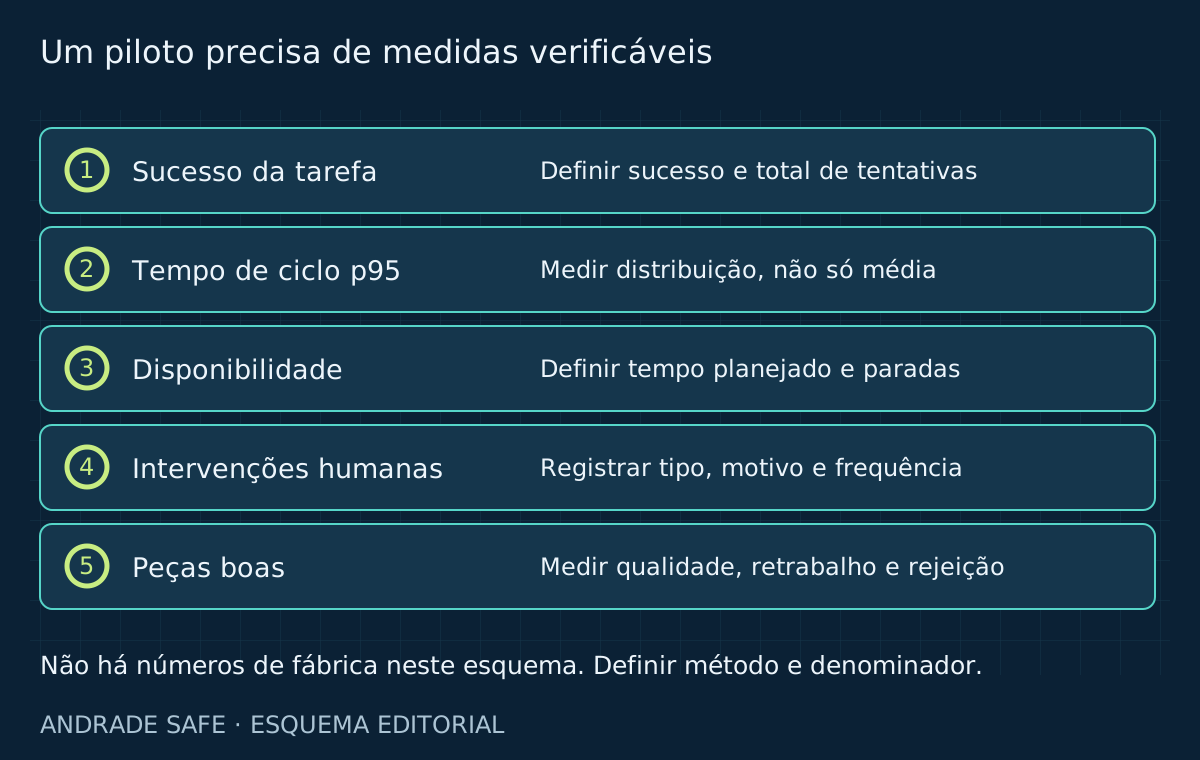
O NIST trata avaliação e benchmarking como caminhos para caracterizar capacidades robóticas. Na prática, isso começa em uma definição de tarefa: o que conta como sucesso, quando começa o ciclo e quem registra falhas? Critérios combinados depois do teste favorecem conclusões escolhidas para caber no resultado.
Tempo de ciclo precisa de distribuição. A mediana, p50, descreve o centro; p95 ajuda a enxergar a cauda lenta. Nenhum deles substitui registrar recargas, recuperação e paradas fora dos ciclos concluídos. Disponibilidade deve declarar quais paradas foram incluídas. Taxa de sucesso precisa distinguir operação autônoma, sucesso após ajuda e falha definitiva.
Exemplo editorial hipotético, sem relação com BMW ou China: uma célula entrega 100 peças em um turno planejado de oito horas; 90 são boas na primeira execução e há cinco intervenções. São 11,25 peças boas por hora planejada e cinco intervenções por 100 ciclos, se cada peça corresponde a um ciclo. Não é uma estimativa de disponibilidade, pois faltam os tempos das paradas.
O custo por peça boa inclui integração, dispositivos, treinamento, energia, supervisão, manutenção e perda de qualidade. Compare cenários de volume e tempo disponível, incluindo uma solução convencional. O ganho só faz sentido quando a qualidade e as barreiras de segurança continuam atendidas. Segurança não é uma perda aceitável para melhorar um indicador de produção.
NIST: avaliação e benchmarking →
| Indicador | Como medir | Cuidado de interpretação |
|---|---|---|
| Sucesso por tarefa | Sucessos ÷ tentativas, com período e tarefa definidos | Separar ajuda humana de execução autônoma |
| Ciclo p50 / p95 | Mediana e percentil 95 dos ciclos registrados | Registrar também paradas fora de ciclos concluídos |
| Disponibilidade | Tempo apto a produzir ÷ tempo planejado | Explicitar quais paradas entram no cálculo |
| Intervenções | Quantidade por 100 ou 1.000 ciclos | Descrever motivo, duração e severidade |
| Qualidade | Peças boas de primeira, danos e retrabalho | Não confundir movimentos com produto aceito |
| Segurança | Eventos perigosos, quase acidentes e testes de proteção | Ausência de acidente não valida todas as barreiras |
| Custo total | Custo por peça boa, incluindo integração e operação | Comparar alternativas sob condições equivalentes |
Trabalhar perto de pessoas exige avaliar o conjunto
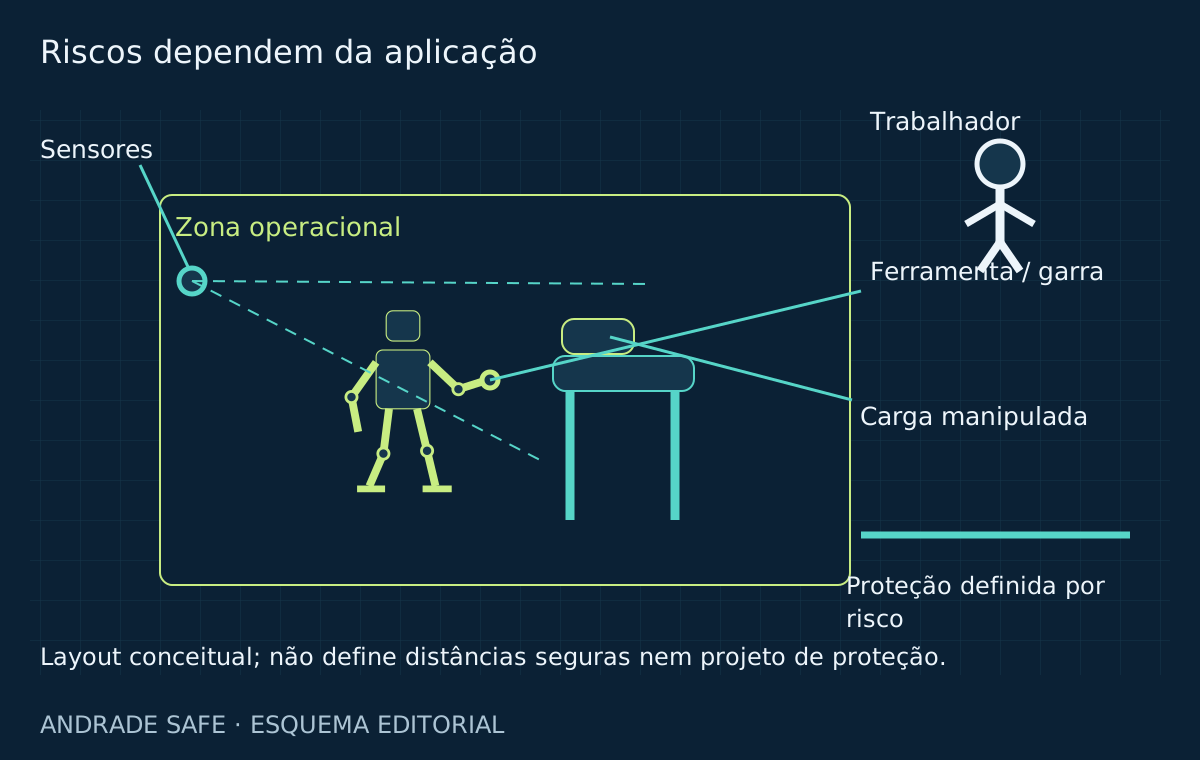
O mapa de perigos inclui colisão, aprisionamento, queda do robô, perda de carga, movimento inesperado e energias armazenadas. Uma ferramenta muda a análise: uma garra pode prensar; uma peça transportada pode ter arestas; o posto pode formar um ponto de esmagamento mesmo com baixa velocidade do braço. Avaliar apenas o corpo do robô deixa partes essenciais de fora.
A OSHA destaca acidentes em atividades não rotineiras, como programação, manutenção, testes e ajustes. Essas situações merecem modos de operação e procedimentos próprios. Parar uma tarefa não comprova eliminação de energia elétrica, pneumática, gravitacional ou outra energia perigosa. A intervenção precisa de condições seguras verificadas, não só da confiança de que o software está pausado.
Proteções, intertravamentos, detecção, limitação de movimentos e parada protetiva devem resultar da avaliação da aplicação. Este artigo não define distâncias universais de separação ou limites de força. Mesmo uma detecção correta pode chegar tarde se o tempo de reação e a distância de parada não forem compatíveis com o perigo. O guia sobre proteções e intertravamentos aprofunda essa diferença.
NR-12 e ISO: referências com escopos definidos
No Brasil, a NR-12 é referência regulamentar para segurança em máquinas e equipamentos dentro de seu campo de aplicação. A avaliação do sistema instalado deve considerar riscos, comandos, proteções, utilização e intervenções pertinentes. Um catálogo estrangeiro ou a palavra colaborativo não demonstra, por si só, atendimento aos requisitos brasileiros.
A ISO 10218-1:2025 trata do robô industrial; a parte 2:2025, das aplicações e células. Seus escopos excluem riscos ligados à mobilidade em plataformas móveis. Portanto, citar a série não resolve automaticamente os riscos de deslocamento de um humanoide. A ISO/TS 15066:2016 complementa aplicações colaborativas industriais, sem abranger indistintamente robôs não industriais. Foram consultados os escopos públicos, não o texto integral pago.
O caminho é identificar classificação, limites e referências pertinentes ao conjunto, com apreciação e redução de riscos documentadas. Atualizar modelo, software, ferramenta ou layout pode mudar o comportamento. Gestão de mudança precisa manter versões, testes, autorização e retorno a uma configuração conhecida. Atualização tecnológica não é justificativa para perder rastreabilidade de segurança.
ISO 10218-1:2025 — escopo público →
ISO 10218-2:2025 — escopo público →
Empregos, ergonomia e escolha da automação
Um piloto pode reduzir uma tarefa fisicamente exigente e criar trabalho de programação, manutenção ou acompanhamento. Isso não permite prever o saldo de empregos de uma fábrica ou de um país. A análise precisa considerar organização do trabalho, qualificação, ritmo, tarefas que permanecem e participação de quem opera o processo.
Retirar uma movimentação repetitiva pode ajudar a ergonomia; transferir todas as falhas para um trabalhador sobrecarregado pode criar outro problema. Observe frequência de chamadas, postura durante recuperação, pressão por reinício e qualidade das instruções. A supervisão humana também precisa de condições de trabalho, como discutimos no artigo sobre Tesla FSD e limites de automação.
Para tarefa fixa e repetitiva, compare primeiro uma célula especializada. Para transporte estruturado, avalie soluções móveis apropriadas. Para tarefas variadas em postos humanos, um humanoide pode justificar um piloto. A decisão não é automática: volumes, infraestrutura, manutenção e perigos definem a comparação. Flexibilidade só agrega valor se for necessária e comprovada.
Da demonstração à escala: quais evidências faltam?
Uma demonstração mostra uma capacidade. Um piloto mede a tarefa em condições delimitadas. Produção exige qualidade, disponibilidade e gestão de anomalias sustentadas. Escala acrescenta repetição desses resultados em turnos, unidades e equipes diferentes. Cada passagem precisa de critérios de aceitação e de uma decisão explícita sobre quais riscos e limites permanecem.
Antes de ampliar, peça registros de tentativas, intervenções e falhas, ensaios das funções de segurança, documentação de integração e plano de manutenção. Verifique quem responde por atualizações e como um comportamento inesperado é investigado. A ausência de acidentes durante um teste curto, isoladamente, não demonstra eficácia de todas as barreiras.
Tecnologia nova exige integração responsável. O desafio é avaliar riscos, interfaces, procedimentos e a segurança real da aplicação. A fábrica precisa de uma solução que entregue uma tarefa útil com repetibilidade e custo sustentável. Parecer com uma pessoa pode ajudar o projeto; comprovar o resultado é o que justifica a adoção.
Perguntas frequentes
O que é um robô humanoide?
É um robô com características corporais semelhantes às humanas, geralmente voltado a manipular objetos e acessar ambientes existentes. Não precisa ter duas pernas: há projetos com rodas. A forma não determina, sozinha, autonomia, destreza, produtividade ou segurança. Essas capacidades precisam ser avaliadas em tarefas e condições definidas.
Qual a diferença entre robô humanoide e robô industrial?
Humanoide descreve principalmente a forma; industrial descreve um contexto e uma classe de aplicação. Um humanoide pode atuar na indústria. Um braço convencional costuma operar em uma região definida com ferramenta específica. Compare função, mobilidade, integração e resultados, evitando tratar as duas expressões como categorias sempre incompatíveis.
Robôs humanoides já trabalham em fábricas?
Há pilotos e tarefas de produção documentados, incluindo o Figure 02 em Spartanburg e o AEON em Leipzig. Os relatos demonstram aplicações delimitadas, não substituição integral da fábrica. Para avaliar maturidade, verifique a tarefa, a data, a fonte e os dados disponíveis sobre falhas, intervenção e desempenho sustentado.
Por que os humanoides ainda são lentos em muitas tarefas?
Manipular exige reconhecer a peça, planejar contato, controlar força e conferir o resultado. Variações de posição, iluminação ou aderência podem demandar correções. Velocidade também depende de limites mecânicos e de segurança. A medida relevante é a produção de peças boas no tempo total, incluindo recuperação e paradas.
Robôs humanoides são seguros perto de trabalhadores?
Isso depende da aplicação. Corpo, ferramenta, carga, posto, mobilidade e modos de intervenção precisam entrar na apreciação de riscos. Uma demonstração sem acidente não comprova todas as proteções. Detecção, parada e demais medidas devem ser especificadas e validadas; a aparência humana não oferece garantia adicional de segurança.
A NR-12 se aplica aos robôs?
No Brasil, é necessário verificar o enquadramento do sistema instalado no campo de aplicação da NR-12 e seus requisitos pertinentes. A avaliação não se reduz a um selo do fabricante. Comandos, proteções, procedimentos e intervenções fazem parte do conjunto. A norma brasileira não deve ser apresentada como legislação internacional.
Robôs humanoides vão substituir empregos?
Um piloto pode alterar tarefas e exigir novas competências, mas não permite prever o saldo de empregos. Considere organização do trabalho, manutenção, supervisão e tarefas restantes. A participação dos trabalhadores ajuda a identificar dificuldades reais de operação. Promessas de substituição total ou impossibilidade permanente exigem evidências que os casos apresentados não oferecem.
O que é IA física, ou embodied AI?
É inteligência computacional ligada a um sistema que percebe e atua no mundo físico. Sensores, modelos, planejamento, atuadores e feedback podem compor essa cadeia. Teleoperação e simulação podem ajudar o treinamento, mas não equivalem a autonomia comprovada. Funções de segurança precisam de especificação e validação próprias, adequadas ao risco.
Referências desta atualização
Informação conferida em 14 fontes em 09/10/2026.
- China: diretrizes de IA e investimentos / AI policy / política de IAState Council / Xinhua · publicado em 09/10/2026
- Reuters: China issues guidelines for new productive forces including AIReuters / StreetInsider · publicado em 09/10/2026
- Reuters investigation: China's humanoid robots aren't smart enough to take your job — yetReuters / The Business Standard · publicado em 27/08/2026
- World Robotics 2026: Five Million Robots now Operate in Factories GloballyIFR · publicado em 24/09/2026
- BMW Group: First humanoid robot introduced in Plant LeipzigBMW Group
- BMW Group to deploy humanoid robots in production in Germany for the first timeBMW Group · publicado em 27/02/2026
- AEON: October 2026 update on staged industrial deploymentHexagon Robotics · publicado em 06/10/2026
- F.02 Contributed to the Production of 30,000 Cars at BMWFigure AI · publicado em 19/11/2025
- ISO 10218-1:2025 — Industrial robotsISO · publicado em 02/2025
- ISO 10218-2:2025 — Industrial robot applications and robot cellsISO · publicado em 02/2025
- ISO/TS 15066:2016 — Collaborative robotsISO · publicado em 02/2016
- Robotics — OverviewOSHA
- NR-12 — Segurança no trabalho em máquinas e equipamentosMTE Brasil
- Advancing Capabilities of Industrial Robots Through Evaluation, Benchmarking, and CharacterizationNIST · publicado em 31/03/2021