
Entenda vibração e ressonância em máquinas: frequência natural, amortecimento, cálculo de amplitudes, FFT e diagnóstico de equipamentos.
A máquina vibra: qual pergunta devemos fazer?
O motor gira, a bomba opera e o conjunto começa a vibrar. Isso pode parecer uma consequência inevitável da rotação. Mas uma força periódica pode excitar um modo estrutural e produzir um movimento muito maior que sua resposta estática. Para entender essa diferença, precisamos acompanhar frequência natural, amortecimento e condições de excitação.
Vibração não é necessariamente o defeito. Máquinas e estruturas respondem a forças variáveis porque possuem massa, elasticidade e mecanismos de dissipação. O diagnóstico começa com frequência, amplitude, direção, fase e tendência, relacionadas à operação. Nem toda vibração elevada é ressonância; ressonância também não demonstra, sozinha, que uma falha ocorrerá.
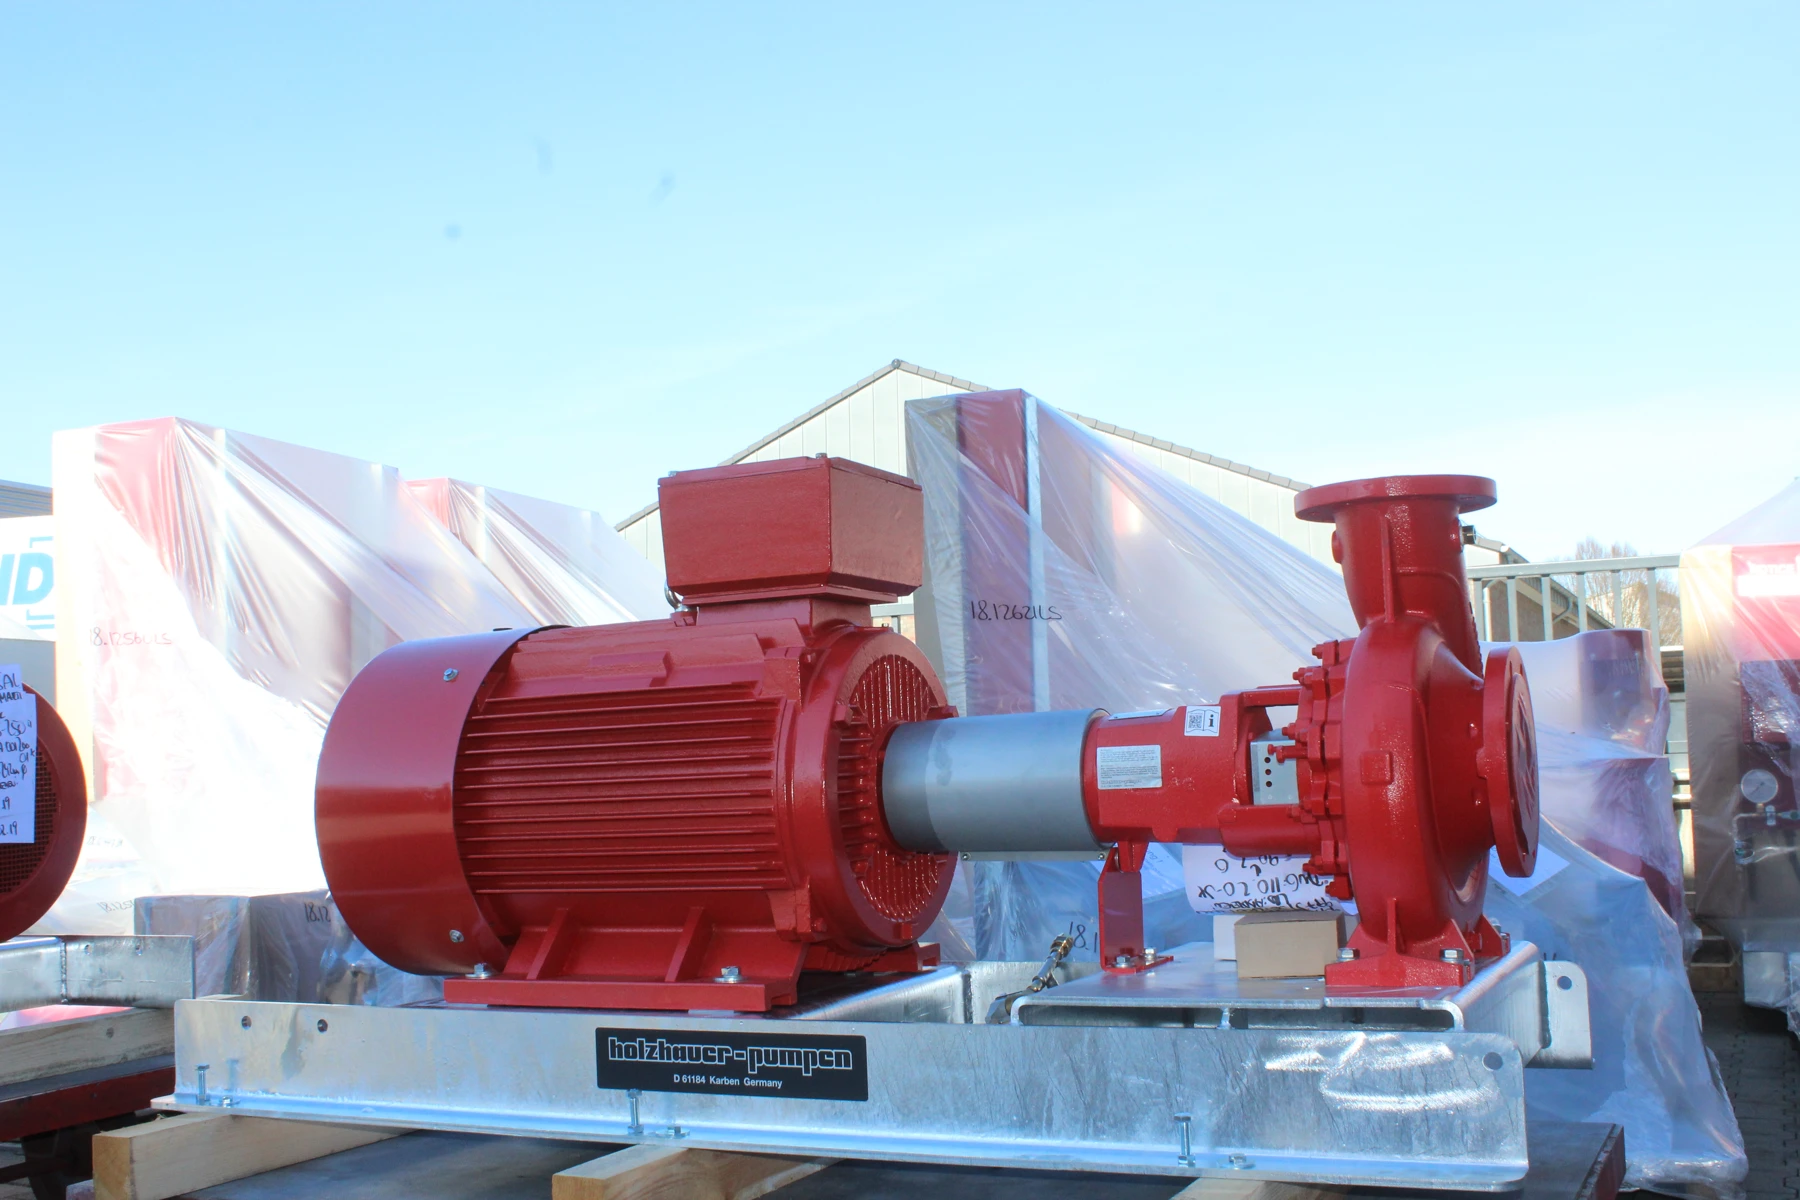
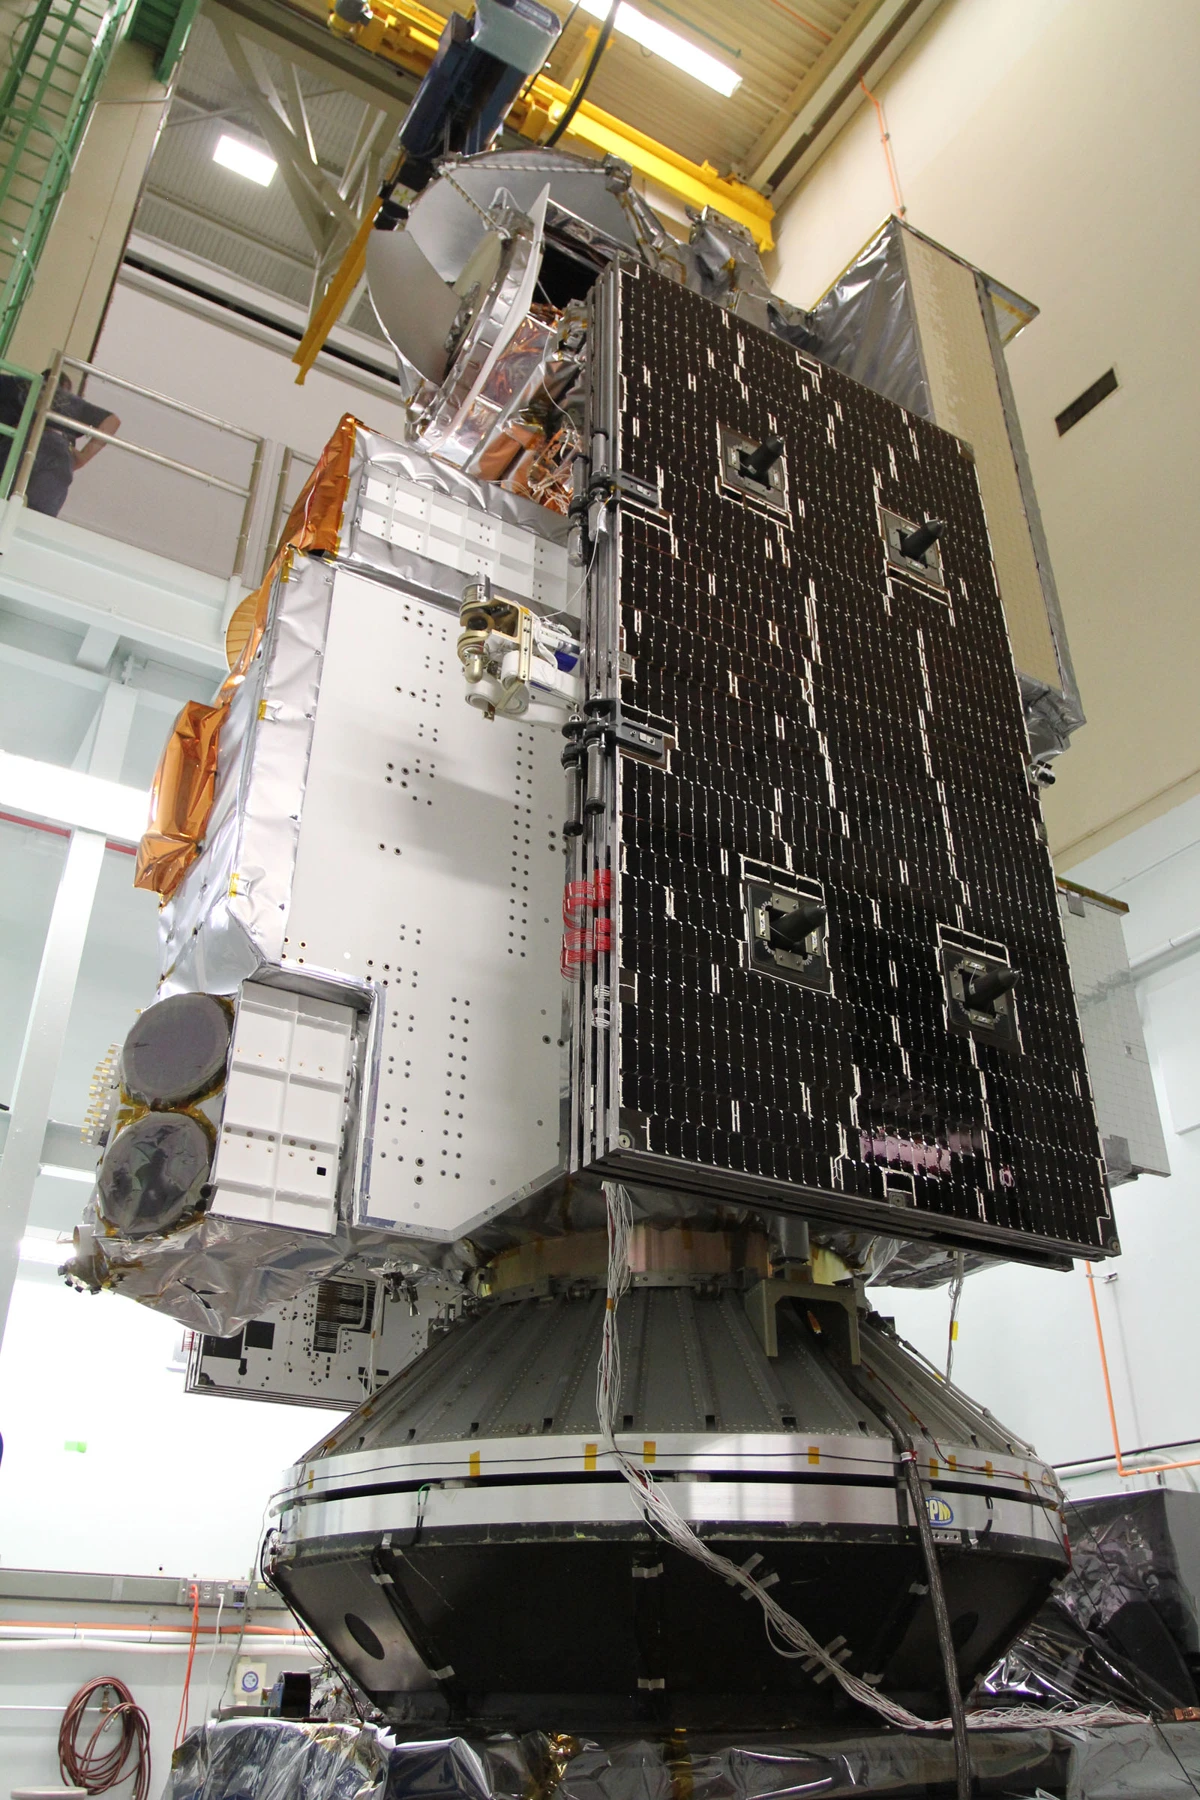
Esta edição conecta os artigos de bombas e fadiga por uma revisão narrativa de materiais universitários e resumos públicos de normas. Os cálculos e o espectro são sintéticos. As fotos mostram equipamentos e ensaios identificados nos créditos; não retratam a máquina do exercício nem medições realizadas pela Andrade Safe.

Quatro camadas de conhecimento, quatro funções
Os materiais do MIT OpenCourseWare permitem estudar vibração livre, resposta forçada e sistemas com vários graus de liberdade. Os resumos públicos das ISO 13373-1 e 20816-1 situam coleta e avaliação. Documentação de instrumentação ajuda a interpretar aquisição e espectros. Essas fontes respondem a perguntas complementares, não substituíveis.
Esta é uma revisão narrativa dos materiais consultados, sem busca sistemática, metanálise ou levantamento bibliométrico. Não alegamos consulta integral a normas pagas nem citamos páginas de livros que não foram examinadas. As equações dos exemplos são aplicadas a hipóteses declaradas, e não tomadas como resultados experimentais.
Um modelo descreve mecanismos; sensores medem respostas; critérios pertinentes orientam a comparação; o diagnóstico associa sinais a hipóteses verificáveis. Confundir essas camadas pode transformar uma amplitude calculada em uma classificação normativa que os dados não sustentam.
| Camada | Pergunta | Limite |
|---|---|---|
| Vibração linear | Como massa, rigidez e amortecimento controlam a resposta? | Um SDOF não descreve todos os modos |
| Análise modal | Quais frequências, amortecimentos e formas modais existem? | Dependem de configuração e apoios |
| Monitoramento | Onde, como e em que condição medir? | Uma amostra isolada não identifica necessariamente a causa |
| Avaliação | Que tendência e critérios são aplicáveis? | Não há limite universal de mm/s RMS para toda máquina |
Massa, mola e amortecedor: o modelo SDOF
O modelo de um grau de liberdade, SDOF, usa uma coordenada x para representar um movimento dominante. Para uma força harmônica externa, mẍ + cẋ + kx = F₀ sin(ωt). A massa modal efetiva m está em kg; a rigidez k em N/m; o amortecimento viscoso c em N·s/m; x em m; F₀ em N; ω em rad/s.
A frequência natural não amortecida é ω_n = √(k/m), ou f_n = ω_n/(2π). A razão de amortecimento é ζ = c/(2√(km)); a razão de frequências é r = ω/ω_n = f/f_n. São grandezas distintas: f_n pertence ao sistema e f à excitação. Rotação pode gerar uma excitação relacionada a f, mas não define automaticamente a frequência natural.
Uma máquina real possui vários movimentos e acoplamentos. O SDOF é útil para compreender um modo dominante aproximado, não para localizar trincas ou reconstruir sozinho toda a instalação. Mudanças de massa, rigidez e apoio podem alterar frequências; temperatura, carga e configuração também precisam ser consideradas.

Vibração livre: o que acontece depois de um impulso?
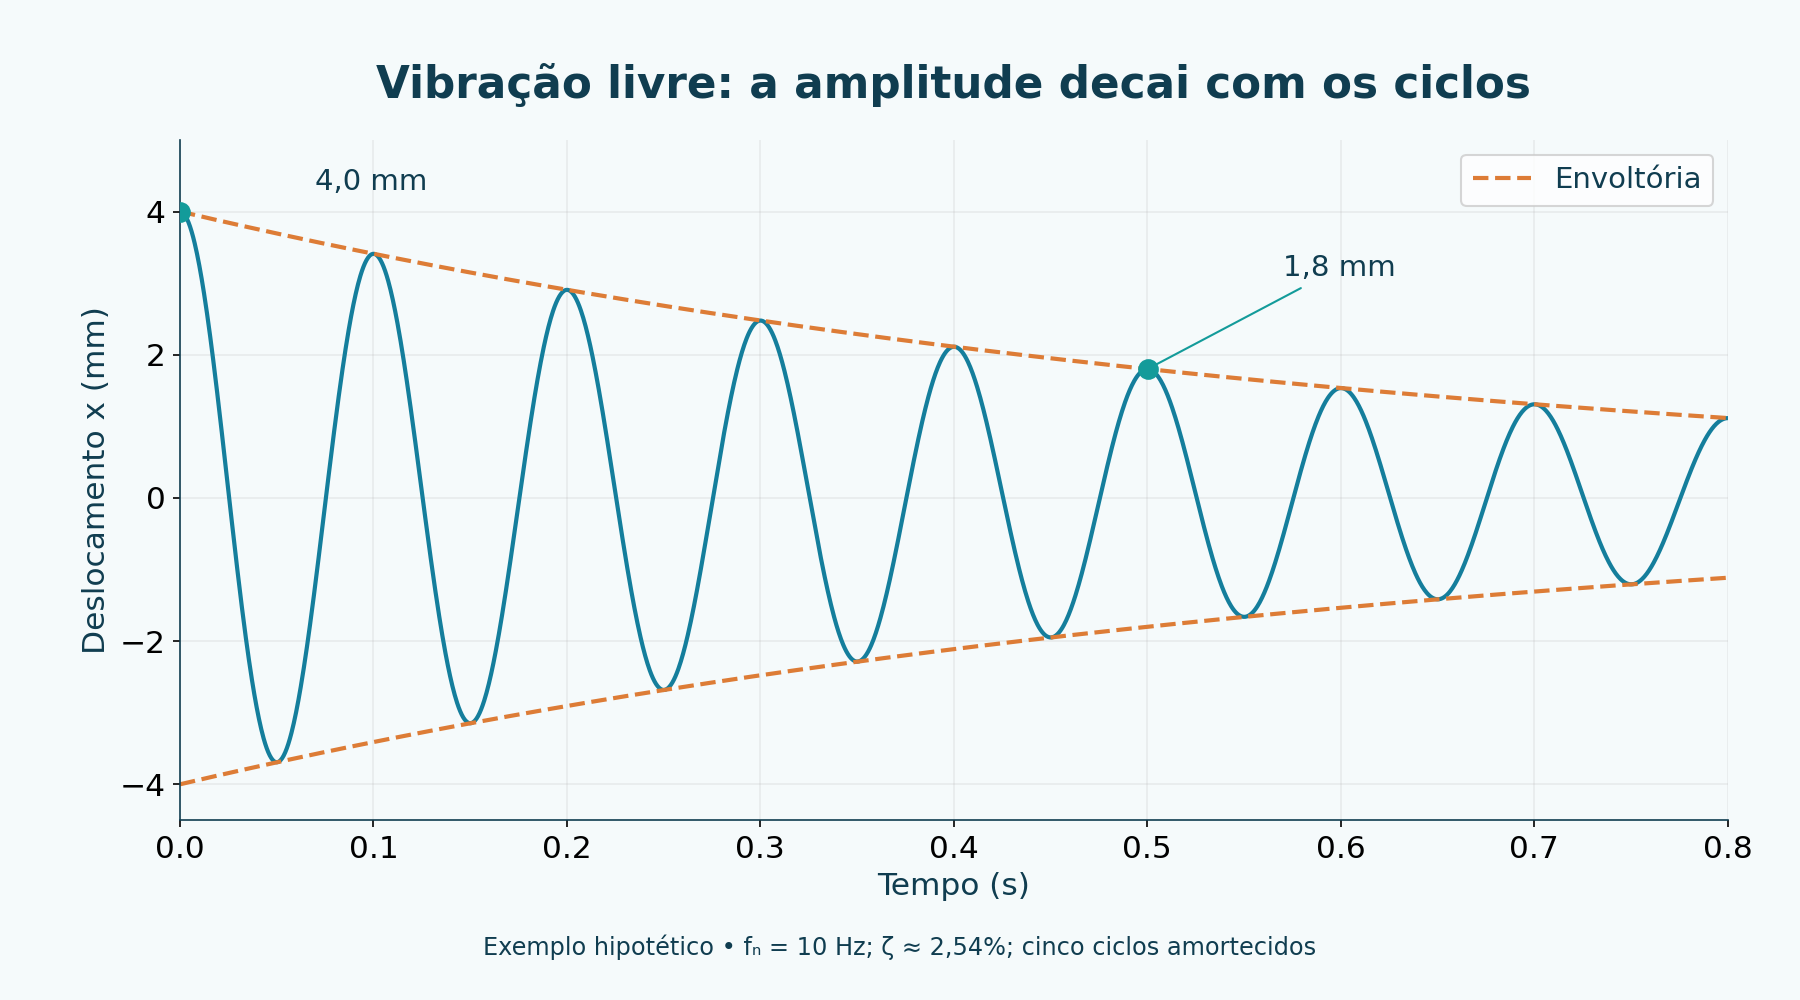
Sem força externa contínua, um sistema subamortecido pode oscilar após condições iniciais. Para 0 < ζ < 1, a frequência amortecida é ω_d = ω_n√(1 − ζ²), e a envoltória decai proporcionalmente a exp(−ζω_nt). A frequência observada no decaimento não é exatamente a frequência natural não amortecida.
Máximos de mesmo sinal separados por n ciclos permitem estimar δ = ln(x_i/x_(i+n))/n. Então ζ = δ/√(4π² + δ²). A hipótese exige um modo dominante e decaimento compatível com o modelo linear; não basta escolher dois picos de um sinal com impactos e várias frequências superpostas.
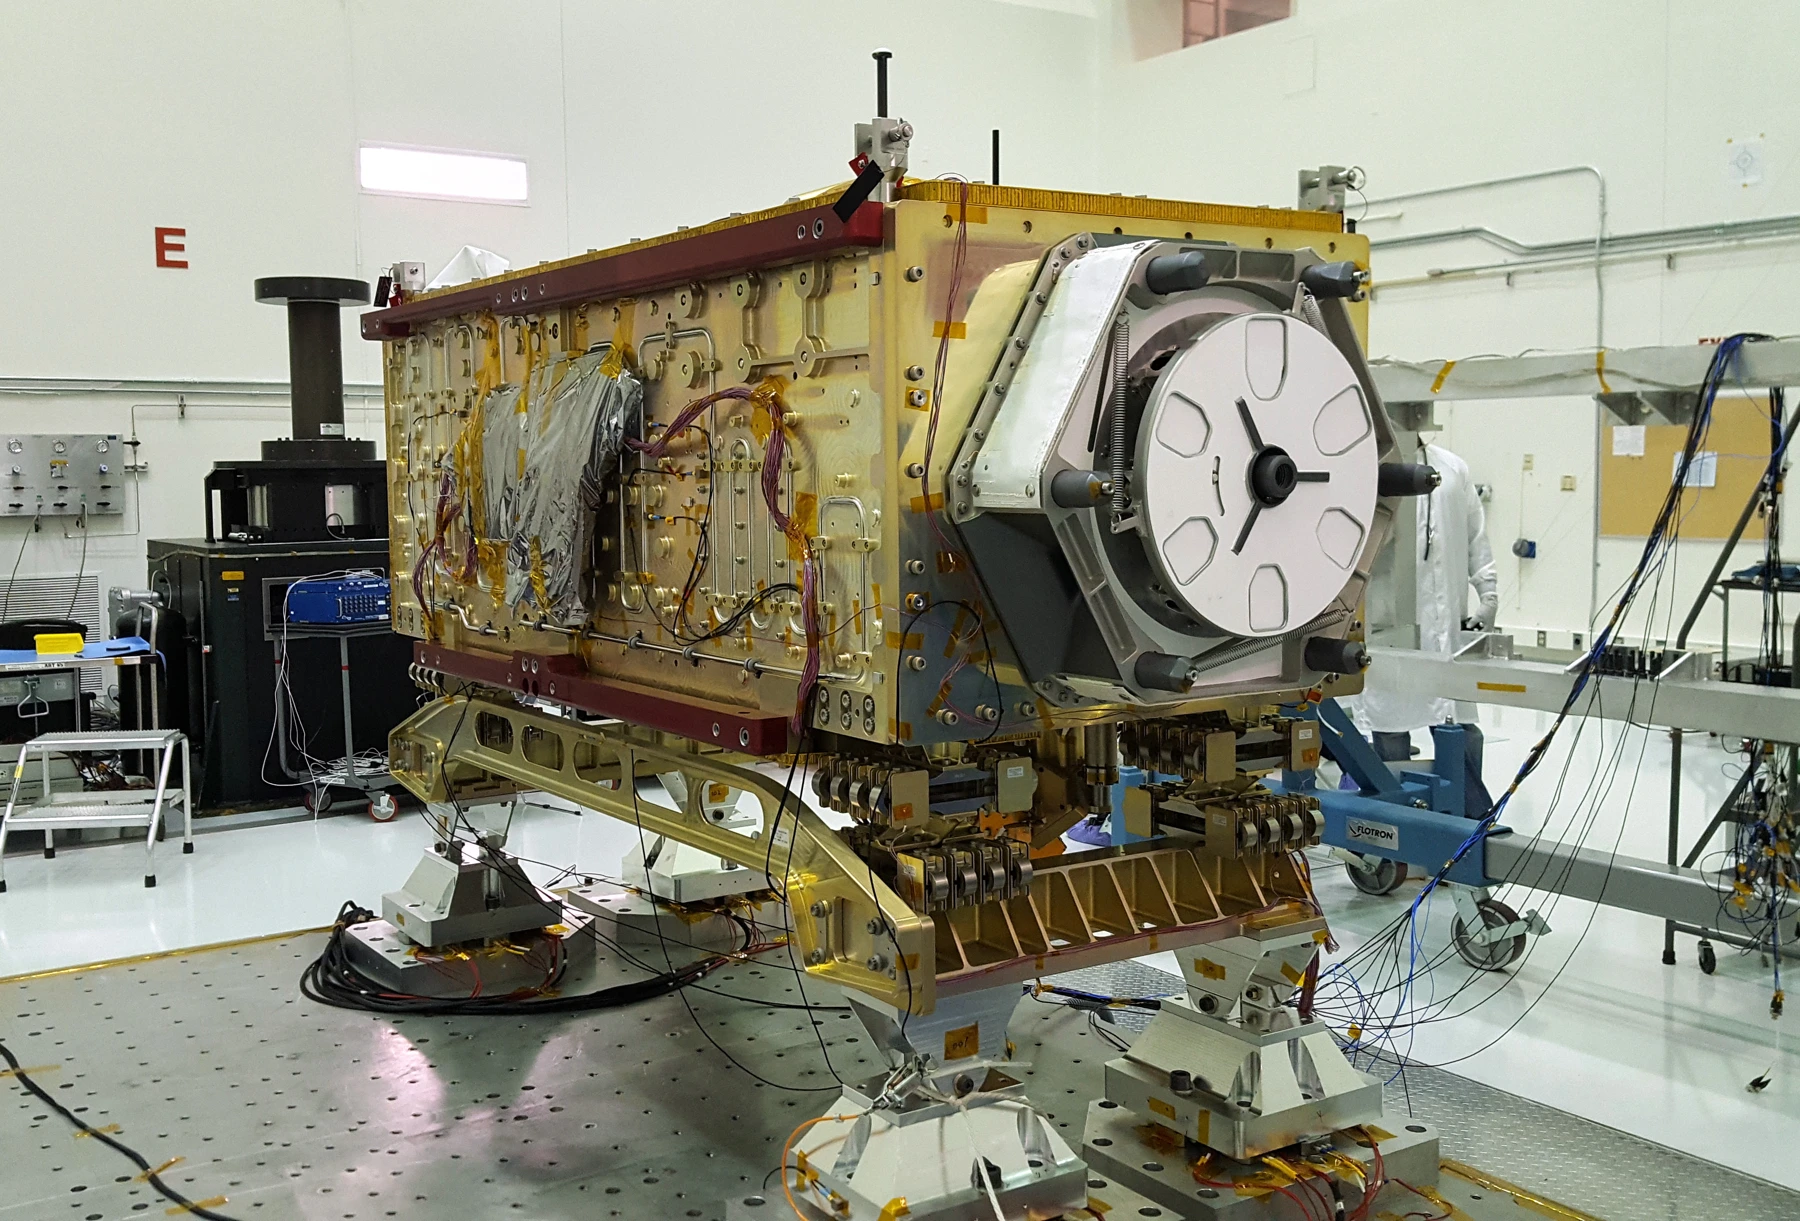
No exemplo, 4,0 mm e 1,8 mm cinco ciclos depois dão δ = ln(4/1,8)/5 = 0,15970154 e ζ = 0,02540908, ou 2,54%. Esse exercício de identificação é independente do conjunto de 4% usado adiante. As fotografias de mesas vibratórias documentam ensaios reais, mas a curva livre apresentada continua sendo uma construção didática.
| Item | Valor |
|---|---|
| Picos de mesmo sinal | 4,0 mm e 1,8 mm |
| Separação | 5 ciclos |
| δ | 0,15970154 |
| ζ | 0,02540908 = 2,54% |
Resposta forçada: amplificação e atraso de fase
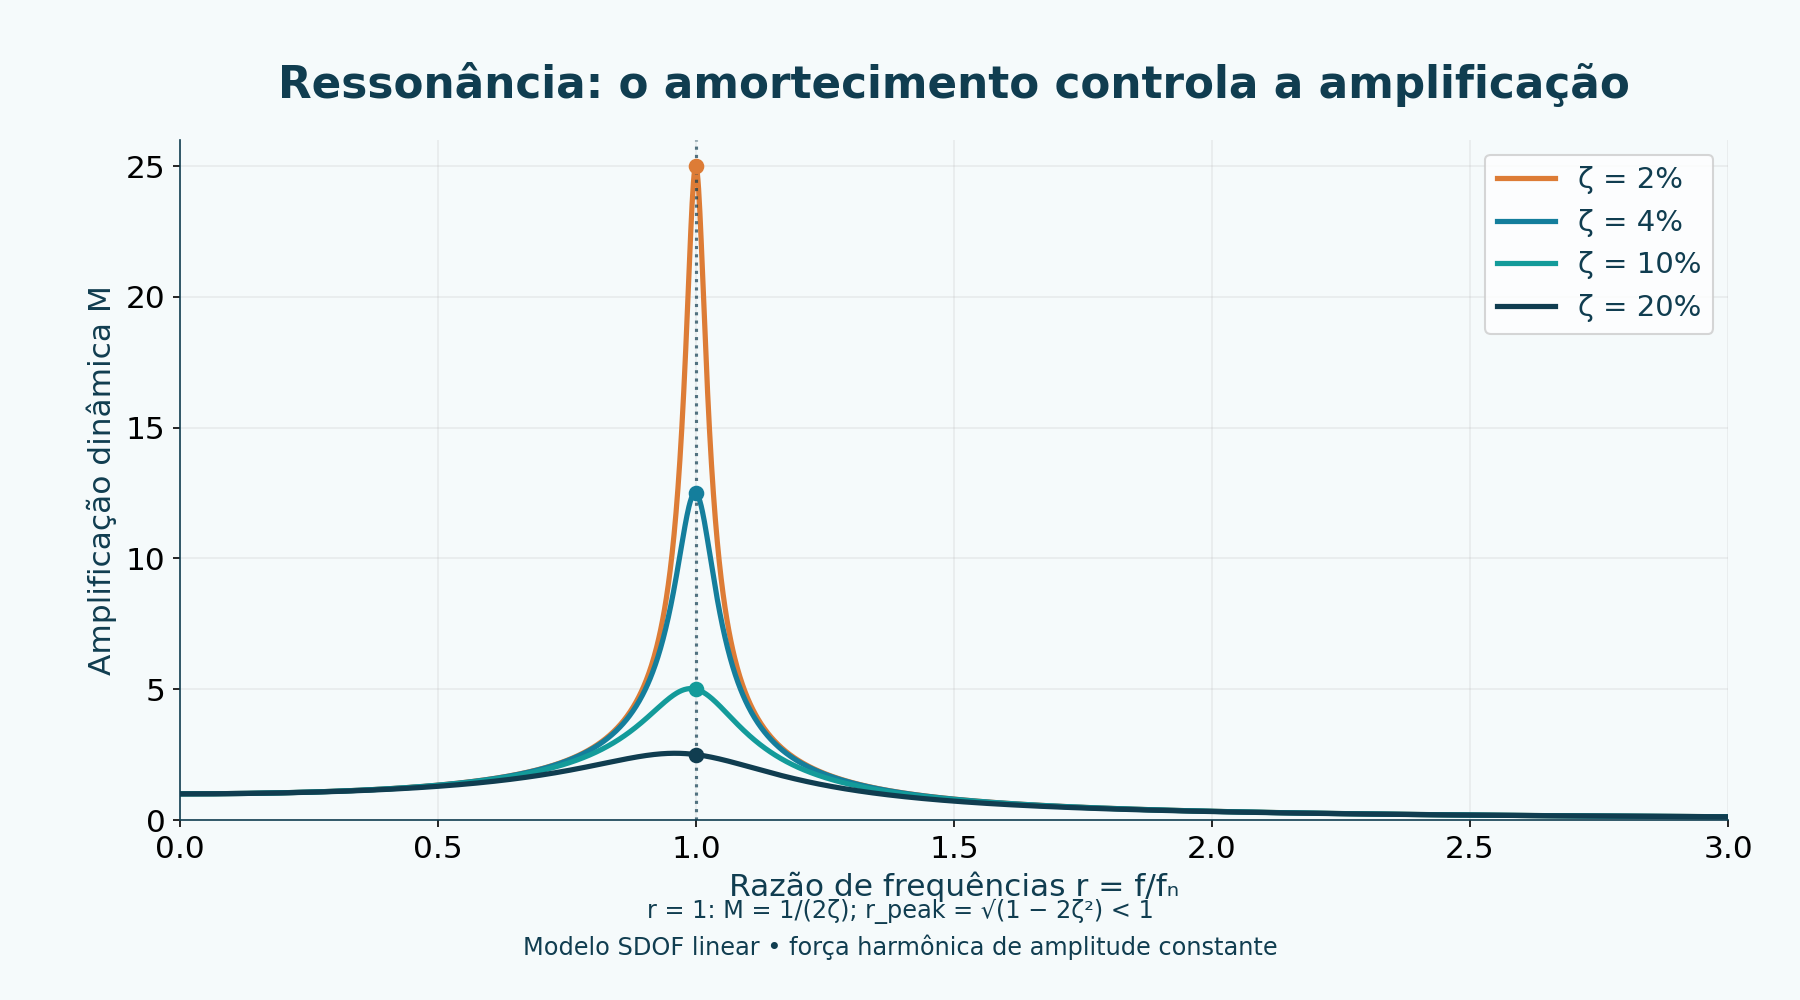
Com força senoidal de amplitude constante e regime permanente, X = (F₀/k)/√[(1 − r²)² + (2ζr)²]. X é deslocamento de pico; F₀/k é a deflexão estática da mesma força. A amplificação M = X/(F₀/k) é adimensional. Ela não é uma medição de tensão nem um limite de vibração aceitável.
Em r = 1, M = 1/(2ζ). Com ζ = 4%, a resposta é 12,5 vezes a deflexão estática. O pico exato de deslocamento para força constante ocorre em r_p = √(1 − 2ζ²), quando 0 < ζ < 1/√2, ligeiramente abaixo de um. Essa condição não deve ser transferida indiscriminadamente a outros tipos de excitação ou métricas.
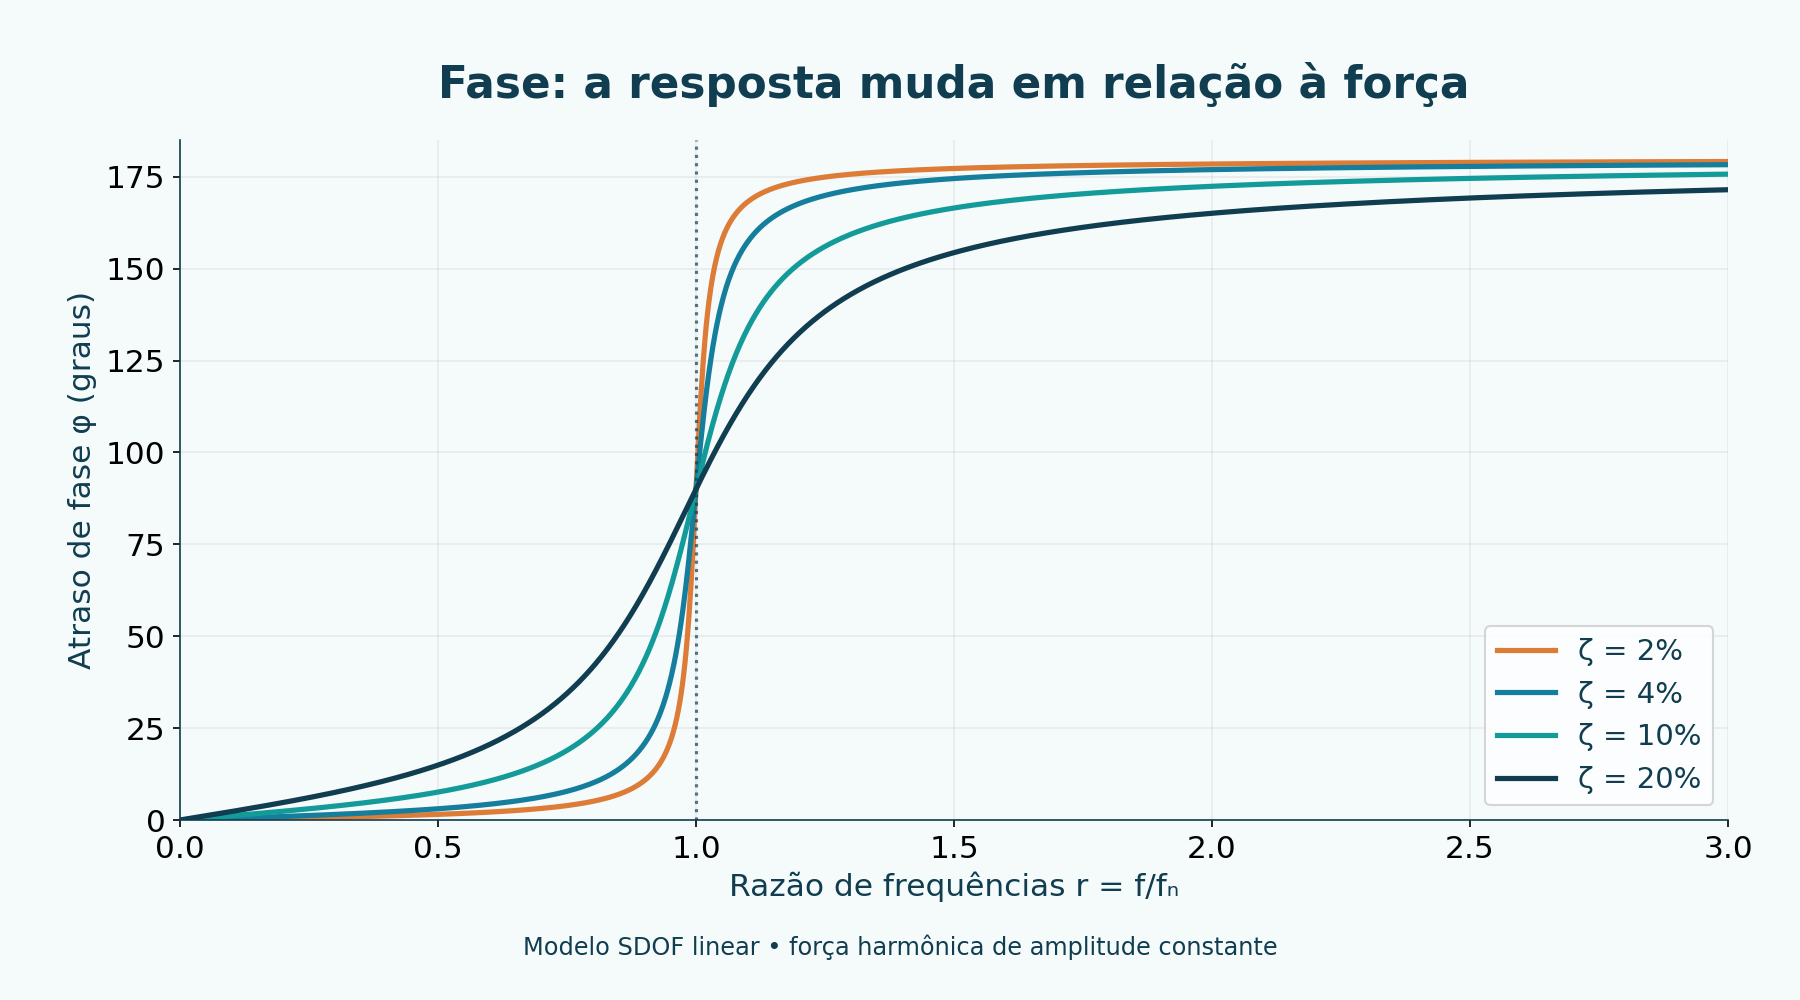
O atraso de fase pode ser escrito φ = atan2(2ζr, 1 − r²). Em f = f_n, ele é 90°. Usar atan2 preserva o quadrante quando a frequência cruza a região natural. No regime permanente, x(t) = X sin(ωt − φ); essa curva não inclui o transitório de partida.
Em baixo amortecimento, uma grade grosseira de frequências pode passar ao lado do pico estreito. O laboratório inclui a frequência natural, o pico analítico e o ponto selecionado, com refinamento local. Essa correção melhora a representação matemática; a medição real ainda exige aquisição e interpretação apropriadas.
Exercício: um conjunto hipotético com modo em 30 Hz
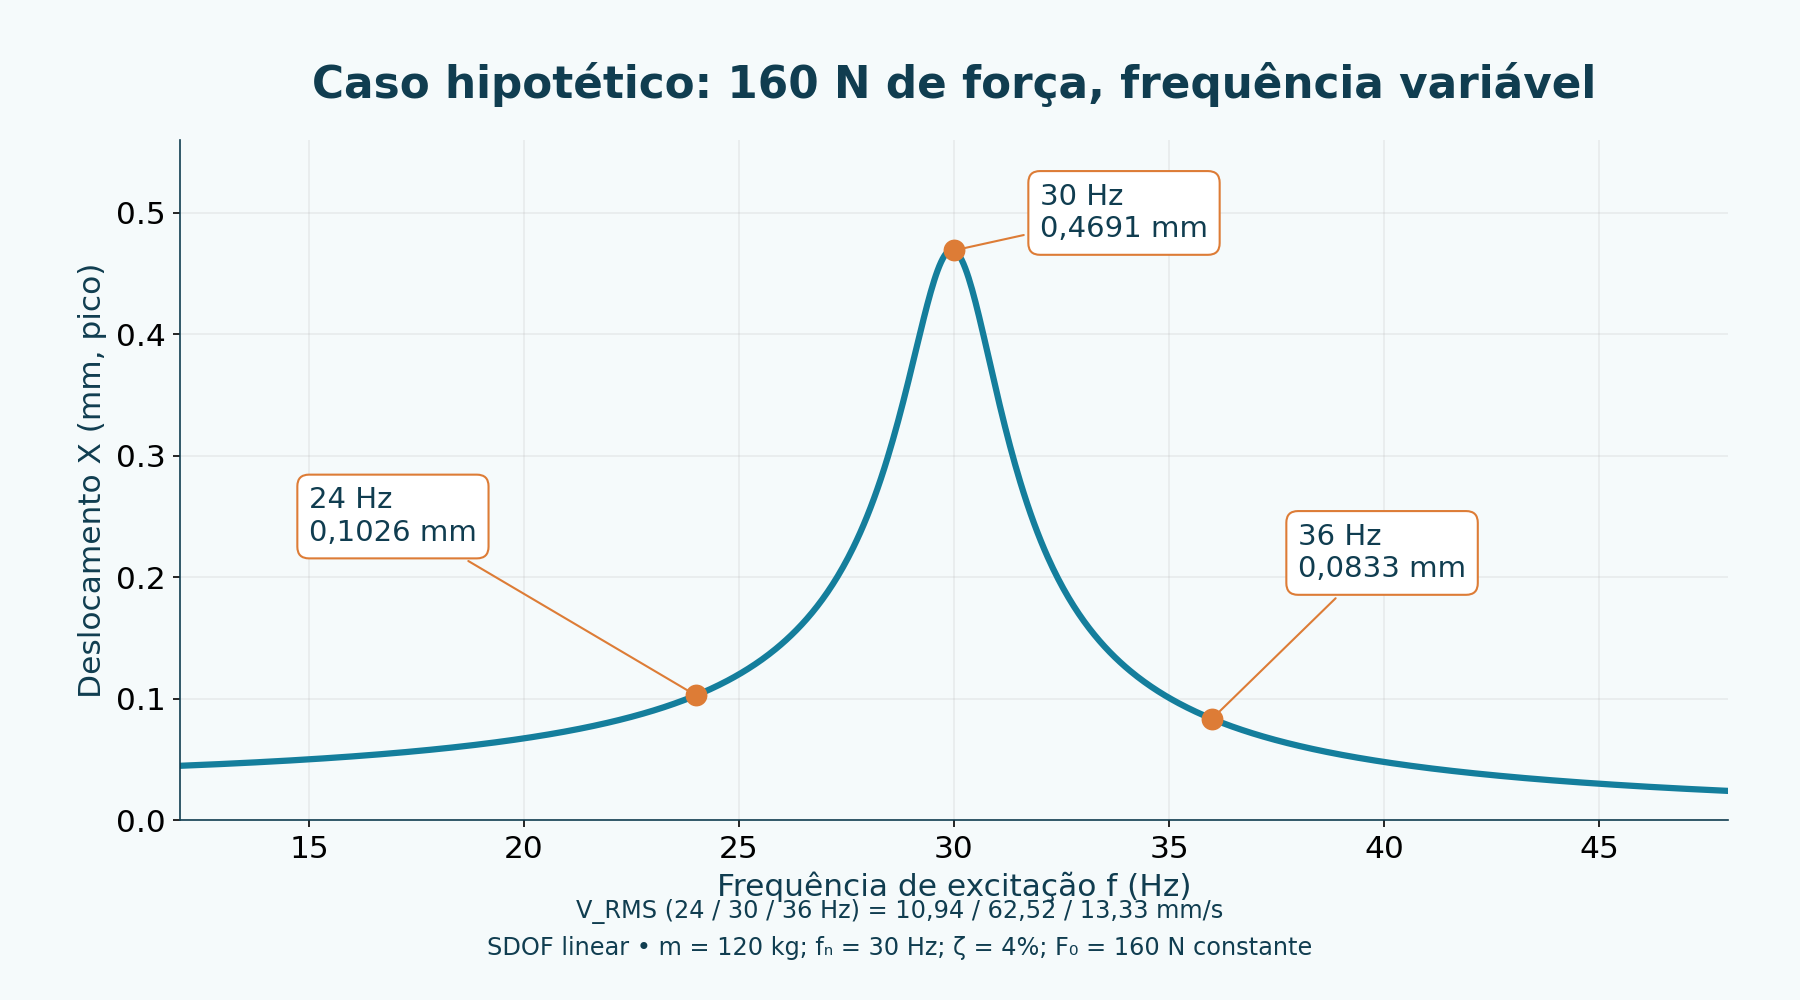
Adotamos massa modal de 120 kg, f_n = 30 Hz, ζ = 4% e força harmônica de pico constante F₀ = 160 N. A rigidez equivalente é k = 120(2π×30)² = 4263669,101 N/m, aproximadamente 4,264 MN/m. A deflexão estática é 160/k = 0,03752636 mm.
A 30 Hz, r = 1 e M = 12,5. O deslocamento de pico é X = 0,46907955 mm. A velocidade de pico é ωX ≈ 88,42 mm/s; para essa senoide, V_RMS = ωX/√2 = 62,521966 mm/s. A aceleração de pico é ω²X = 16,666667 m/s². Pico e RMS não devem ser misturados.
O valor elevado de velocidade pertence ao cenário fictício. Ele não foi medido na bomba fotografada e não recebe uma classificação ISO genérica. As hipóteses de linearidade, amplitude de força fixa e um modo dominante tornam a comparação transparente, mas podem deixar de representar um conjunto real em determinadas condições.
| f | M | X pico | V_RMS senoidal | Aceleração pico |
|---|---|---|---|---|
| 24 Hz | 2,734896 | 0,102631 mm | 10,943428 mm/s | 2,333778 m/s² |
| 30 Hz | 12,500000 | 0,469080 mm | 62,521966 mm/s | 16,666667 m/s² |
| 36 Hz | 2,220490 | 0,083327 mm | 13,327625 mm/s | 4,263342 m/s² |
Frequência de rotação não é sinônimo de frequência natural
Uma rotação de 1800 rpm corresponde a 30 Hz. A equivalência f = rpm/60 identifica a excitação de primeira ordem, 1×, quando ela está presente. Outras componentes podem estar relacionadas a passagem de pás, engrenamento ou forças elétricas. Um motor de indução também pode trabalhar com rotação efetiva diferente da nominal devido a carga e escorregamento.
No exercício, F₀ permanece constante quando f muda. Isso é importante: uma força de desbalanceamento pode crescer aproximadamente com ω² sob hipóteses usuais. Portanto, a curva didática de amplificação não prevê, sozinha, a resposta de uma máquina em toda faixa de rotação. O espectro operacional reúne fontes e resposta estrutural.
Com f = 30 Hz, aumentar ζ de 4% para 12% reduz X para 0,156360 mm e V_RMS para 20,840655 mm/s no modelo. Mantendo massa, força, amortecimento de 4% e f = 30 Hz, mudar f_n para 38 Hz fornece X = 0,061230 mm e V_RMS = 8,161075 mm/s. São estudos de sensibilidade, não correções executivas de uma instalação.
O que mudar: fonte, estrutura, dissipação ou regime?
Reduzir excitação pode envolver tratar causas de desbalanceamento, desalinhamento ou folgas após diagnóstico. Alterar rigidez, massa ou fixação pode deslocar modos; aumentar a rigidez não afasta obrigatoriamente toda frequência natural da operação. O resultado depende de onde o sistema estava e de quais modos importam.
Amortecimento pode reduzir picos, mas materiais e dispositivos precisam ser avaliados no conjunto. Faixas de rotação, partidas, paradas e inversores também podem atravessar regiões críticas. Uma intervenção precisa ser verificada em condições comparáveis, com atenção a outras respostas e componentes.
Não há uma fórmula única que autorize balancear, reforçar ou instalar isoladores em qualquer máquina. A decisão exige distinguir a fonte de excitação da resposta estrutural e considerar função, limites, integridade e condições operacionais. Uma queda de um número global, isoladamente, não comprova solução da causa.
Isolamento: transmissibilidade de força ao apoio
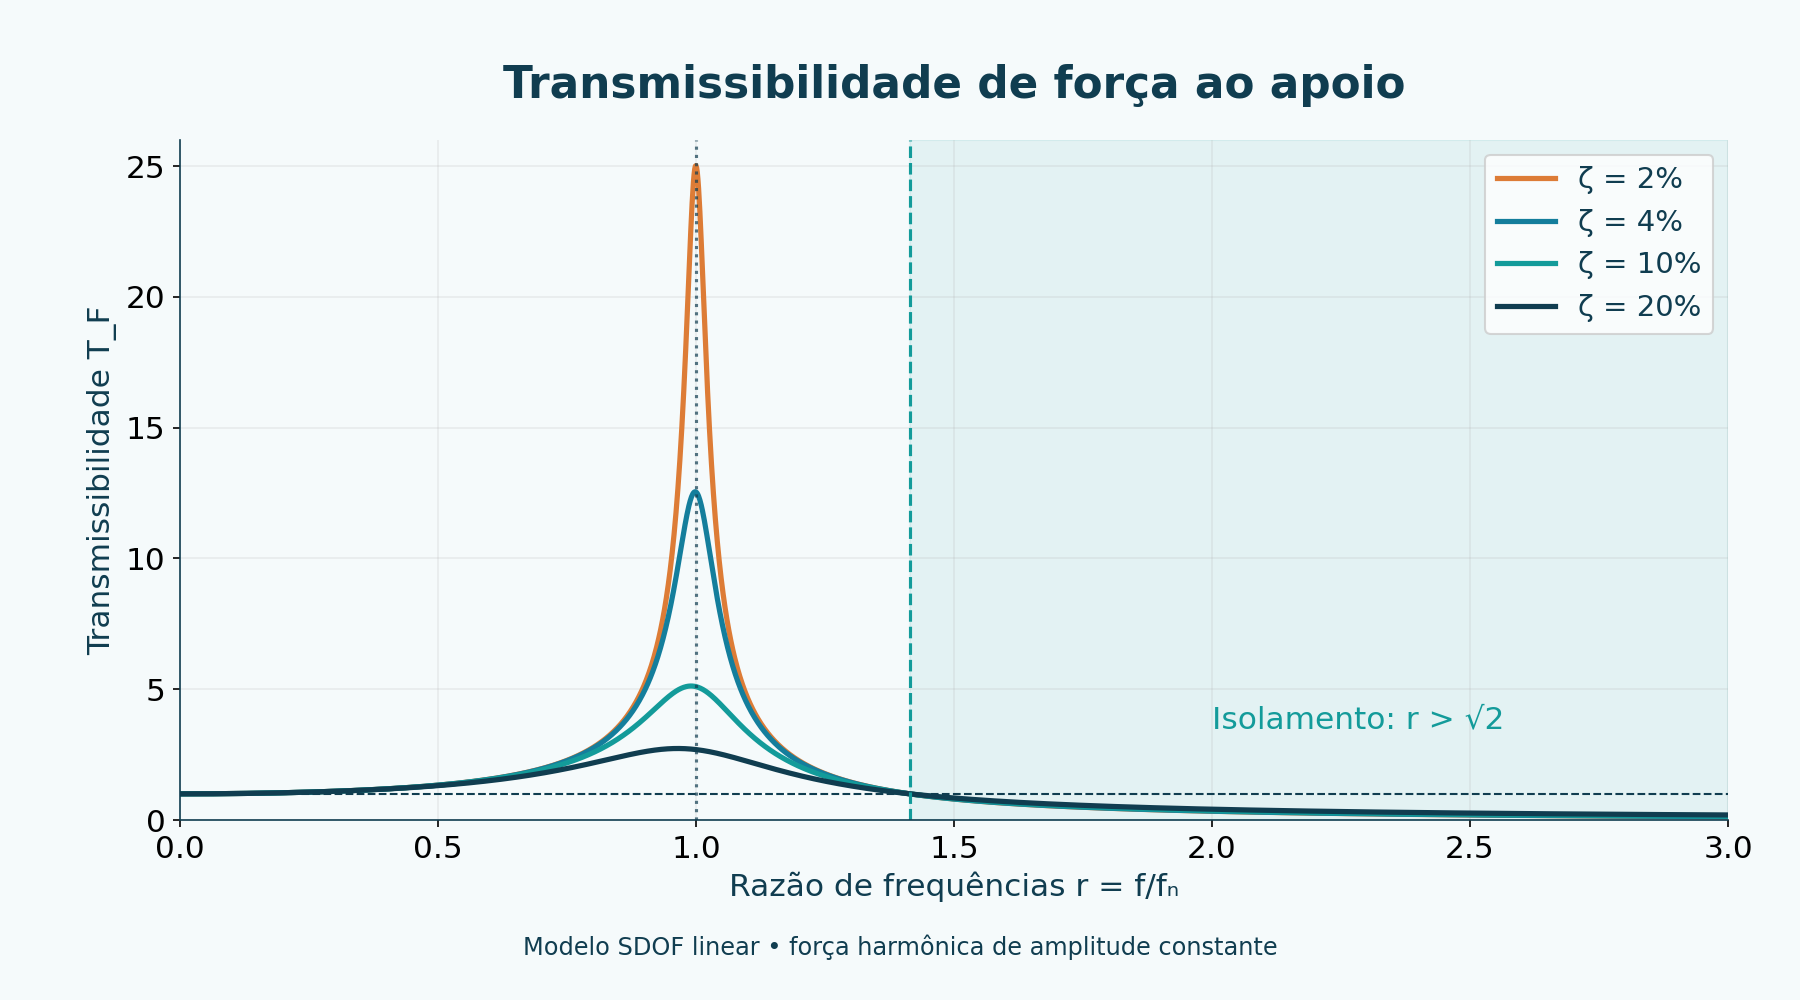
Para força harmônica aplicada à massa do SDOF, a razão entre amplitude da força transmitida ao apoio e amplitude da força excitadora é T_F = √[1 + (2ζr)²]/√[(1 − r²)² + (2ζr)²]. Ela não é simplesmente o deslocamento da máquina. Comparar transmissibilidade requer identificar qual entrada e qual saída estão sendo relacionadas.
Neste modelo, T_F < 1 quando r > √2. Isso mostra por que um isolador pode amplificar a resposta perto da ressonância antes de atingir a região de isolamento. Maior amortecimento ajuda na região ressonante, mas pode elevar transmissibilidade em altas razões de frequência.
A seleção real considera massa suportada, estabilidade, deformações admissíveis, transientes, ambiente e ligações. Mangueiras, tubos e outros vínculos também podem criar caminhos de transmissão. A expressão não dimensiona um isolador nem substitui a avaliação dos modos do conjunto.
Medição: deslocamento, velocidade e aceleração
O procedimento precisa caracterizar equipamento, condição de processo, carga, rotação, temperatura, pontos e direções. A ISO 13373-1 trata de monitoramento por vibração e procedimentos gerais, incluindo aspectos de aquisição e sensores. A comparação só faz sentido quando a configuração e o estado operacional são suficientemente conhecidos.
Deslocamento em µm ou mm pode interessar a movimentos maiores e baixas frequências, ou a medições relativas de eixo quando apropriadas. Velocidade RMS em mm/s é usada na avaliação global de certos tipos de máquinas. Aceleração em m/s² ou g pode ajudar a observar componentes de frequência mais elevada e impactos. Banda, sensor, montagem e condicionamento mudam o significado do resultado.
A relação RMS = pico/√2 vale para uma senoide. Um sinal real com impactos ou componentes múltiplas pode ter outro fator de crista. Integração e derivação também exigem cuidados instrumentais; não se converte qualquer registro de aceleração em velocidade confiável sem examinar aquisição, banda e processamento.
FFT: separar frequências não é descobrir automaticamente a causa
A FFT é um algoritmo da transformada discreta de Fourier. Ela revela o conteúdo de frequência do registro amostrado, sujeito à sua duração, janela, ruído e aquisição. A frequência de Nyquist é f_s/2; filtragem antialias e margem prática são necessárias para evitar que componentes fora da banda sejam interpretadas como outras frequências.
O espaçamento dos bins é Δf = f_s/N = 1/T para as amostras originais. A capacidade efetiva de separar tons também depende da janela e da relação sinal–ruído. Uma janela pode reduzir vazamento espectral, mas altera amplitude e largura de lóbulo; não elimina todos os problemas. Zero-padding interpola o espectro, sem criar informação física adicional.
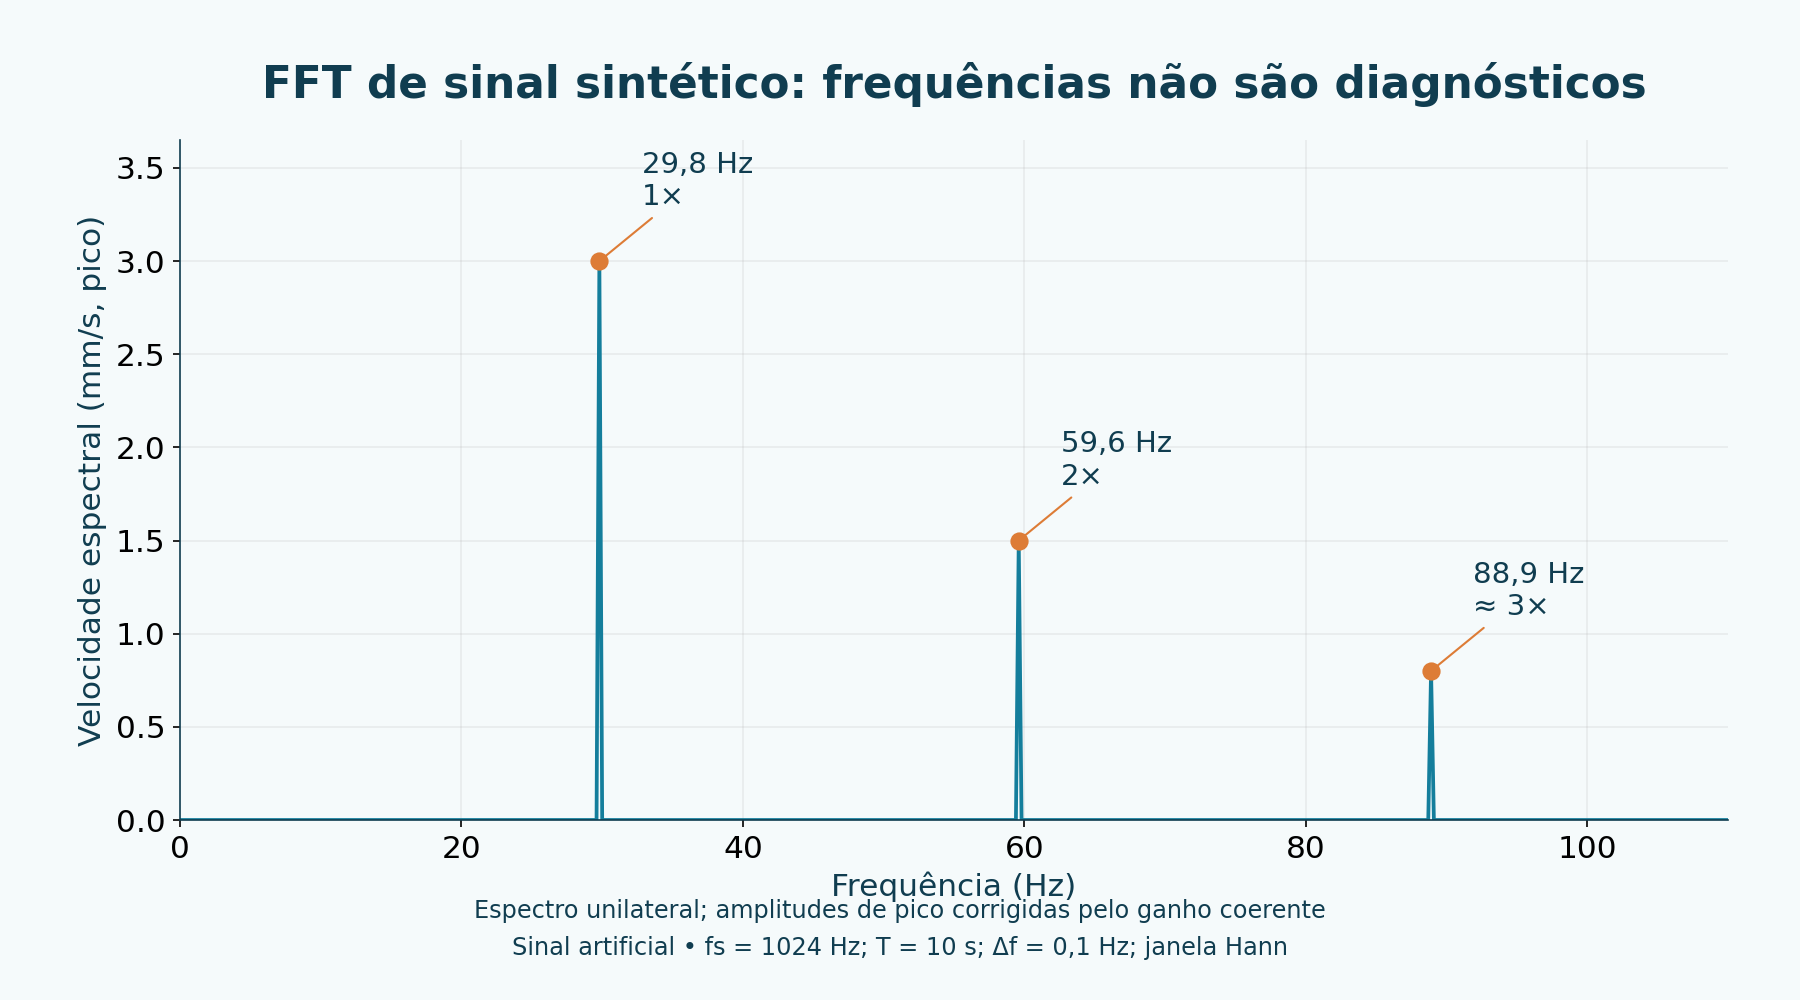
No exemplo artificial, a referência é 29,8 Hz, equivalente a 1788 rpm. O sinal contém 29,8 Hz, 59,6 Hz e 88,9 Hz. A terceira componente é próxima de 3×, não exatamente: 3×29,8 = 89,4 Hz. Um pico em 1× não prova sozinho desbalanceamento; 2× não prova sozinho desalinhamento. Fase, direções, tendência e evidências independentes continuam necessárias.
O gráfico foi gerado com f_s = 1024 Hz, registro de 10 s, N = 10240 e janela Hann. O eixo mostra amplitude unilateral de pico em mm/s, com correção do ganho coerente; Δf = 0,1 Hz. Não é velocidade global RMS medida numa fábrica nem um diagnóstico dos equipamentos fotografados.
FFT e análise modal respondem a perguntas diferentes
Um espectro em operação contém simultaneamente excitações e resposta da estrutura. Análise modal procura estimar frequências naturais, amortecimentos e formas modais. Em um ensaio experimental convencional, mede-se força e resposta para formar funções de resposta em frequência, FRFs, usando instrumentos e procedimentos adequados.
Martelo instrumentado, excitadores e sensores podem participar desses ensaios. As fotografias de testes NASA/JPL e NASA Goddard mostram contextos reais de ensaio vibratório, sem representar medições do nosso exemplo. Um teste vibratório de qualificação não deve ser chamado automaticamente de identificação modal apenas pela presença de uma mesa.
Sistemas reais têm vários graus de liberdade, movimentos de flexão e torção, apoios e acoplamentos. O SDOF ensina a gramática do fenômeno; uma máquina real exige compreender muitos modos e forças coexistindo. Nem uma FFT isolada nem este laboratório substitui ensaio modal, modelo estrutural ou diagnóstico fundamentado.
MIT — Lecture 24, multiple degrees of freedom →
ISO 20816: critérios dependem da máquina e da parte aplicável
Na checagem editorial, a ISO 20816-1:2016 permanecia publicada, enquanto a segunda edição estava em publicação, em estágio 60.00. Um campo indicando outubro de 2026 não foi tratado como confirmação de edição já publicada. A ISO 13373-1:2002 também permanecia publicada, com confirmação em setembro de 2024.
Foram consultados metadados e resumos públicos. A ISO 20816-1 fornece diretrizes gerais de medição e avaliação; limites e condições precisam ser associados à parte pertinente e ao equipamento. Não há um único valor de mm/s RMS que classifique universalmente motores, bombas, ventiladores e toda estrutura.
Avaliar um nível exige identificar grandeza, banda, posição, apoio, condição de operação e critérios aplicáveis, além de tendência. O número calculado de 62,52 mm/s RMS pertence à senoide hipotética e não é automaticamente transportado para uma zona de avaliação normativa.
ISO 20816-1:2016 — public scope and status →
Ponte com fadiga e um estudo de campo rastreável
Resposta dinâmica elevada pode aumentar tensões cíclicas conforme modo e geometria. Porém, deslocamento global não fornece diretamente tensão local numa solda ou parafuso. São necessários modelo estrutural, medição de deformação ou relação modal fundamentada. Vibração, ressonância e fadiga são fenômenos relacionados, mas distintos.
A edição de fadiga explica amplitude e média de tensão, concentração, ciclos e crescimento de trinca. Ressonância pode agravar um histórico de carga, mas não estabelece por si só vida ou ruptura. Rastreabilidade das condições e evidências é o que permite construir a ligação entre resposta medida e integridade.
Em campo, o estudo precisa partir de condições conhecidas, acesso seguro e documentação de aquisição. A intervenção é seguida de nova medição comparável, sem declarar solução só porque um valor isolado diminuiu.
Fadiga dos metais: tensão, ciclos e trincas →
- Caracterizar equipamento, função, histórico, carga e rotação.
- Definir acesso e procedimento de medição compatíveis com os riscos.
- Documentar sensor, ponto, direção, montagem, banda e configuração.
- Coletar referência em condição operacional conhecida e repetível.
- Comparar tendências, espectros, fase e evidências independentes.
- Justificar a intervenção e medir novamente em condições comparáveis.
Laboratório: compare frequência, amortecimento e resposta
Altere massa modal, frequência natural, amortecimento, força de pico e frequência de excitação. O laboratório calcula rigidez, razão r, amplificação, deslocamento de pico, velocidade RMS senoidal, aceleração de pico, fase e transmissibilidade de força. As tabelas equivalentes permitem ler os resultados sem depender apenas dos gráficos.
Mantenha f_n = 30 Hz, ζ = 4% e F₀ = 160 N para comparar 24, 30 e 36 Hz. Depois teste ζ = 12% em 30 Hz e f_n = 38 Hz com excitação fixa em 30 Hz. Ao mudar massa mantendo f_n, o laboratório recalcula k proporcionalmente: isso não representa adicionar massa mantendo a mesma mola.
A série temporal contém cinco períodos da resposta harmônica em regime permanente, sem transitório de partida. Os cálculos rodam localmente no navegador; não são dados de sensores nem limites ISO. HTML trilíngue, Python, CSV e pacote com figuras e créditos ficam disponíveis. Sem JavaScript, consulte os exercícios estáticos; os controles não atualizam resultados.
Laboratório de vibração e ressonância
Altere cinco parâmetros e compare a resposta senoidal em regime permanente.
Modelo linear de um grau de liberdade, força de pico constante. Não classifica máquinas nem aprova um projeto.
- Rigidez k (N/m)
- 4.263.669,10127
- Razão r
- 1
- Amplificação M
- 12,5
- Deslocamento pico (mm)
- 0,46908
- Velocidade RMS (mm/s)
- 62,52197
- Aceleração pico (m/s²)
- 16,66667
- Fase (graus)
- 90
- Transmissibilidade de força
- 12,53994
Ver dados equivalentes dos gráficos
| f (Hz) | M | X (mm) | V RMS (mm/s) | A (m/s²) |
|---|---|---|---|---|
| 24 | 2,7349 | 0,10263 | 10,94343 | 2,33378 |
| 29,95196 | 12,51001 | 0,46946 | 62,47185 | 16,62664 |
| 30 | 12,5 | 0,46908 | 62,52197 | 16,66667 |
| 36 | 2,22049 | 0,08333 | 13,32762 | 4,26334 |
| t (s) | x (mm) |
|---|---|
| 0 | -0,46908 |
| 0,02083 | 0,33169 |
| 0,04167 | -0 |
| 0,0625 | -0,33169 |
| 0,08333 | 0,46908 |
| 0,10417 | -0,33169 |
| 0,125 | 0 |
| 0,14583 | 0,33169 |
| 0,16667 | -0,46908 |
k=m(2πf_n)²; M=1/√[(1−r²)²+(2ζr)²]; X=F₀M/k; V_RMS=2πfX/√2
ζ = 0,04 significa 4%. Alterar m mantendo f_n fixo recalcula k: não equivale a acrescentar massa à mesma mola. RMS = pico/√2 vale aqui para uma senoide. A força não aumenta com a rotação neste modelo.
Abrir o laboratório independente PT/EN/ES →
Calcular, medir e interpretar fazem parte da mesma decisão
Frequência natural e amortecimento explicam por que uma força pode produzir respostas diferentes conforme sua frequência. A medição acrescenta a realidade da máquina: fontes, apoios, modos, processo e histórico. O diagnóstico exige relacionar esses elementos, sem converter o modelo simples em certeza sobre um equipamento.
Ressonância não é uma superstição da Engenharia. É uma resposta física previsível. O desafio profissional não é apenas calcular quando ela pode ocorrer, mas medir, interpretar e decidir corretamente o que fazer quando ocorre.
Perguntas frequentes
O que é frequência natural?
É uma característica dinâmica associada à massa, rigidez e condições de um sistema. No SDOF não amortecido, f_n = √(k/m)/(2π). Uma máquina real pode ter várias frequências e formas modais, alteradas por apoios, carga, temperatura e configuração. A frequência natural não é automaticamente igual à rotação ou a um pico observado em operação; identificar um modo exige contexto e análise apropriada.
Ressonância sempre causa falha?
Não. Ela é uma condição de amplificação dinâmica, cuja resposta depende de excitação, amortecimento, modos e limites do sistema. Pode aumentar movimentos e tensões, mas falha exige avaliar os mecanismos e as condições reais. Também não se deve concluir que toda vibração intensa é ressonância. Modelos e medições ajudam a formular e verificar hipóteses, sem transformar um pico em prova automática de dano.
Como calcular frequência natural?
Para massa e mola em um grau de liberdade, use ω_n = √(k/m) e f_n = ω_n/(2π), com m em kg e k em N/m. Esse cálculo representa o modelo adotado. Em estruturas reais com vários graus de liberdade, frequências e formas modais dependem da distribuição de massa, rigidez e vínculos, podendo exigir modelagem e ensaio. Não basta usar a massa total e uma rigidez presumida.
O que significa vibração em mm/s RMS?
É uma medida eficaz de velocidade vibratória em uma banda e condição definidas. Para uma única senoide, RMS corresponde ao pico dividido por √2; sinais reais podem ter outro fator de crista. A interpretação exige saber sensor, montagem, direção, processamento e operação. O exemplo de 62,52 mm/s é calculado, não medido, e não recebe classificação universal de uma norma.
Qual é a diferença entre FFT e análise modal?
A FFT revela componentes do registro amostrado, que podem reunir excitação e resposta. Análise modal procura frequências naturais, amortecimentos e formas modais, usando procedimentos e relações apropriadas; um ensaio convencional mede força e resposta para formar FRFs. Um espectro operacional isolado não identifica automaticamente modos. Janela, amostragem, duração e condições do teste também afetam as conclusões.
Um pico 1× prova desbalanceamento?
Não. 1× corresponde à frequência associada à rotação de referência, mas várias fontes e respostas podem produzir conteúdo nessa ordem. Desbalanceamento é uma hipótese que precisa ser confrontada com fase, direção, tendência, condições de apoio e outras evidências. Da mesma forma, 2× não é prova isolada de desalinhamento. O espectro sintético do artigo serve para estudar frequências, não diagnosticar uma máquina.
Como reduzir vibração?
A resposta pode mudar com redução da excitação, alterações de massa ou rigidez, amortecimento, isolamento e regime operacional. A escolha depende de diagnóstico e avaliação do conjunto. Reforçar uma base não afasta necessariamente todos os modos da operação; isoladores também podem amplificar perto da ressonância. Depois de uma intervenção, compare medições em condições conhecidas, examinando mais que um único número global.
A ISO 20816 fornece um limite único para todas as máquinas?
Não. A parte1 apresenta diretrizes gerais, e a avaliação precisa identificar a parte aplicável, a máquina, a grandeza medida, a banda e as condições pertinentes. Nesta edição foram consultados resumos públicos e o status das normas, sem texto integral pago. Não usamos o valor do laboratório como limite ISO nem classificamos as fotografias como instalações aprovadas ou reprovadas.
Vibração pode provocar fadiga?
Ela pode contribuir para tensões cíclicas conforme a estrutura, o modo e o carregamento. Fadiga depende também de amplitude e média de tensão, ciclos, concentrações, material e ambiente. Não existe conversão direta universal de deslocamento global para tensão local em uma junta. A relação exige modelo, medição de deformação ou transferência modal fundamentada; ressonância, vibração e fadiga não são fenômenos idênticos.
Referências desta atualização
Informação conferida em 15 fontes em 13/10/2026.
- MIT — Engineering Dynamics: Mechanical VibrationMIT OpenCourseWare
- MIT — Lecture 21, Thomas Peacock, 7 May 2007MIT OpenCourseWare
- MIT — Problem Set 9, Engineering DynamicsMIT OpenCourseWare
- MIT — Lecture 24, multiple degrees of freedomMIT OpenCourseWare
- NI — Understanding FFTs and WindowingNI
- NI — FFT FrequencyNI
- NI — Bandwidth and Nyquist samplingNI
- Brüel & Kjær — Structural testing, BR0507Brüel & Kjær
- SKF — Vibration spectrum analysisSKF
- ISO 20816-1:2016 — public scope and statusISO
- ISO 20816-1 — Edition 2, under publicationISO
- ISO 13373-1:2002 — public scope and statusISO
- pump-photo.webpConjunto real de bomba centrífuga e motor, usado apenas para contextualizar máquinas rotativas; não é o equipamento do exercício. Foto: HopuWiki / Wikimedia Commons, CC BY-SA 4.0. Redimensionamento e conversão WebP.
- oco-testing-photo.webpInstrumento OCO-3 sobre a mesa de vibração do laboratório ambiental do JPL, com cabos ligados aos sensores de ensaio. Courtesy NASA/JPL-Caltech, PIA23211. Fotografia histórica de 2019, redimensionada e convertida para WebP.
- gpm-testing-photo.webpSatélite GPM ligado à mesa excitadora para ensaio de vibração horizontal em Goddard. Foto: Warren Shultzaberger / NASA, 2013. Redimensionamento e conversão WebP.