
Entiende vibración y resonancia en máquinas: frecuencia natural, amortiguamiento, cálculo de amplitudes, FFT y diagnóstico de equipos.
La máquina vibra: ¿qué pregunta debemos hacer?
El motor gira, la bomba opera y el conjunto empieza a vibrar. Puede parecer una consecuencia inevitable de la rotación. Pero una fuerza periódica puede excitar un modo estructural y producir un movimiento mucho mayor que su respuesta estática. Para entender esta diferencia, debemos seguir frecuencia natural, amortiguamiento y condiciones de excitación.
La vibración no es necesariamente el defecto. Máquinas y estructuras responden a fuerzas variables porque poseen masa, elasticidad y mecanismos de disipación. El diagnóstico comienza con frecuencia, amplitud, dirección, fase y tendencia, relacionadas con la operación. No toda vibración elevada es resonancia; la resonancia tampoco demuestra por sí sola que ocurrirá un fallo.
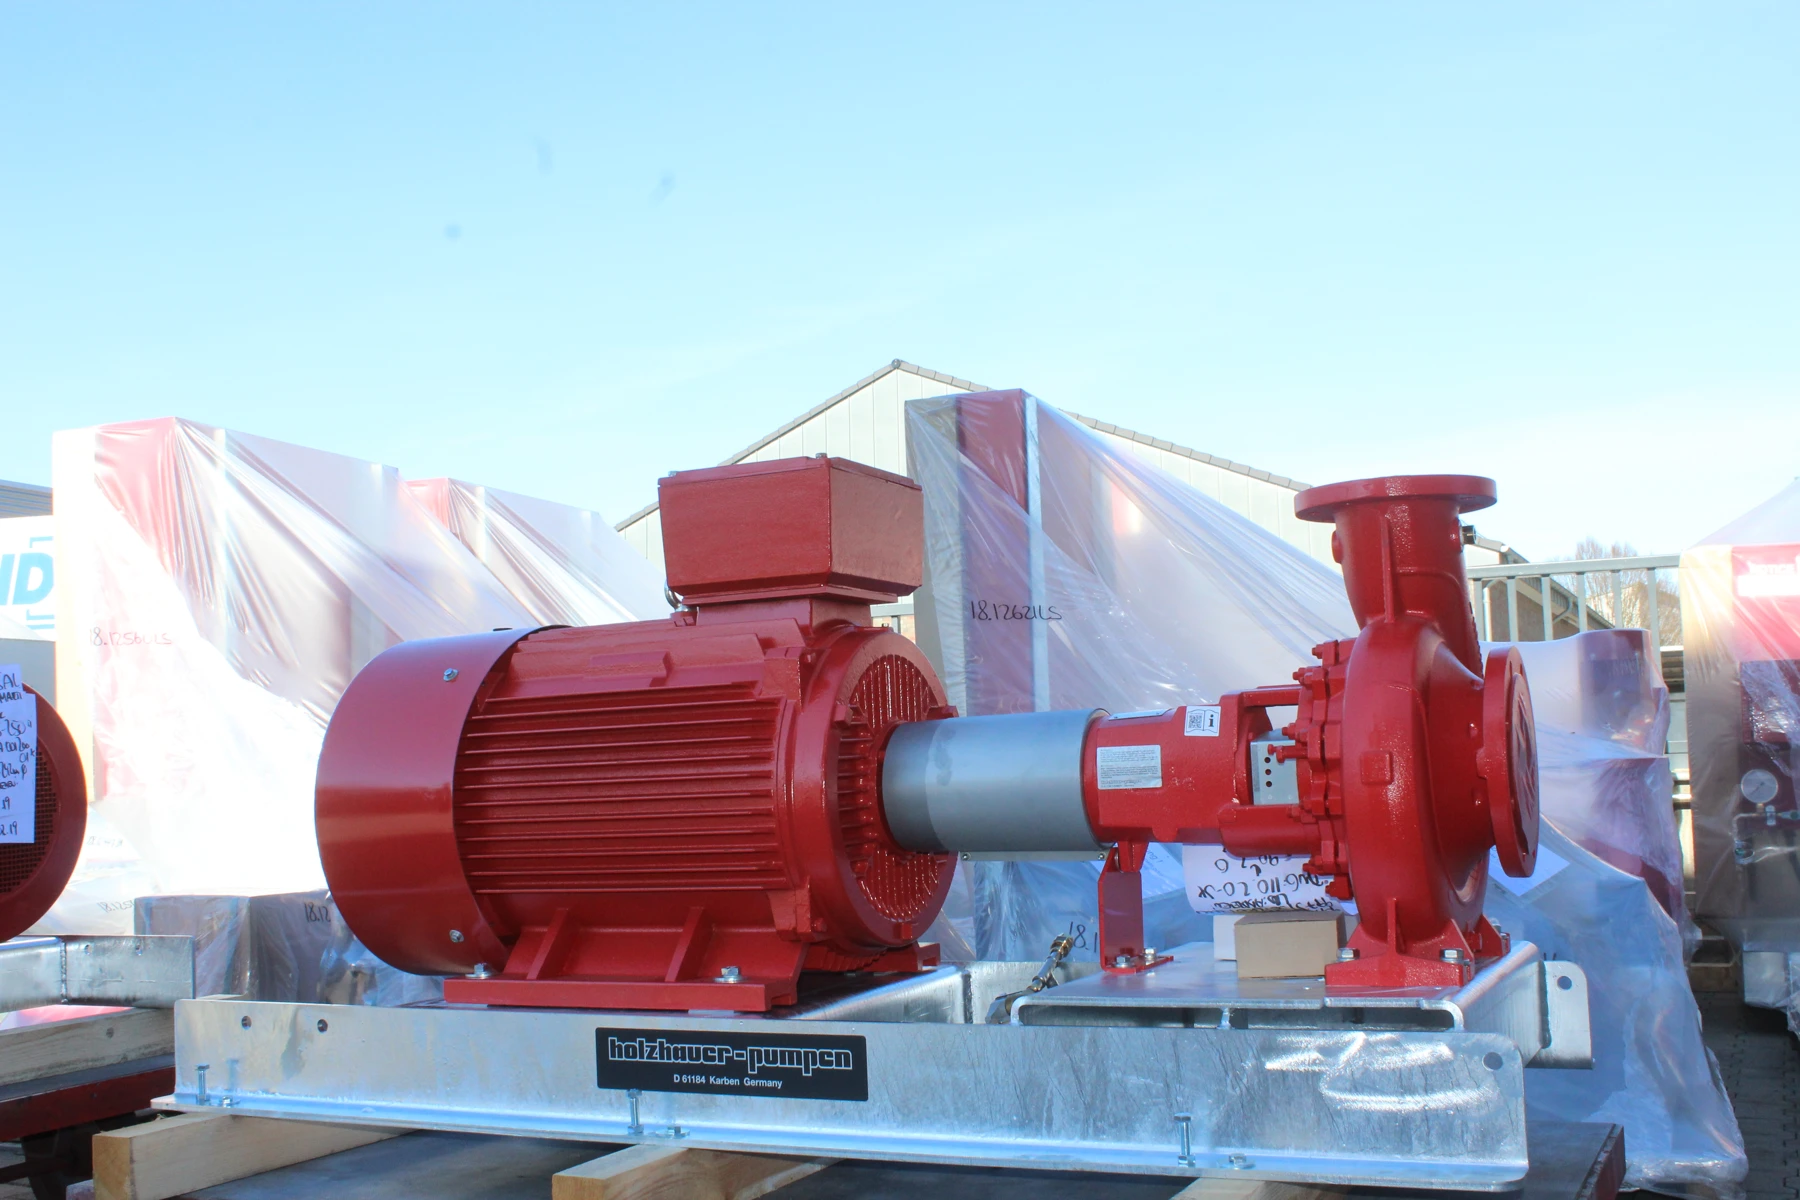
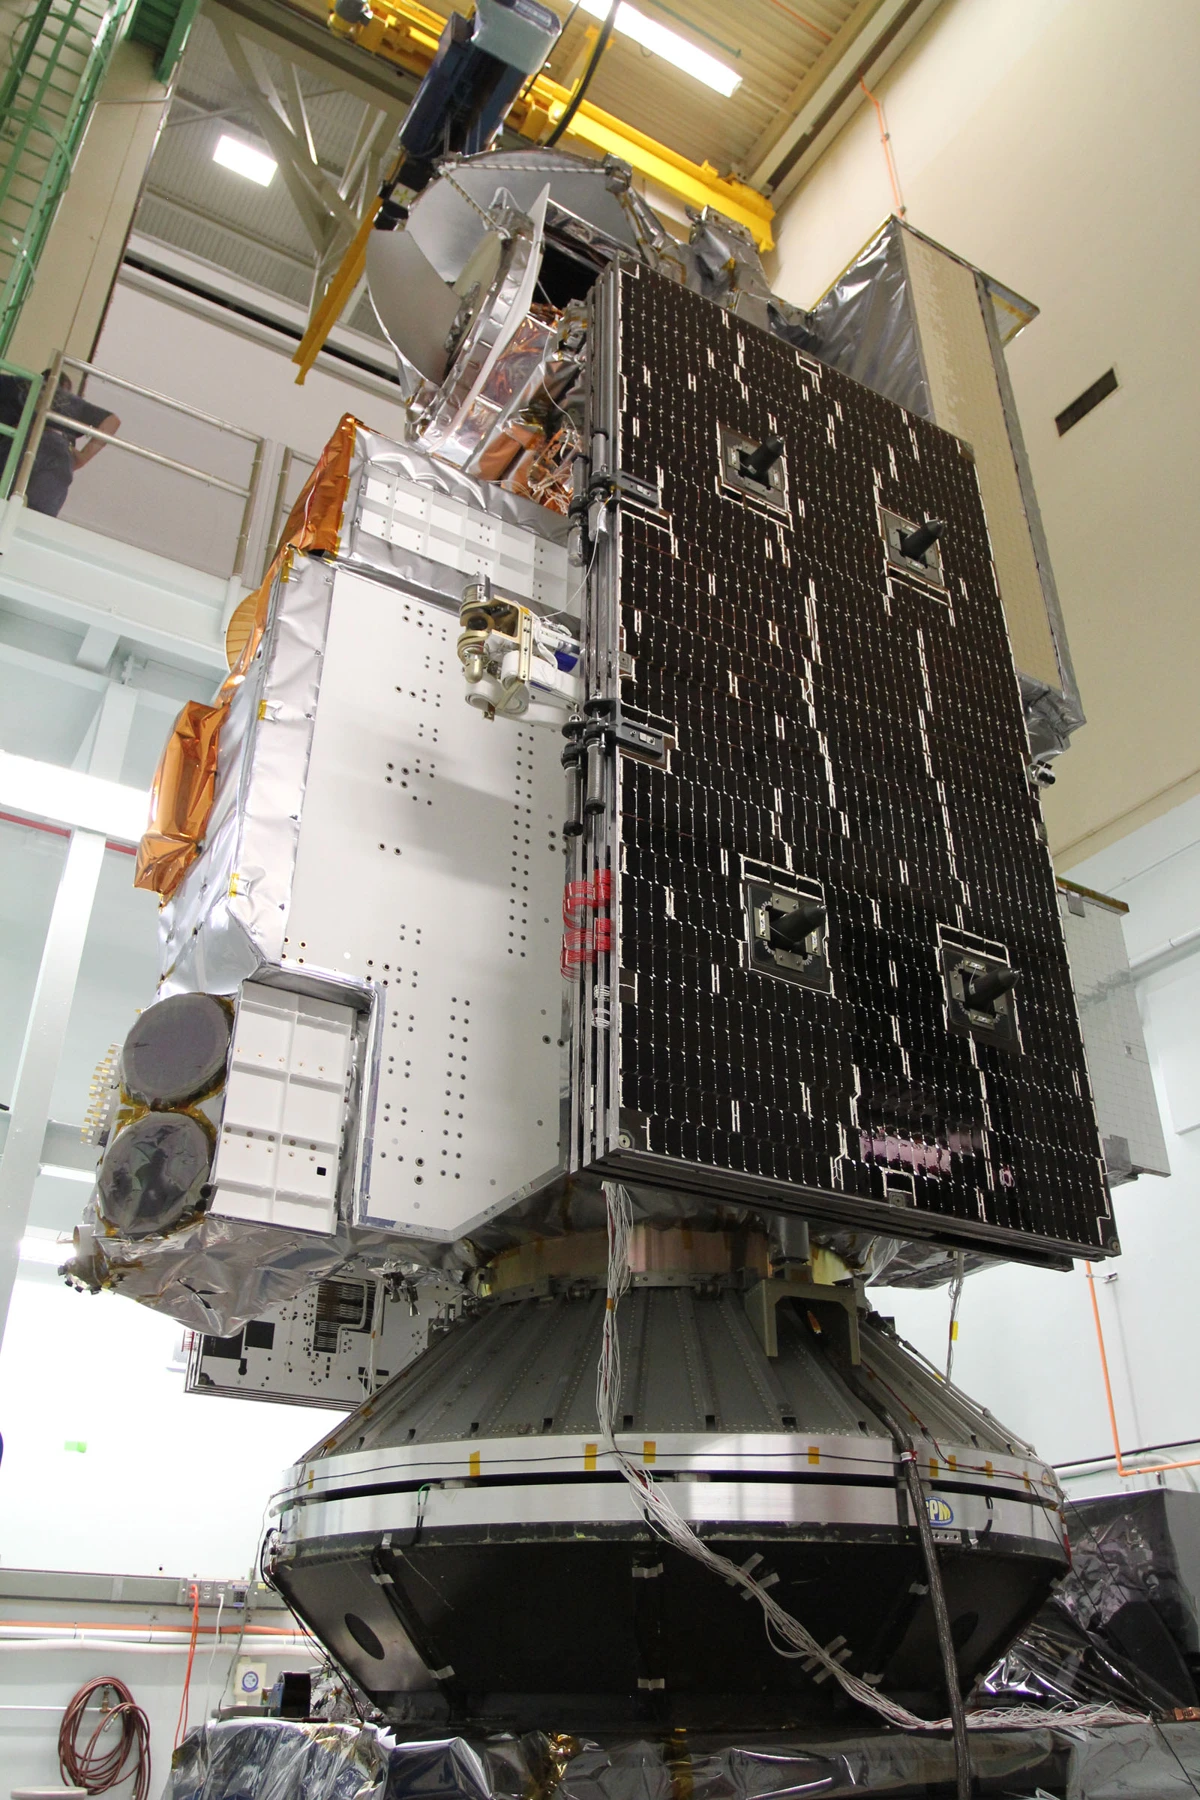
Esta edición conecta los artículos de bombas y fatiga mediante una revisión narrativa de materiales universitarios y resúmenes públicos de normas. Los cálculos y el espectro son sintéticos. Las fotos muestran equipos y ensayos identificados en los créditos; no representan la máquina del ejercicio ni mediciones realizadas por Andrade Safe.

Cuatro capas de conocimiento, cuatro funciones
Los materiales de MIT OpenCourseWare permiten estudiar vibración libre, respuesta forzada y sistemas con varios grados de libertad. Los resúmenes públicos de ISO 13373-1 y 20816-1 sitúan la adquisición y la evaluación. La documentación de instrumentación ayuda a interpretar adquisición y espectros. Estas fuentes responden a preguntas complementarias, no intercambiables.
Esta es una revisión narrativa de los materiales consultados, sin búsqueda sistemática, metaanálisis ni estudio bibliométrico. No afirmamos haber consultado íntegramente normas de pago ni citamos páginas de libros no examinados. Las ecuaciones de los ejemplos se aplican a hipótesis declaradas, no se presentan como resultados experimentales.
Un modelo describe mecanismos; los sensores miden respuestas; los criterios pertinentes orientan la comparación; el diagnóstico asocia señales con hipótesis verificables. Confundir estas capas puede transformar una amplitud calculada en una clasificación normativa que los datos no respaldan.
| Capa | Pregunta | Límite |
|---|---|---|
| Vibración lineal | ¿Cómo controlan la respuesta masa, rigidez y amortiguamiento? | Un SDOF no describe todos los modos |
| Análisis modal | ¿Qué frecuencias, amortiguamientos y formas modales existen? | Dependen de configuración y apoyos |
| Monitorización | ¿Dónde, cómo y en qué condición medir? | Una muestra aislada no identifica necesariamente la causa |
| Evaluación | ¿Qué tendencia y criterios son aplicables? | No hay límite universal de mm/s RMS para toda máquina |
Masa, resorte y amortiguador: el modelo SDOF
El modelo de un grado de libertad, SDOF, utiliza una coordenada x para representar un movimiento dominante. Para una fuerza armónica externa, mẍ + cẋ + kx = F₀ sin(ωt). La masa modal efectiva m está en kg; la rigidez k en N/m; el amortiguamiento viscoso c en N·s/m; x en m; F₀ en N; ω en rad/s.
La frecuencia natural no amortiguada es ω_n = √(k/m), o f_n = ω_n/(2π). La razón de amortiguamiento es ζ = c/(2√(km)); la razón de frecuencias es r = ω/ω_n = f/f_n. Son magnitudes distintas: f_n pertenece al sistema y f a la excitación. La rotación puede generar una excitación relacionada con f, pero no define automáticamente la frecuencia natural.
Una máquina real posee varios movimientos y acoplamientos. El SDOF es útil para comprender aproximadamente un modo dominante, no para localizar grietas ni reconstruir por sí solo toda la instalación. Los cambios de masa, rigidez y apoyo pueden alterar frecuencias; también deben considerarse temperatura, carga y configuración.

Vibración libre: ¿qué sucede después de un impulso?
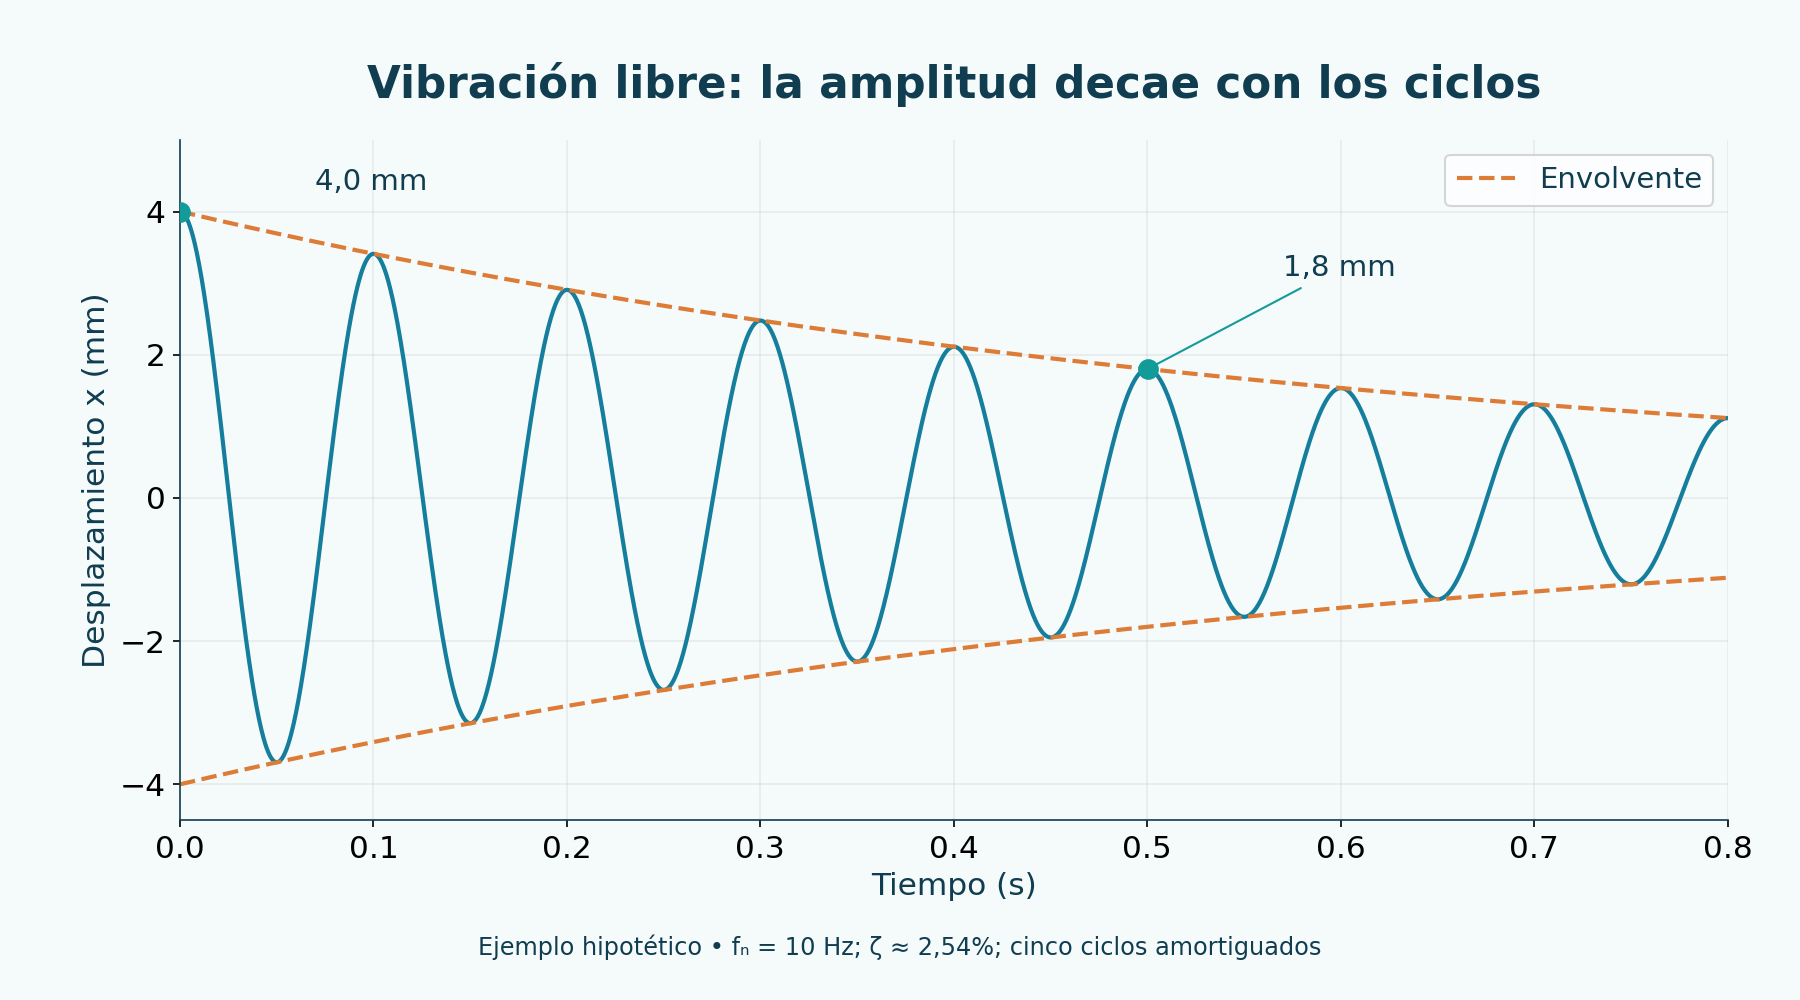
Sin fuerza externa continua, un sistema subamortiguado puede oscilar después de unas condiciones iniciales. Para 0 < ζ < 1, la frecuencia amortiguada es ω_d = ω_n√(1 − ζ²), y la envolvente decae proporcionalmente a exp(−ζω_nt). La frecuencia observada durante el decaimiento no es exactamente la frecuencia natural no amortiguada.
Los máximos del mismo signo separados por n ciclos permiten estimar δ = ln(x_i/x_(i+n))/n. Entonces ζ = δ/√(4π² + δ²). La hipótesis exige un modo dominante y un decaimiento compatible con el modelo lineal; no basta con elegir dos picos de una señal con impactos y varias frecuencias superpuestas.
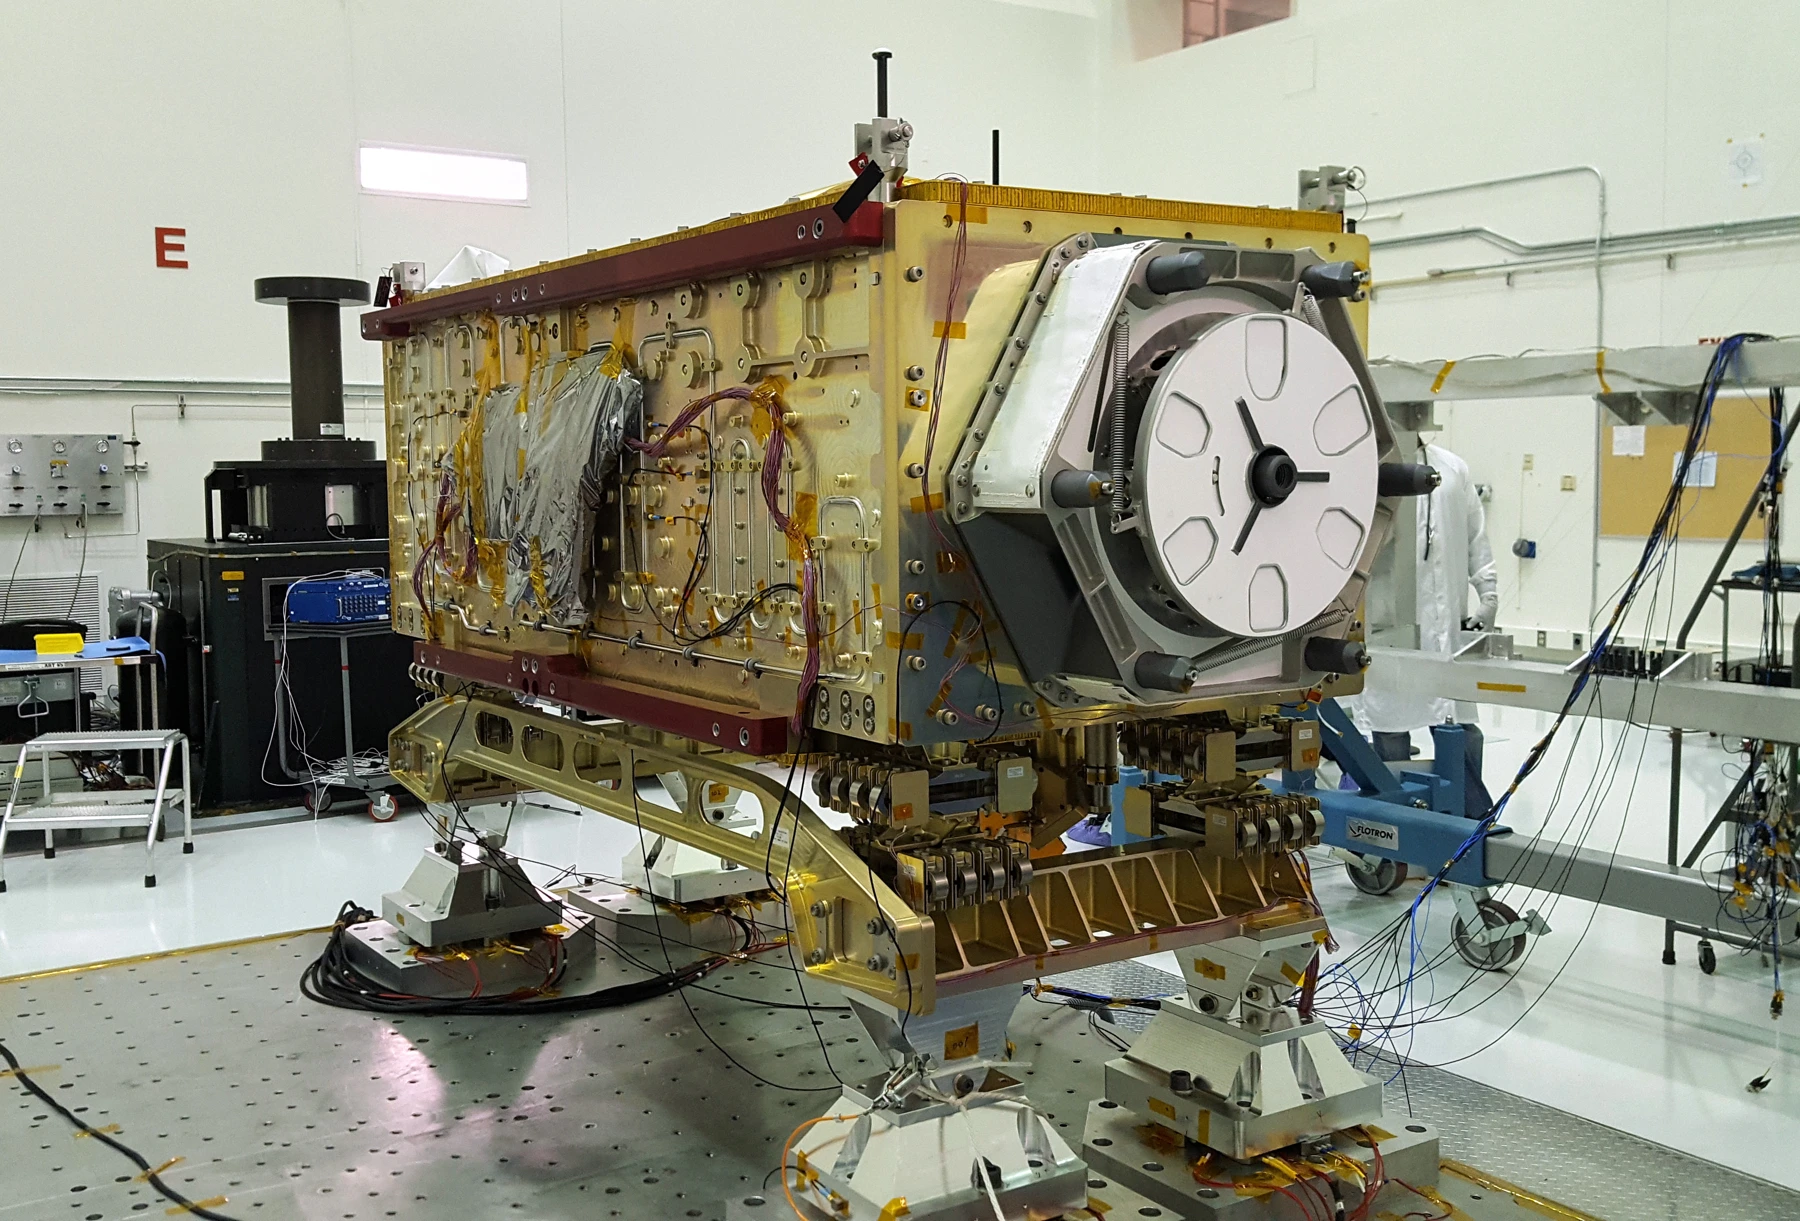
En el ejemplo, 4,0 mm y 1,8 mm cinco ciclos después dan δ = ln(4/1,8)/5 = 0,15970154 y ζ = 0,02540908, o 2,54%. Este ejercicio de identificación es independiente del conjunto de 4% utilizado más adelante. Las fotografías de mesas vibratorias documentan ensayos reales, pero la curva libre presentada sigue siendo una construcción didáctica.
Licencia y condiciones de uso →
| Elemento | Valor |
|---|---|
| Picos del mismo signo | 4,0 mm y 1,8 mm |
| Separación | 5 ciclos |
| δ | 0,15970154 |
| ζ | 0,02540908 = 2,54% |
Respuesta forzada: amplificación y retraso de fase
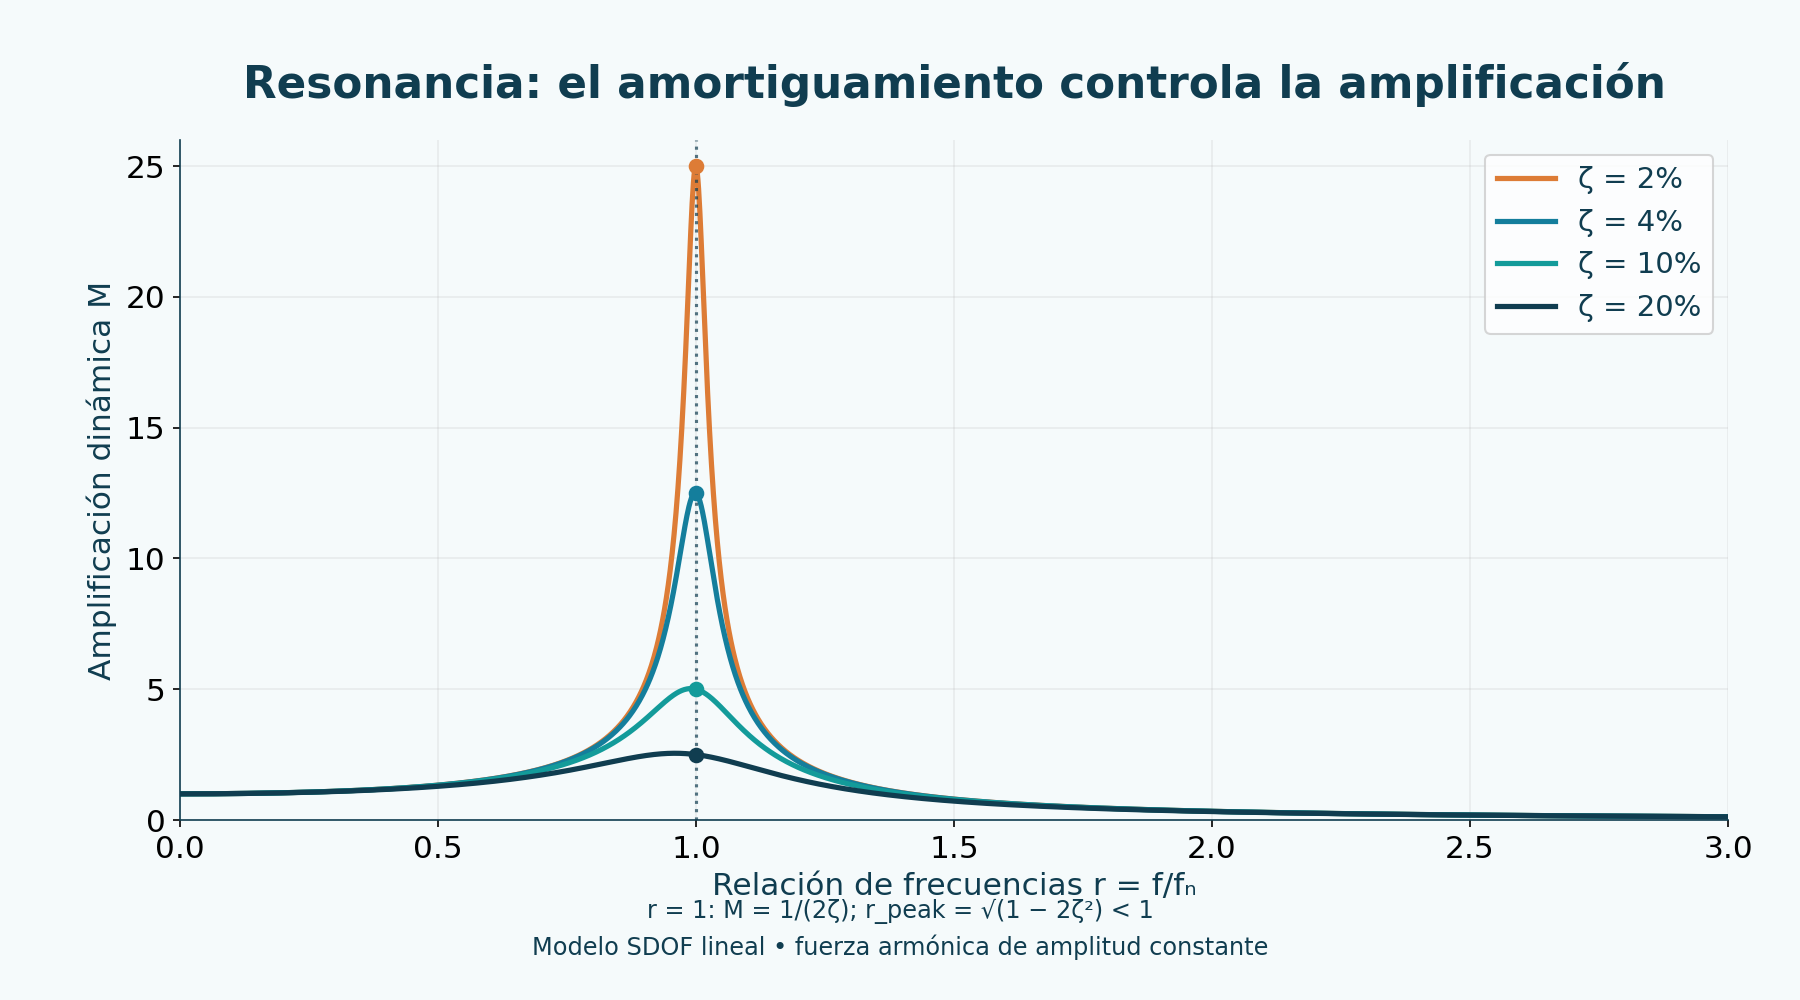
Con fuerza sinusoidal de amplitud constante y régimen permanente, X = (F₀/k)/√[(1 − r²)² + (2ζr)²]. X es desplazamiento de pico; F₀/k es la deflexión estática bajo la misma fuerza. La amplificación M = X/(F₀/k) es adimensional. No es una medición de tensión ni un límite de vibración aceptable.
En r = 1, M = 1/(2ζ). Con ζ = 4%, la respuesta es 12,5 veces la deflexión estática. El pico exacto de desplazamiento para fuerza constante ocurre en r_p = √(1 − 2ζ²), cuando 0 < ζ < 1/√2, ligeramente por debajo de uno. Esta condición no debe trasladarse indiscriminadamente a otros tipos de excitación o métricas.
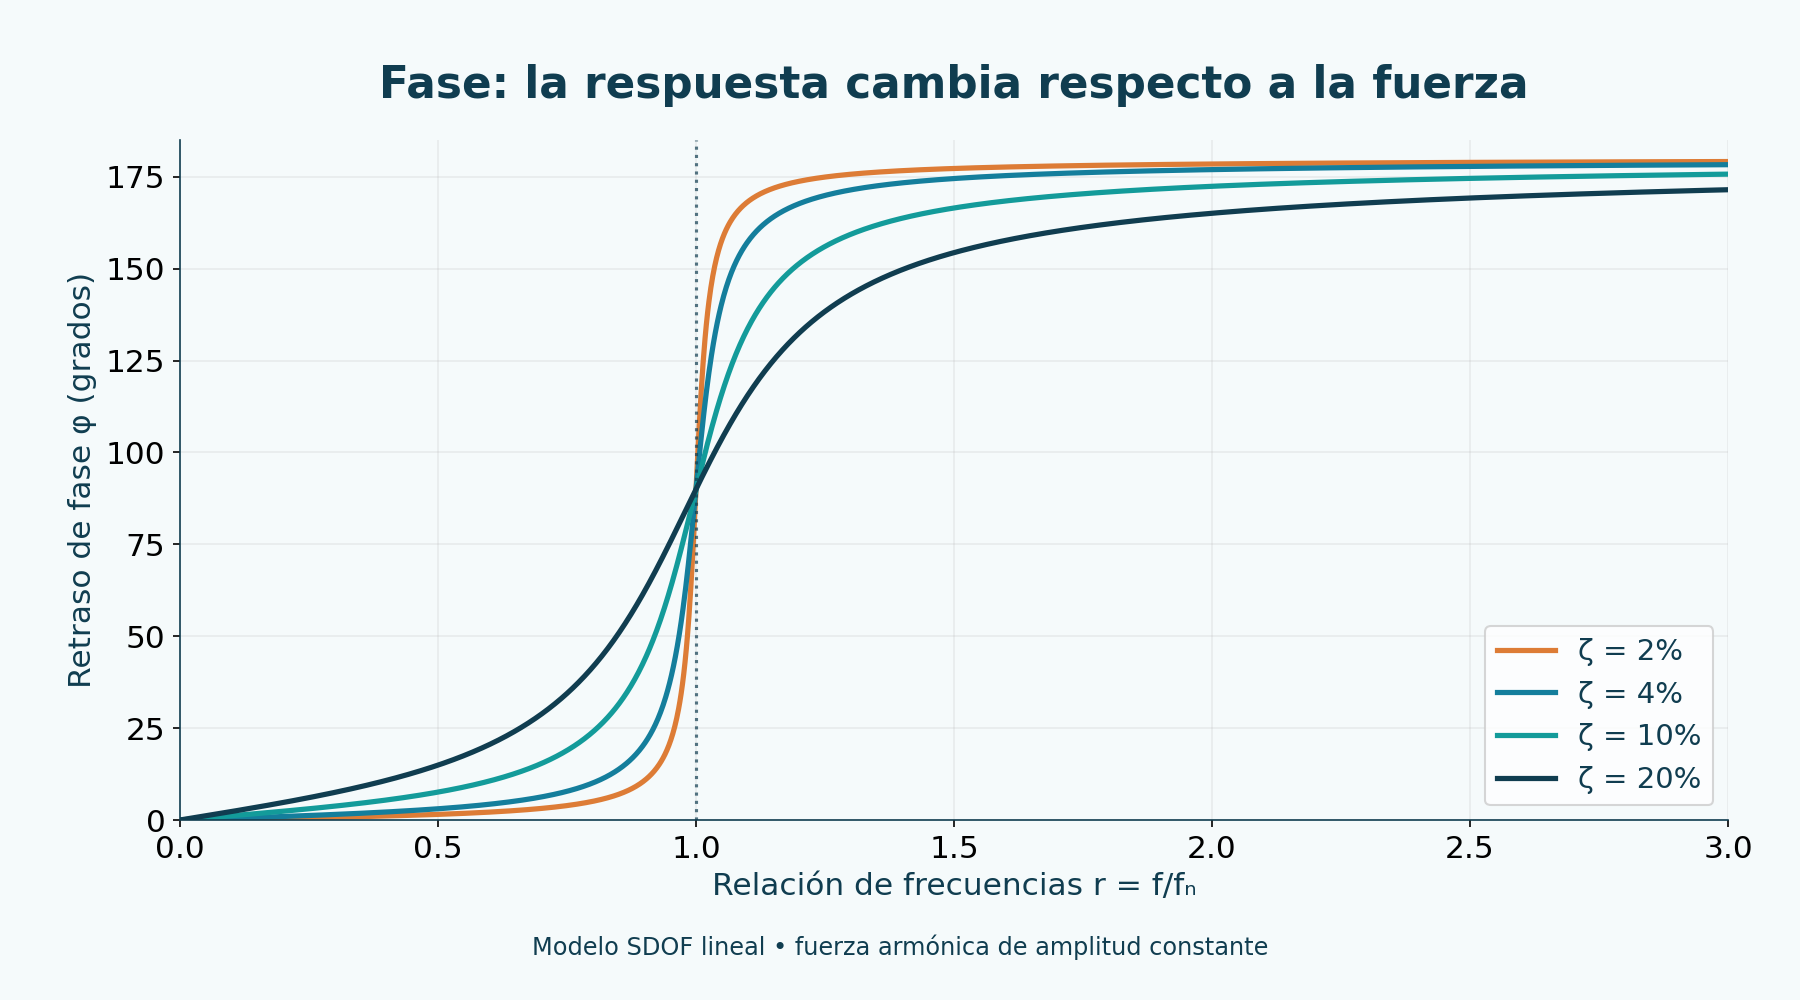
El retraso de fase puede escribirse φ = atan2(2ζr, 1 − r²). En f = f_n es 90°. Utilizar atan2 conserva el cuadrante cuando la frecuencia cruza la región natural. En régimen permanente, x(t) = X sin(ωt − φ); esta curva no incluye el transitorio de arranque.
Con bajo amortiguamiento, una cuadrícula gruesa de frecuencias puede pasar junto al pico estrecho sin captarlo. El laboratorio incluye frecuencia natural, pico analítico y punto seleccionado, con refinamiento local. Esta corrección mejora la representación matemática; la medición real sigue exigiendo adquisición e interpretación apropiadas.
Ejercicio: un conjunto hipotético con modo en 30 Hz
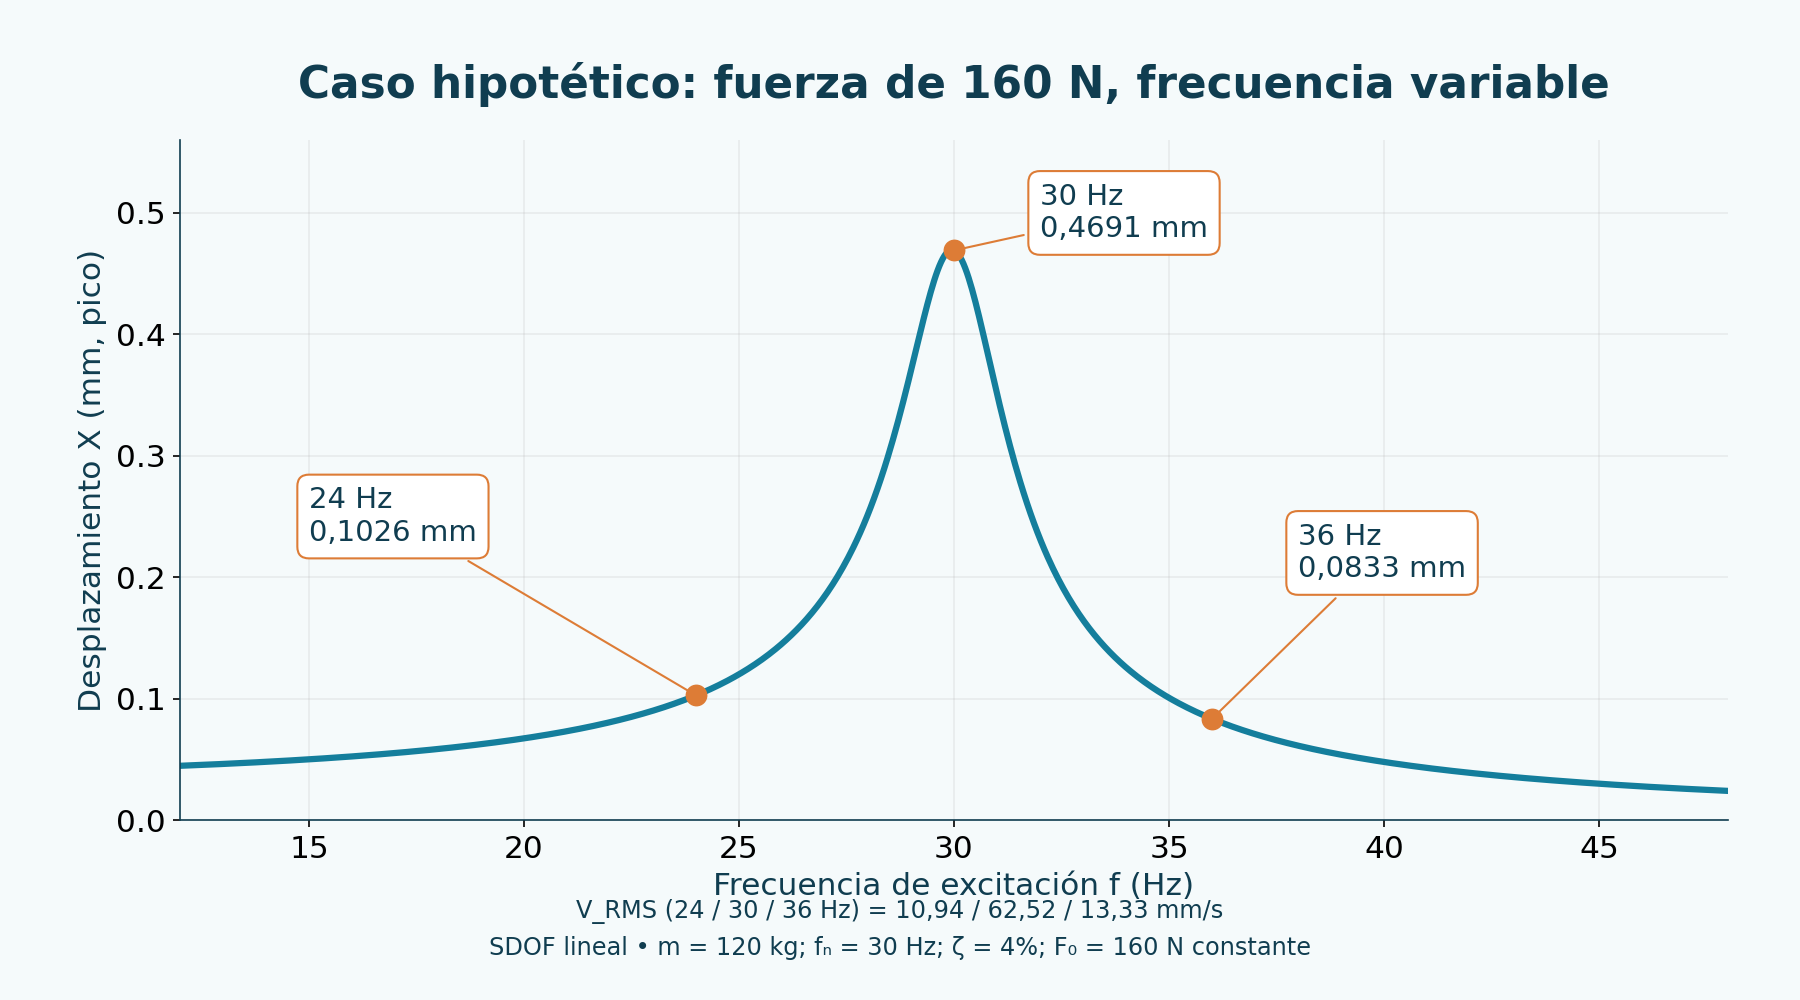
Adoptamos masa modal de 120 kg, f_n = 30 Hz, ζ = 4% y fuerza armónica de pico constante F₀ = 160 N. La rigidez equivalente es k = 120(2π×30)² = 4263669,101 N/m, aproximadamente 4,264 MN/m. La deflexión estática es 160/k = 0,03752636 mm.
A 30 Hz, r = 1 y M = 12,5. El desplazamiento de pico es X = 0,46907955 mm. La velocidad de pico es ωX ≈ 88,42 mm/s; para esta sinusoide, V_RMS = ωX/√2 = 62,521966 mm/s. La aceleración de pico es ω²X = 16,666667 m/s². No deben mezclarse pico y RMS.
El valor elevado de velocidad pertenece al escenario ficticio. No se midió en la bomba fotografiada ni recibe una clasificación ISO genérica. Las hipótesis de linealidad, amplitud de fuerza fija y un modo dominante hacen transparente la comparación, pero pueden dejar de representar un conjunto real en determinadas condiciones.
| f | M | X pico | V_RMS sinusoidal | Aceleración pico |
|---|---|---|---|---|
| 24 Hz | 2,734896 | 0,102631 mm | 10,943428 mm/s | 2,333778 m/s² |
| 30 Hz | 12,500000 | 0,469080 mm | 62,521966 mm/s | 16,666667 m/s² |
| 36 Hz | 2,220490 | 0,083327 mm | 13,327625 mm/s | 4,263342 m/s² |
Frecuencia de rotación no es sinónimo de frecuencia natural
Una velocidad de 1800 rpm corresponde a 30 Hz. La equivalencia f = rpm/60 identifica la excitación de primer orden, 1×, cuando está presente. Otras componentes pueden relacionarse con paso de álabes, engrane o fuerzas eléctricas. Un motor de inducción también puede trabajar a una velocidad efectiva distinta de la nominal debido a carga y deslizamiento.
En el ejercicio, F₀ permanece constante cuando cambia f. Es importante: una fuerza de desequilibrio puede crecer aproximadamente con ω² bajo hipótesis habituales. Por tanto, la curva didáctica de amplificación no predice por sí sola la respuesta de una máquina en todo su rango de velocidad. El espectro operativo reúne fuentes y respuesta estructural.
Con f = 30 Hz, aumentar ζ de 4% a 12% reduce X a 0,156360 mm y V_RMS a 20,840655 mm/s en el modelo. Manteniendo masa, fuerza, amortiguamiento de 4% y f = 30 Hz, cambiar f_n a 38 Hz proporciona X = 0,061230 mm y V_RMS = 8,161075 mm/s. Son estudios de sensibilidad, no correcciones de diseño listas para aplicar a una instalación.
¿Qué cambiar: fuente, estructura, disipación o régimen?
Reducir excitación puede implicar tratar causas de desequilibrio, desalineación u holguras después del diagnóstico. Alterar rigidez, masa o fijación puede desplazar modos; aumentar rigidez no aleja obligatoriamente toda frecuencia natural de la operación. El resultado depende de dónde estaba el sistema y qué modos importan.
El amortiguamiento puede reducir picos, pero materiales y dispositivos deben evaluarse en el conjunto. Rangos de velocidad, arranques, paradas y variadores también pueden atravesar regiones críticas. Una intervención debe verificarse en condiciones comparables, prestando atención a otras respuestas y componentes.
No hay una fórmula única que autorice equilibrar, reforzar o instalar aisladores en cualquier máquina. La decisión exige distinguir la fuente de excitación de la respuesta estructural y considerar función, límites, integridad y condiciones operativas. La caída de un número global, de forma aislada, no demuestra que se haya resuelto la causa.
Aislamiento: transmisibilidad de fuerza al apoyo
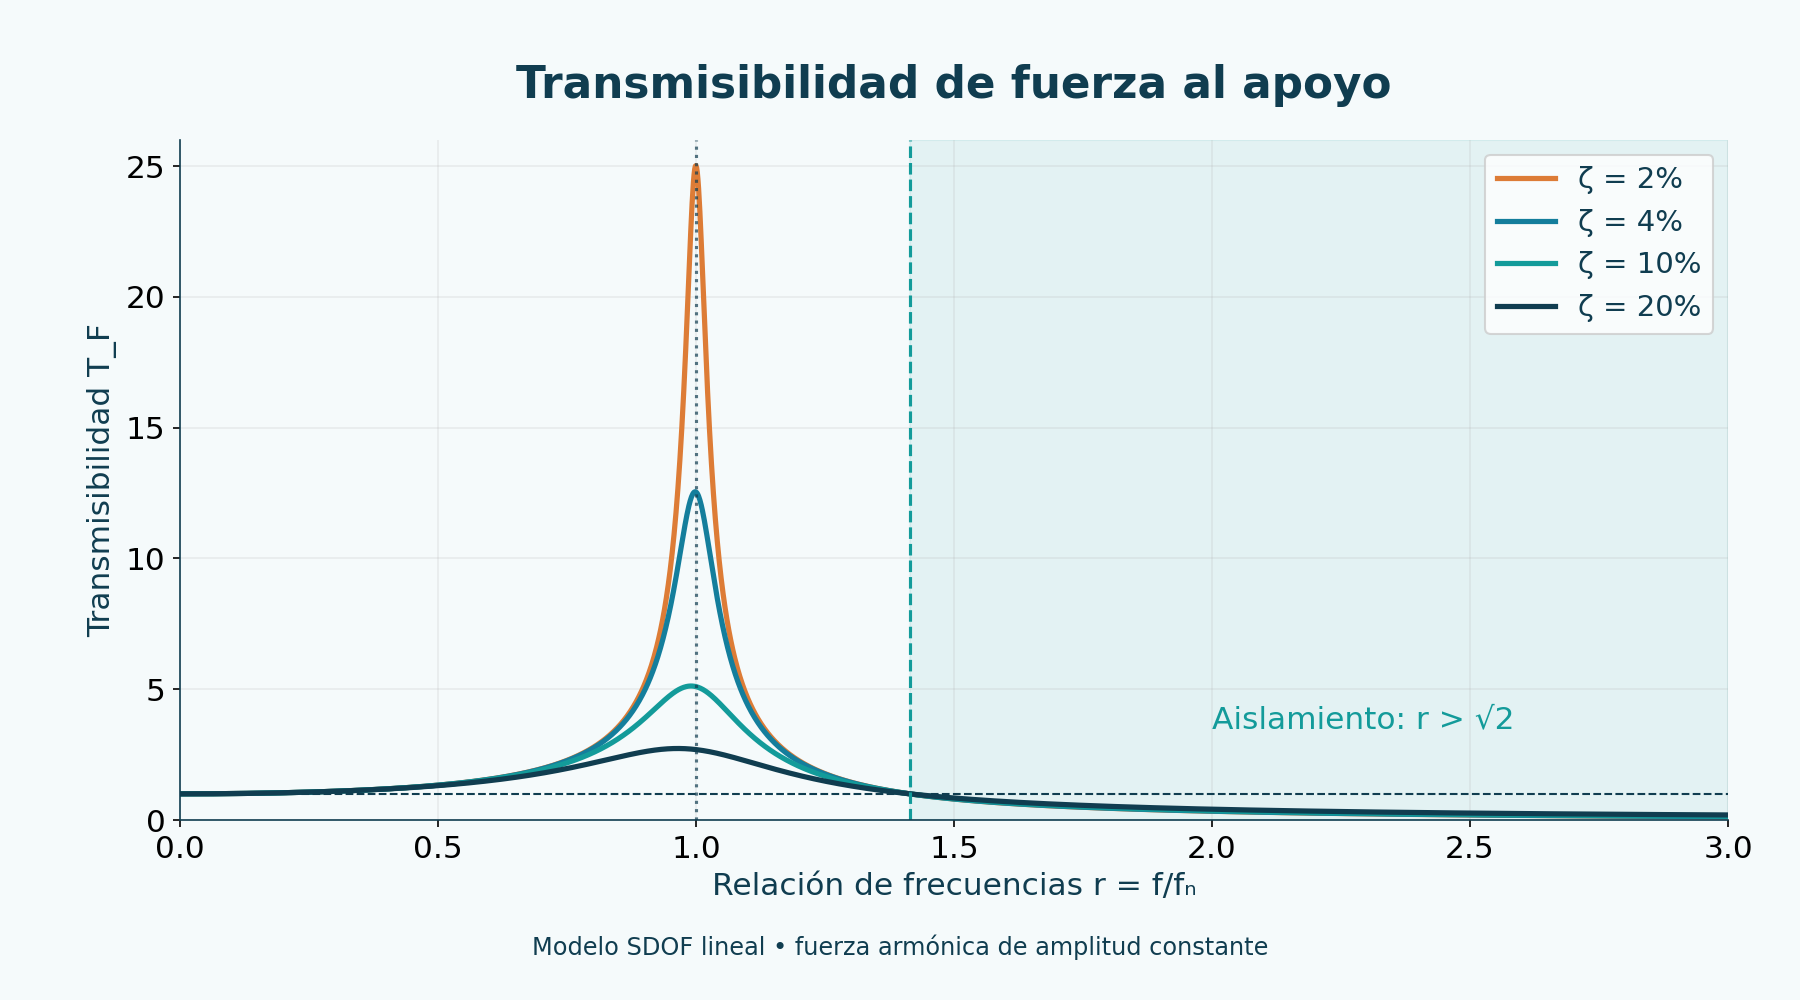
Para fuerza armónica aplicada a la masa del SDOF, la razón entre amplitud de fuerza transmitida al apoyo y amplitud de fuerza excitadora es T_F = √[1 + (2ζr)²]/√[(1 − r²)² + (2ζr)²]. No es simplemente el desplazamiento de la máquina. Comparar transmisibilidad exige identificar qué entrada y qué salida se relacionan.
En este modelo, T_F < 1 cuando r > √2. Esto muestra por qué un aislador puede amplificar la respuesta cerca de la resonancia antes de alcanzar la región de aislamiento. Un amortiguamiento mayor ayuda en la región resonante, pero puede elevar transmisibilidad con razones de frecuencia altas.
La selección real considera masa soportada, estabilidad, deformaciones admisibles, transitorios, ambiente y conexiones. Mangueras, tuberías y otros vínculos también pueden crear caminos de transmisión. La expresión no dimensiona un aislador ni sustituye la evaluación de los modos del conjunto.
Medición: desplazamiento, velocidad y aceleración
El procedimiento debe caracterizar equipo, condición de proceso, carga, velocidad, temperatura, puntos y direcciones. ISO 13373-1 trata monitorización por vibración y procedimientos generales, incluidos aspectos de adquisición y sensores. La comparación solo tiene sentido cuando se conocen suficientemente configuración y estado operativo.
El desplazamiento en µm o mm puede interesar para movimientos mayores y bajas frecuencias, o mediciones relativas de eje cuando corresponda. La velocidad RMS en mm/s se utiliza en evaluación global de ciertos tipos de máquinas. La aceleración en m/s² o g puede ayudar a observar componentes de frecuencia más elevada e impactos. Banda, sensor, montaje y acondicionamiento cambian el significado del resultado.
La relación RMS = pico/√2 vale para una sinusoide. Una señal real con impactos o múltiples componentes puede tener otro factor de cresta. Integración y derivación también requieren cuidados instrumentales; no se convierte cualquier registro de aceleración en velocidad fiable sin examinar adquisición, banda y procesamiento.
FFT: separar frecuencias no descubre automáticamente la causa
La FFT es un algoritmo de la transformada discreta de Fourier. Revela el contenido frecuencial del registro muestreado, sujeto a duración, ventana, ruido y adquisición. La frecuencia de Nyquist es f_s/2; el filtrado antialias y un margen práctico son necesarios para evitar que componentes fuera de banda se interpreten como otras frecuencias.
La separación de los bins es Δf = f_s/N = 1/T para las muestras originales. La capacidad efectiva de separar tonos también depende de la ventana y de la relación señal–ruido. Una ventana puede reducir fuga espectral, pero altera amplitud y anchura de lóbulo; no elimina todos los problemas. El relleno con ceros interpola el espectro sin crear información física adicional.
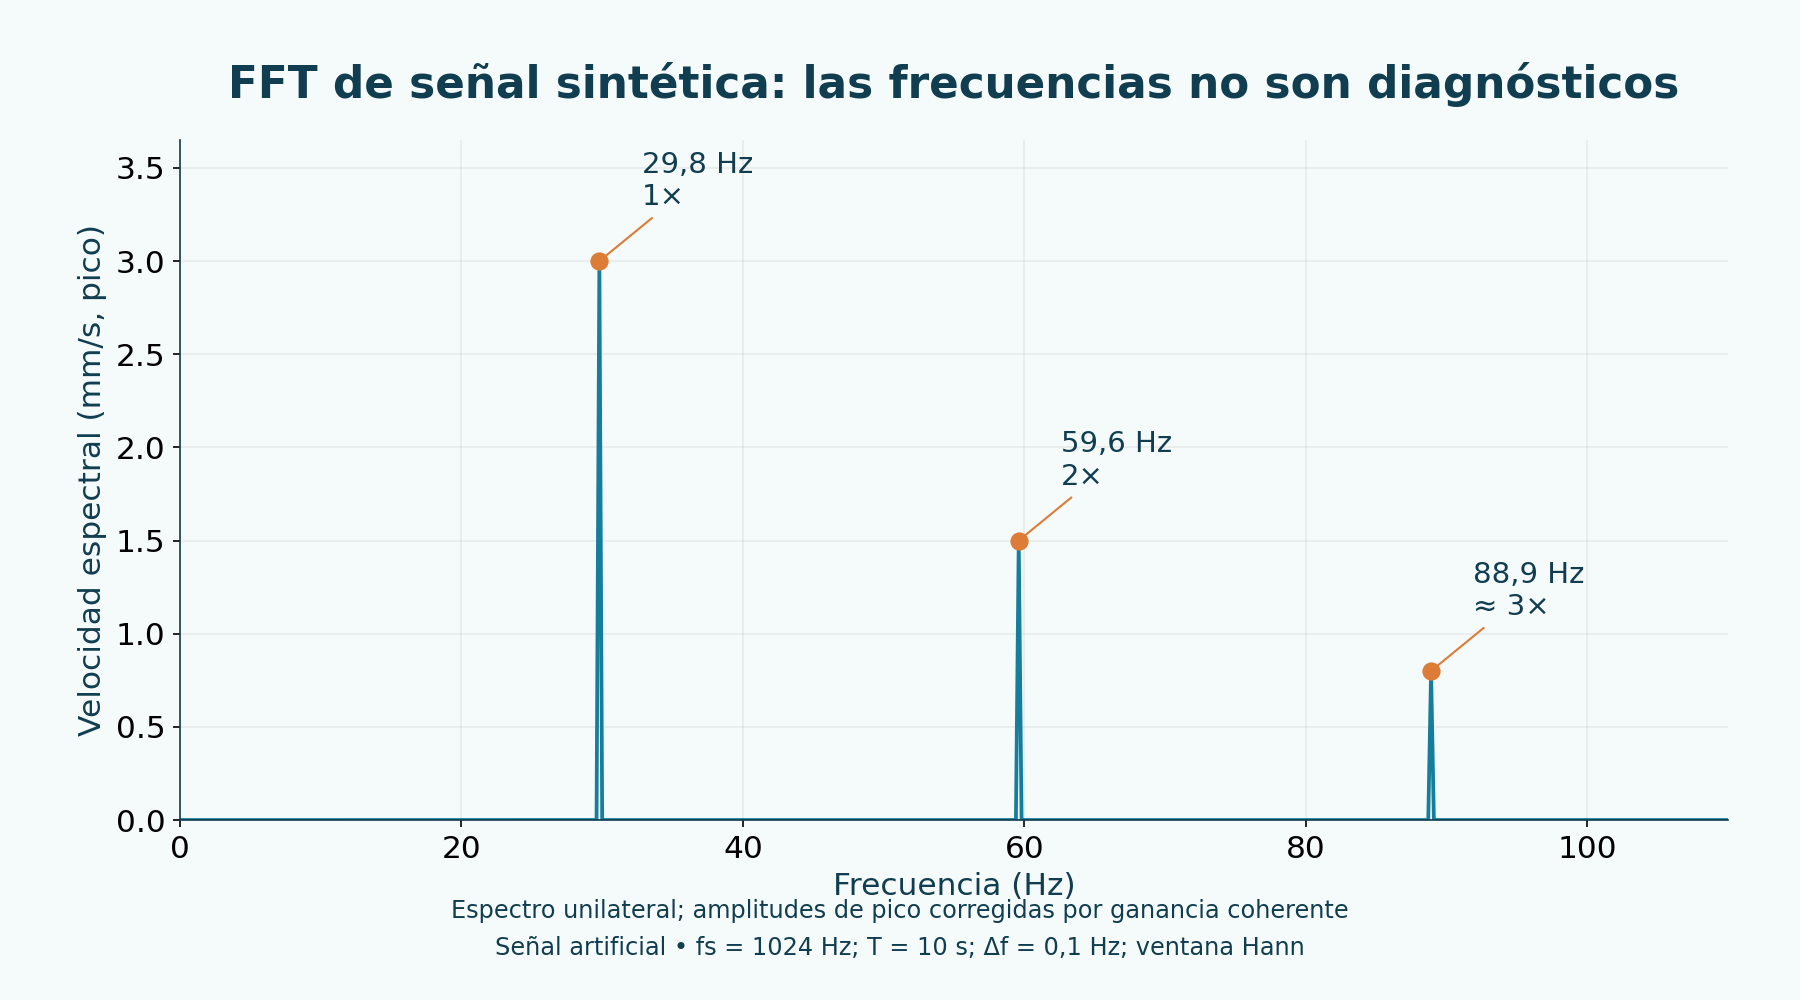
En el ejemplo artificial, la referencia es 29,8 Hz, equivalente a 1788 rpm. La señal contiene 29,8 Hz, 59,6 Hz y 88,9 Hz. La tercera componente está cerca de 3×, no exactamente: 3×29,8 = 89,4 Hz. Un pico en 1× no demuestra por sí solo desequilibrio; 2× no demuestra por sí solo desalineación. Fase, direcciones, tendencia y evidencias independientes siguen siendo necesarias.
El gráfico se generó con f_s = 1024 Hz, registro de 10 s, N = 10240 y ventana Hann. El eje muestra amplitud unilateral de pico en mm/s, con corrección de ganancia coherente; Δf = 0,1 Hz. No es velocidad global RMS medida en una fábrica ni un diagnóstico de los equipos fotografiados.
FFT y análisis modal responden a preguntas diferentes
Un espectro en operación contiene simultáneamente excitaciones y respuesta estructural. El análisis modal busca estimar frecuencias naturales, amortiguamientos y formas modales. En un ensayo experimental convencional, se miden fuerza y respuesta para formar funciones de respuesta en frecuencia, FRF, con instrumentos y procedimientos adecuados.
Martillo instrumentado, excitadores y sensores pueden participar en estos ensayos. Las fotografías de pruebas NASA/JPL y NASA Goddard muestran contextos reales de ensayo vibratorio sin representar mediciones de nuestro ejemplo. Un ensayo vibratorio de cualificación no debe llamarse automáticamente identificación modal solo por la presencia de una mesa.
Los sistemas reales tienen varios grados de libertad, movimientos de flexión y torsión, apoyos y acoplamientos. El SDOF enseña la gramática del fenómeno; una máquina real exige comprender muchos modos y fuerzas coexistentes. Ni una FFT aislada ni este laboratorio sustituyen ensayo modal, modelo estructural ni diagnóstico fundamentado.
MIT — Lecture 24, multiple degrees of freedom →
ISO 20816: los criterios dependen de la máquina y la parte aplicable
En la comprobación editorial, ISO 20816-1:2016 seguía publicada, mientras la segunda edición estaba en publicación, en etapa 60.00. Un campo que indicaba octubre de 2026 no se trató como confirmación de una edición ya publicada. ISO 13373-1:2002 también seguía publicada, con confirmación en septiembre de 2024.
Se consultaron metadatos y resúmenes públicos. ISO 20816-1 proporciona directrices generales de medición y evaluación; los límites y condiciones deben asociarse a la parte pertinente y al equipo. No existe un único valor de mm/s RMS que clasifique universalmente motores, bombas, ventiladores y toda estructura.
Evaluar un nivel exige identificar magnitud, banda, posición, apoyo, condición operativa y criterios aplicables, además de tendencia. El número calculado de 62,52 mm/s RMS pertenece a la sinusoide hipotética y no se traslada automáticamente a una zona de evaluación normativa.
ISO 20816-1:2016 — public scope and status →
Conexión con fatiga y un estudio de campo trazable
Una respuesta dinámica elevada puede aumentar tensiones cíclicas según modo y geometría. Sin embargo, el desplazamiento global no proporciona directamente tensión local en una soldadura o tornillo. Se necesitan modelo estructural, medición de deformación o relación modal fundamentada. Vibración, resonancia y fatiga son fenómenos relacionados, pero distintos.
La edición de fatiga explica amplitud y media de tensión, concentración, ciclos y crecimiento de grieta. La resonancia puede agravar una historia de carga, pero no establece por sí sola vida ni rotura. La trazabilidad de condiciones y evidencias permite construir la conexión entre respuesta medida e integridad.
En campo, el estudio debe partir de condiciones conocidas, acceso seguro y documentación de adquisición. Después de intervenir se realiza una nueva medición comparable, sin declarar solución solo porque disminuyó un valor aislado.
Fatiga de metales: tensión, ciclos y grietas →
- Caracterizar equipo, función, historia, carga y velocidad.
- Definir acceso y procedimiento de medición compatibles con los riesgos.
- Documentar sensor, punto, dirección, montaje, banda y configuración.
- Recoger referencia en una condición operativa conocida y repetible.
- Comparar tendencias, espectros, fase y evidencias independientes.
- Justificar la intervención y medir de nuevo en condiciones comparables.
Laboratorio: compara frecuencia, amortiguamiento y respuesta
Modifica masa modal, frecuencia natural, amortiguamiento, fuerza de pico y frecuencia de excitación. El laboratorio calcula rigidez, razón r, amplificación, desplazamiento de pico, velocidad RMS sinusoidal, aceleración de pico, fase y transmisibilidad de fuerza. Las tablas equivalentes permiten leer resultados sin depender solo de los gráficos.
Mantén f_n = 30 Hz, ζ = 4% y F₀ = 160 N para comparar 24, 30 y 36 Hz. Después prueba ζ = 12% en 30 Hz y f_n = 38 Hz con excitación fija en 30 Hz. Al cambiar masa manteniendo f_n, el laboratorio recalcula k proporcionalmente: esto no representa añadir masa manteniendo el mismo resorte.
La serie temporal contiene cinco periodos de respuesta armónica en régimen permanente, sin transitorio de arranque. Los cálculos se ejecutan localmente en el navegador; no son datos de sensores ni límites ISO. Están disponibles HTML trilingüe, Python, CSV y paquete con figuras y créditos. Sin JavaScript, consulta los ejercicios estáticos; los controles no actualizan resultados.
Laboratorio de vibración y resonancia
Cambie cinco parámetros y compare la respuesta sinusoidal en régimen permanente.
Modelo lineal de un grado de libertad con fuerza de pico constante. No clasifica máquinas ni aprueba un diseño.
- Rigidez k (N/m)
- 4.263.669,10127
- Razón r
- 1
- Amplificación M
- 12,5
- Desplazamiento pico (mm)
- 0,46908
- Velocidad RMS (mm/s)
- 62,52197
- Aceleración pico (m/s²)
- 16,66667
- Fase (grados)
- 90
- Transmisibilidad de fuerza
- 12,53994
Ver datos equivalentes de los gráficos
| f (Hz) | M | X (mm) | V RMS (mm/s) | A (m/s²) |
|---|---|---|---|---|
| 24 | 2,7349 | 0,10263 | 10,94343 | 2,33378 |
| 29,95196 | 12,51001 | 0,46946 | 62,47185 | 16,62664 |
| 30 | 12,5 | 0,46908 | 62,52197 | 16,66667 |
| 36 | 2,22049 | 0,08333 | 13,32762 | 4,26334 |
| t (s) | x (mm) |
|---|---|
| 0 | -0,46908 |
| 0,02083 | 0,33169 |
| 0,04167 | -0 |
| 0,0625 | -0,33169 |
| 0,08333 | 0,46908 |
| 0,10417 | -0,33169 |
| 0,125 | 0 |
| 0,14583 | 0,33169 |
| 0,16667 | -0,46908 |
k=m(2πf_n)²; M=1/√[(1−r²)²+(2ζr)²]; X=F₀M/k; V_RMS=2πfX/√2
ζ = 0,04 significa 4%. Cambiar m con f_n fijo recalcula k: no equivale a añadir masa al mismo resorte. RMS = pico/√2 se aplica aquí a una sinusoide. La fuerza no aumenta con la velocidad en este modelo.
Abrir el laboratorio independiente PT/EN/ES →
Descargar el modelo en Python →
Descargar los escenarios en CSV →
Calcular, medir e interpretar forman parte de la misma decisión
Frecuencia natural y amortiguamiento explican por qué una fuerza puede producir respuestas distintas según su frecuencia. La medición añade la realidad de la máquina: fuentes, apoyos, modos, proceso e historia. El diagnóstico exige relacionar estos elementos sin convertir el modelo simple en certeza sobre un equipo.
La resonancia no es una superstición de la ingeniería. Es una respuesta física previsible. El reto profesional no es solo calcular cuándo puede ocurrir, sino medir, interpretar y decidir correctamente qué hacer cuando ocurre.
Preguntas frecuentes
¿Qué es la frecuencia natural?
Es una característica dinámica asociada a masa, rigidez y condiciones de un sistema. En el SDOF no amortiguado, f_n = √(k/m)/(2π). Una máquina real puede tener varias frecuencias y formas modales, alteradas por apoyos, carga, temperatura y configuración. La frecuencia natural no es automáticamente igual a la rotación ni a un pico observado en operación; identificar un modo exige contexto y análisis apropiados.
¿La resonancia siempre causa fallo?
No. Es una condición de amplificación dinámica cuya respuesta depende de excitación, amortiguamiento, modos y límites del sistema. Puede aumentar movimientos y tensiones, pero el fallo exige evaluar mecanismos y condiciones reales. Tampoco debe concluirse que toda vibración intensa es resonancia. Modelos y mediciones ayudan a formular y verificar hipótesis sin convertir un pico en prueba automática de daño.
¿Cómo se calcula la frecuencia natural?
Para masa y resorte en un grado de libertad, utiliza ω_n = √(k/m) y f_n = ω_n/(2π), con m en kg y k en N/m. Este cálculo representa el modelo adoptado. En estructuras reales con varios grados de libertad, frecuencias y formas modales dependen de distribución de masa, rigidez y vínculos, y pueden exigir modelado y ensayo. No basta con utilizar masa total y una rigidez supuesta.
¿Qué significa vibración en mm/s RMS?
Es una medida eficaz de velocidad vibratoria en una banda y condición definidas. Para una única sinusoide, RMS corresponde al pico dividido por √2; las señales reales pueden tener otro factor de cresta. La interpretación exige conocer sensor, montaje, dirección, procesamiento y operación. El ejemplo de 62,52 mm/s está calculado, no medido, y no recibe una clasificación universal de una norma.
¿Cuál es la diferencia entre FFT y análisis modal?
La FFT revela componentes del registro muestreado, que pueden reunir excitación y respuesta. El análisis modal busca frecuencias naturales, amortiguamientos y formas modales utilizando procedimientos y relaciones apropiados; un ensayo convencional mide fuerza y respuesta para formar FRF. Un espectro operativo aislado no identifica automáticamente modos. Ventana, muestreo, duración y condiciones del ensayo también afectan a las conclusiones.
¿Un pico 1× demuestra desequilibrio?
No. 1× corresponde a la frecuencia asociada a la velocidad de referencia, pero varias fuentes y respuestas pueden producir contenido en ese orden. El desequilibrio es una hipótesis que debe contrastarse con fase, dirección, tendencia, condiciones de apoyo y otras evidencias. Del mismo modo, 2× no demuestra por sí solo desalineación. El espectro sintético del artículo sirve para estudiar frecuencias, no para diagnosticar una máquina.
¿Cómo se reduce la vibración?
La respuesta puede cambiar al reducir excitación o modificar masa, rigidez, amortiguamiento, aislamiento y régimen operativo. La elección depende de diagnóstico y evaluación del conjunto. Reforzar una base no aleja necesariamente todos los modos de la operación; los aisladores también pueden amplificar cerca de resonancia. Después de una intervención, compara mediciones en condiciones conocidas y examina más que un único número global.
¿ISO 20816 proporciona un límite único para todas las máquinas?
No. La parte 1 presenta directrices generales, y la evaluación debe identificar parte aplicable, máquina, magnitud medida, banda y condiciones pertinentes. En esta edición se consultaron resúmenes públicos y estado de las normas, sin texto íntegro de pago. No utilizamos el valor del laboratorio como límite ISO ni clasificamos las fotografías como instalaciones aprobadas o rechazadas.
¿La vibración puede provocar fatiga?
Puede contribuir a tensiones cíclicas según estructura, modo y carga. La fatiga también depende de amplitud y media de tensión, ciclos, concentraciones, material y ambiente. No existe conversión directa universal de desplazamiento global a tensión local en una unión. La relación exige modelo, medición de deformación o transferencia modal fundamentada; resonancia, vibración y fatiga no son fenómenos idénticos.
Referencias
- MIT — Engineering Dynamics: Mechanical VibrationMIT OpenCourseWare
- MIT — Lecture 21, Thomas Peacock, 7 May 2007MIT OpenCourseWare
- MIT — Problem Set 9, Engineering DynamicsMIT OpenCourseWare
- MIT — Lecture 24, multiple degrees of freedomMIT OpenCourseWare
- NI — Understanding FFTs and WindowingNI
- NI — FFT FrequencyNI
- NI — Bandwidth and Nyquist samplingNI
- Brüel & Kjær — Structural testing, BR0507Brüel & Kjær
- SKF — Vibration spectrum analysisSKF
- ISO 20816-1:2016 — public scope and statusISO
- ISO 20816-1 — Edition 2, under publicationISO
- ISO 13373-1:2002 — public scope and statusISO
- pump-photo.webpConjunto real de bomba centrífuga y motor, utilizado solo para contextualizar máquinas rotativas; no es el equipo del ejercicio. Foto: HopuWiki / Wikimedia Commons, CC BY-SA 4.0. Redimensionado y convertido a WebP.
- oco-testing-photo.webpInstrumento OCO-3 sobre la mesa de vibración del laboratorio ambiental del JPL, con cables conectados a los sensores de ensayo. Courtesy NASA/JPL-Caltech, PIA23211. Fotografía histórica de 2019, redimensionada y convertida a WebP.
- gpm-testing-photo.webpSatélite GPM conectado a la mesa excitadora para ensayo de vibración horizontal en Goddard. Foto: Warren Shultzaberger / NASA, 2013. Redimensionado y convertido a WebP.