
Comprenda las cortinas de luz de seguridad, las salidas OSSD y el cálculo conceptual de separación descrito para la ISO 13855:2024.
Detectar una mano es solo el comienzo
Una máquina puede tener una cortina de luz moderna y seguir siendo peligrosa si la mano del operador alcanza la herramienta antes de que termine el movimiento. La cortina es el primer eslabón de una cadena: identifica la interrupción del campo, cambia señales relacionadas con la seguridad y depende de la respuesta del control y de la máquina. En este Estudio de Componentes 03, entenderemos por qué los milisegundos y los milímetros importan tanto.
Los estudios anteriores siguieron el PLC de seguridad y los elementos hidráulicos finales. Ahora recorremos el camino inverso, empezando por la detección óptica. Los esquemas y el ejercicio son genéricos; ningún parámetro representa una instalación real. La cortina no sostiene una carga, no contiene material proyectado y no demuestra, por sí sola, la ausencia de energía residual.
Emisor, receptor y campo óptico
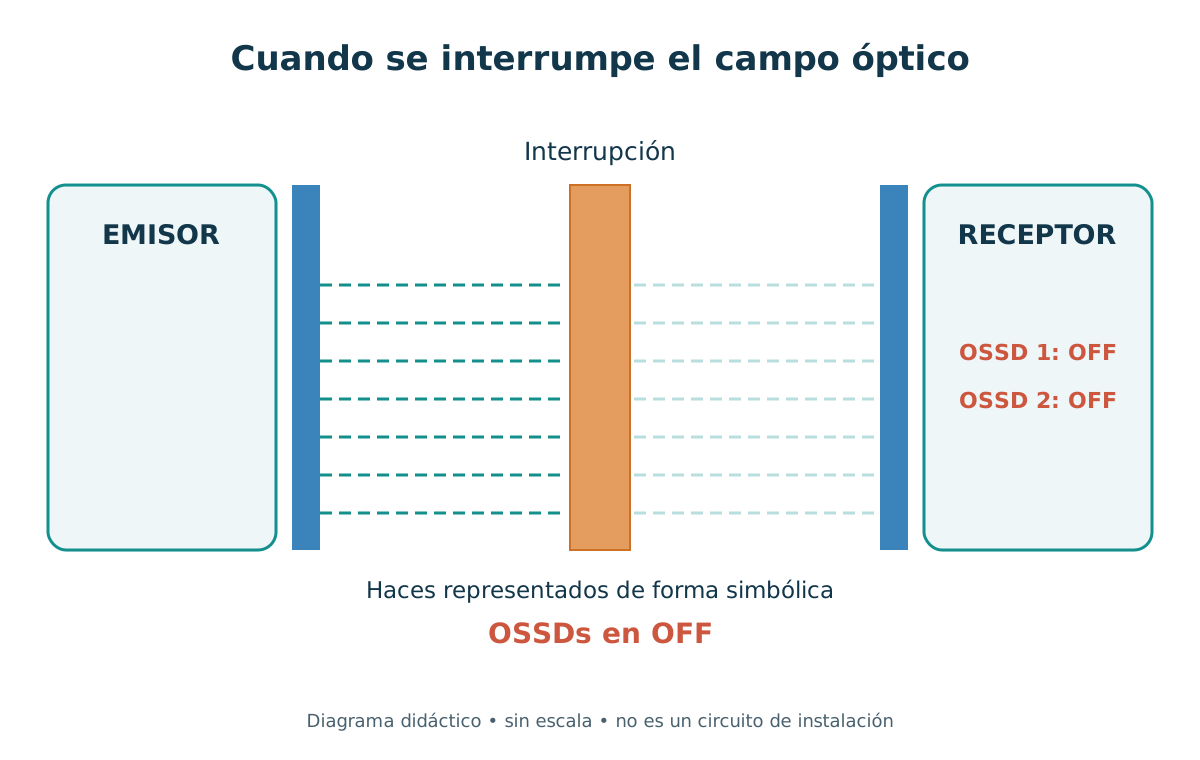
Una cortina de luz utiliza un emisor y un receptor para supervisar un campo mediante haces fotoeléctricos, normalmente infrarrojos. El equipo evalúa la recepción según su construcción y sus diagnósticos. Cuando un objeto con características detectables interrumpe el campo pertinente, las salidas adoptan el estado previsto para solicitar la función de protección. El tiempo de respuesta es finito: detectar y señalizar no ocurre instantáneamente.
AOPD significa active opto-electronic protective device, dispositivo de protección optoelectrónico activo. ESPE significa electro-sensitive protective equipment, equipo de protección electrosensible. La IEC 61496-1:2020 aborda requisitos generales de ESPE; la parte 2:2020 trata los requisitos particulares de equipos con AOPD. Son referencias sobre el dispositivo y su interfaz, no un dimensionamiento de su posición ante cualquier peligro.
La cantidad de líneas dibujadas en la figura es ilustrativa. No corresponde al número de haces de un producto, a su resolución ni a una asignación de pines. La detección debe evaluarse en el campo realmente protegido, considerando las características declaradas, el montaje, la integración y los peligros presentes. Un objeto fuera de ese campo no se vuelve detectable porque haya una cortina cerca.
Resolución, altura, alcance y separación: cuatro conceptos
La capacidad de detección, también llamada resolución nominal, caracteriza lo que el dispositivo puede detectar en las condiciones declaradas. Valores como 14 mm y 30 mm pertenecen a modelos específicos. No significan que cualquier objeto menor, cualquier posición de la mano o cualquier condición de instalación se detectará siempre. La resolución tampoco es la distancia entre la cortina y la herramienta.
La altura del campo es su extensión protegida a lo largo de los perfiles. El alcance óptico es la distancia de operación entre emisor y receptor. La distancia de separación es el posicionamiento respecto de la zona peligrosa, elegido mediante el método aplicable. Confundir estas magnitudes puede llevar a instalar un equipo con campo y alcance adecuados, pero incapaz de proteger la aproximación al peligro.
Como ejemplo documentado, la ficha técnica SICK deTec4 Core C4C-PA06030A10000, artículo 1063377, emitida en julio de 2026, indica resolución de 30 mm, altura del campo de 600 mm, alcance de 15 m y dos salidas OSSD PNP. Son datos de esa referencia, no especificaciones de todas las cortinas. Los 20 ms del ejercicio de este artículo no se tomaron de esa ficha técnica.
Los reflejos, la alineación, la suciedad, la interferencia entre campos y las zonas no protegidas deben evaluarse según el manual y el proyecto. Funciones que alteran la detección, como blanking o resolución reducida, también pueden cambiar la capacidad efectiva y las condiciones de protección. No basta con seleccionar una resolución nominal del catálogo y dar por terminada la evaluación.
SICK — deTec4 Core C4C-PA06030A10000 / 1063377 — datasheet 2026-07-25 →
| Magnitud | Qué describe | Qué no demuestra |
|---|---|---|
| Capacidad de detección | Dimensión detectable en las condiciones declaradas | Detección universal de cualquier objeto |
| Altura del campo | Extensión de la región protegida | Ausencia de acceso por encima o por debajo |
| Alcance óptico | Distancia admisible entre emisor y receptor | Distancia hasta el peligro |
| Separación | Posicionamiento respecto de la zona peligrosa | Retención de carga o contención de proyecciones |
OSSD1 y OSSD2: dos señales que deben interpretarse
OSSD significa output signal switching device. En dispositivos con dos salidas relacionadas con la seguridad, OSSD1 y OSSD2 proporcionan información que debe evaluar un relé o controlador compatible. En el ejemplo de interrupción del campo descrito por SICK, ambas pasan a OFF. Esto solicita una respuesta de la cadena; no demuestra que el movimiento físico ya haya terminado.
No es correcto afirmar que cualquier fallo siempre deja simultáneamente las dos salidas en OFF. La ficha técnica consultada define el estado seguro en caso de fallo con al menos una OSSD en OFF. La evaluación conjunta y los diagnósticos forman parte de la integración. Los cortocircuitos entre canales, los estados incompatibles y los fallos relevantes pueden provocar bloqueo, según el equipo y su configuración.
Las OSSD electrónicas pueden incluir pulsos breves de prueba. La interfaz conectada debe ser compatible con el comportamiento documentado, sin interpretar indiscriminadamente esos pulsos como una orden convencional. Una salida de señalización o un indicador en el PLC de proceso no sustituye la evaluación segura de los canales. Aquí no se proporcionan temporizaciones de conexión, bornes ni esquemas ejecutivos.
Dos salidas tampoco demuestran el PL alcanzado por la función completa. Un equipo de tipo 4, clasificado según los requisitos pertinentes de ESPE, puede integrar aplicaciones hasta PL e en condiciones apropiadas. Tipo 4 y PL e no son nombres equivalentes: el nivel de la función depende de los subsistemas, la arquitectura, la aplicación y la validación.
SICK — deTec4 Core C4C-PA06030A10000 / 1063377 — datasheet 2026-07-25 →
Del campo interrumpido al final del peligro
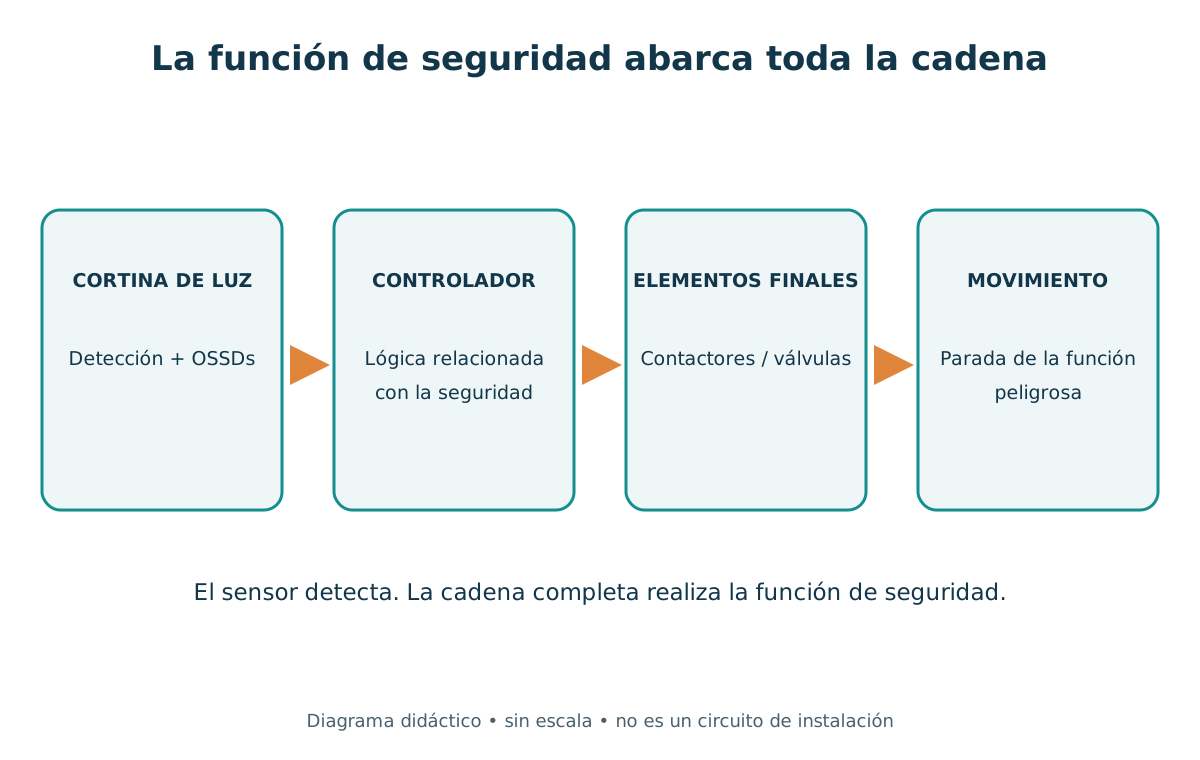
El recorrido funcional comienza en la detección, sigue por las OSSD, pasa por la lógica relacionada con la seguridad y llega a los elementos finales. Contactores, accionamientos o válvulas producen la respuesta que actúa sobre la máquina. Solo entonces se evalúa el final del movimiento peligroso u otro estado seguro definido. La figura muestra responsabilidades, no un circuito listo para montar.
La retirada de una orden eléctrica puede preceder a la parada mecánica. Hay retrasos de detección, procesamiento y actuación, además de la dinámica de la máquina. La inercia, la gravedad y la presión acumulada no desaparecen porque una salida cambie de estado. La función debe controlar el peligro y demostrar su respuesta en las condiciones especificadas.
Este es el vínculo con el estudio hidráulico: detectar una aproximación no retiene una herramienta suspendida. La retención de carga y el tratamiento de la energía residual requieren funciones y medidas propias. Del mismo modo, una cortina no contiene virutas, fluidos calientes u otros materiales proyectados. El método de separación no es, por sí solo, protección contra esos peligros.
Rearme, EDM y prevención del reinicio
El rearme restablece la posibilidad de aceptar una nueva orden; no debe confundirse con la puesta en marcha automática. La aplicación debe definir si el bloqueo de reinicio está en el dispositivo, en la lógica externa o en otra parte adecuada de la función. El manual miniTwin2 consultado, de mayo de 2024, distingue el rearme de las OSSD de la posterior orden de puesta en marcha.
EDM, external device monitoring, supervisa una señal de retorno de los elementos externos cuando corresponde a la arquitectura. En un ejemplo hipotético, un contactor no vuelve al estado esperado después de la interrupción. La lógica identifica la incoherencia e impide la recuperación prevista. Una señal de retorno de contacto no es una prueba universal de ausencia de movimiento, presión o energía.
La posición del rearme, la posibilidad de ver la zona y el acceso de personas deben entrar en el análisis. Si alguien atraviesa el campo y permanece detrás, los haces pueden quedar libres sin demostrar que la zona peligrosa esté vacía. La prevención del reinicio y otras protecciones deben abordar esta situación; la cortina no es un detector de presencia en cualquier punto detrás del plano óptico.
Tiempo de respuesta y distancia son inseparables
Una persona puede avanzar mientras la cadena responde y la máquina se detiene. Por eso, un método de posicionamiento relaciona el tiempo total con un parámetro de aproximación y con incrementos por alcance y aplicación. Un tiempo pequeño del sensor no compensa automáticamente un tiempo mecánico largo o variable.
El tiempo utilizado en el proyecto debe tener origen y alcance claros. Puede incluir tiempos declarados de los componentes, mediciones apropiadas y factores exigidos por el método. Si una medición ya cubre el intervalo completo desde la interrupción hasta el final del peligro, no deben sumarse otra vez las partes que ya incluye. Descomponer un ejemplo no autoriza a duplicar tiempos reales.
Deben considerarse la dispersión de la parada, los cambios de frenado, la carga y la incertidumbre de medición. La evaluación real requiere instrumentos, condiciones de ensayo y un procedimiento apropiado, aplicado por un equipo competente. El laboratorio de abajo no mide nada: sus valores los introduce o selecciona el lector y no representan un ensayo de máquina.
ISO 13855:2024 y NR-12: documentos que deben distinguirse
El catálogo oficial confirma la ISO 13855:2024 como tercera edición, publicada en noviembre de 2024, en sustitución de la edición de 2010. La publicación trata el posicionamiento de dispositivos de protección respecto de la aproximación humana. La presentación técnica de Pilz describe, para la situación estática considerada, la expresión S = K × T + D_DS + Z.
S es la distancia de separación, en mm. K es el parámetro de velocidad de aproximación, en mm/s. T es el tiempo total pertinente al método, en segundos. D_DS representa el mayor incremento por alcance aplicable entre los casos evaluados, y Z representa factores específicos de la aplicación, ambos en mm. Estos términos no son números elegidos libremente para reducir una distancia.
La evaluación incluye la dirección de aproximación, el alcance por encima, a través o por debajo, la geometría de la zona peligrosa, la altura del campo y la posibilidad de atravesarlo. La presentación de Pilz también distingue casos dinámicos que pueden incluir S_M, relacionado con el desplazamiento de la zona peligrosa. La expresión estática no es una solución universal para cualquier movimiento o acceso.
En Brasil, el texto oficial de la NR-12 ofrecido por el Ministerio de Trabajo y Empleo y consultado el 11/10/2026 mantiene en el Anexo I S = K × T + C. El anexo contiene un cuadro de valores de C asociados con la capacidad de detección y otras condiciones. La publicación internacional de 2024 no permite afirmar que el texto reglamentario brasileño se haya reescrito automáticamente ni que las dos presentaciones sean equivalentes.
La relación C = 8 × (d − 14) aparece, por ejemplo, en el manual SICK mac4 de abril de 2016 para un tratamiento de aproximación ortogonal con condiciones propias. No es la regla universal del cuadro del Anexo I de la NR-12, ni debe introducirse como si representara todo D_DS + Z de la edición de 2024. El ejemplo de este artículo no calcula C a partir de la resolución.
Las fuentes públicas consultadas son el catálogo ISO, el texto federal y la presentación técnica del fabricante. No se consultó íntegramente la norma ISO protegida por derechos de autor. Esta explicación no decide la prevalencia jurídica entre documentos ni sustituye la comprobación del método y las ediciones aplicables a un proyecto.
ISO — ISO 13855:2024 — edition 3 / 2024-11 →
Pilz — EN ISO 13855 — positioning of safeguards →
Ministério do Trabalho e Emprego — NR-12 — texto oficial consultado em 11/10/2026 →
SICK — mac4 — 8014264/YUP1/2016-04-06 (historical example) →
| Presentación | Expresión citada | Consideración esencial |
|---|---|---|
| Pilz sobre ISO 13855:2024, caso estático | S = K × T + D_DS + Z | Determinar alcance, factores y condiciones; los casos dinámicos pueden ser diferentes |
| Anexo I de la NR-12 consultado | S = K × T + C | Examinar el cuadro y las condiciones del texto brasileño |
| Ejemplo mac4, manual de 2016 | C = 8 × (d − 14) | Tratamiento histórico de aproximación ortogonal; no sustituye los términos actuales |
Ejercicio resuelto: 300 ms e incrementos ficticios
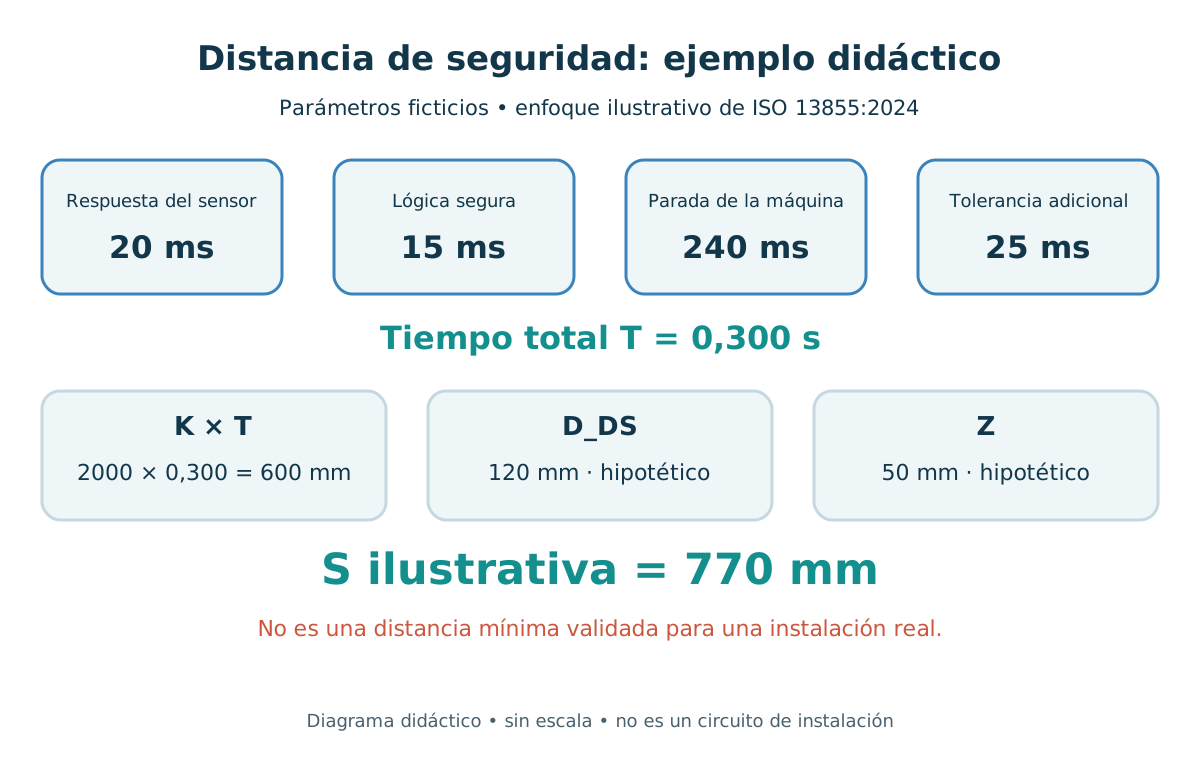
Imagine una cortina vertical hipotética. Para ilustrar la composición del tiempo, adoptamos 20 ms para respuesta del sensor, 15 ms para lógica de seguridad, 240 ms para respuesta de la máquina hasta el final del peligro y 25 ms de tolerancia adicional didáctica. Son datos inventados, sin relación con un producto o instalación: T = 300 ms = 0,300 s.
Adoptamos K = 2.000 mm/s, D_DS = 120 mm y Z = 50 mm únicamente para explorar la ecuación. Los dos incrementos son ficticios, como si ya se hubieran determinado mediante el método apropiado. No son valores tabulados para resolución de 30 mm ni márgenes universales. Así, S_ilustrativa = 2.000 × 0,300 + 120 + 50 = 770 mm.
Pilz describe condiciones en las que, después de un cálculo con K = 2.000 mm/s superior a 500 mm, puede analizarse un recálculo con 1.600 mm/s, respetando los criterios del método y el límite inferior de 500 mm. No es una elección libre para reducir el resultado. Con los mismos números ficticios, el segundo escenario matemático da 650 mm; esto no aprueba una distancia de instalación.
Si la parte mecánica pasa de 240 a 350 ms, el total aumenta a 410 ms. Con K = 2.000 mm/s y los mismos incrementos, el resultado pasa a 990 mm: 110 ms adicionales corresponden a 220 mm en el término K × T. El ejemplo demuestra sensibilidad; no define desgaste admisible, distancia validada ni condición de autorización.
Pilz — EN ISO 13855 — positioning of safeguards →
| Parte o escenario | Hipótesis | Resultado |
|---|---|---|
| Respuesta del sensor | 20 ms | Hipótesis, no dato del deTec4 Core |
| Lógica de seguridad | 15 ms | Hipótesis didáctica |
| Respuesta mecánica | 240 ms | Hipótesis hasta el final del peligro |
| Tolerancia adicional | 25 ms | No es un margen universal |
| Tiempo total | 20 + 15 + 240 + 25 | 300 ms = 0,300 s |
| Escenario K = 2.000 | 600 + 120 + 50 | 770 mm ilustrativos |
| Escenario K = 1.600 | 480 + 120 + 50 | 650 mm ilustrativos; uso de K condicionado |
| Respuesta mecánica de 350 ms | T = 0,410 s; K = 2.000 | 990 mm ilustrativos |
Detectar no es contener: límites de la cortina
La elección de una cortina debe considerar peligros que van más allá de la aproximación al plano óptico. La detección y la retirada de la orden pueden ser necesarias, pero no sustituyen la retención, la contención ni la protección complementaria. El método de distancia tampoco elimina, por sí solo, el riesgo de permanecer sin detección en una zona.
Muting, blanking y resolución reducida son funciones específicas de determinados equipos. Pueden alterar temporalmente la actuación protectora o la capacidad efectiva de detección en las condiciones diseñadas. La aplicación exige análisis, medidas apropiadas y validación; este artículo no presenta configuraciones, neutralización de protecciones ni procedimientos de bypass.
ISO — ISO 13855:2024 — edition 3 / 2024-11 →
SICK — mac4 — 8014264/YUP1/2016-04-06 (historical example) →
SICK — deTec4 HG — 8023856/1SWC/2026-02-05 →
| Situación | Límite de la cortina | Qué considerar |
|---|---|---|
| Virutas, partículas, fluidos calientes | El campo óptico no es una barrera física | Contención y protección adecuada al peligro |
| Carga que puede caer | OSSD OFF no sostiene masa | Retención y arquitectura de los elementos finales |
| Una persona permanece detrás del campo | Un campo libre no demuestra una zona vacía | Geometría, detección y prevención del reinicio |
| Reflejos o interferencia | Pueden comprometer la detección | Manual, alineación y condiciones ópticas |
| Funciones que alteran la detección | Pueden cambiar la capacidad efectiva | Requisitos del modelo y validación de la aplicación |
| Parada larga o inconsistente | Retirar la orden no significa terminar la parada | Tiempo total, dispersión e incertidumbres |
Laboratorio: explore los estados y la suma matemática
Interrumpa el campo para ver las dos OSSD ilustradas en OFF. Después libérelo: en este modelo, el sensor vuelve a ON, pero un rearme externo ilustrativo sigue separado de la puesta en marcha. El laboratorio representa una opción conceptual de integración; el comportamiento de un producto real depende de su configuración. No hay un botón para dar órdenes a una máquina.
Cambie los tiempos y los incrementos para seguir la composición de T y S. La elección de K muestra únicamente dos escenarios aritméticos; el formulario no evalúa si se permite el recálculo. D_DS y Z siguen siendo datos introducidos arbitrariamente. La barra gráfica tiene una tabla equivalente para leer los valores.
La simulación es didáctica y no está certificada. No implementa íntegramente la ISO 13855, no calcula PL/SIL, no mide la parada y no determina altura, alcance, geometría, reflejos, accesos alternativos ni factores dinámicos. No se conecta a un controlador, una máquina ni una red industrial. El HTML en portugués también está disponible para estudio local.
Laboratorio: detección y separación ilustrativa
Simulación didáctica, no certificada. No determina distancia normativa ni autoriza instalación.
Campo óptico conceptual
OSSD1: ON (modelo) · OSSD2: ON (modelo)
Campo libre no demuestra zona vacía. Rearme ilustrativo pendiente; no autoriza arranque.
El modelo representa recuperación automática de las salidas del sensor y rearme separado en lógica externa. El comportamiento real depende del equipo y de la configuración.
Composición matemática — no es dimensionamiento
Elegir 1.600 solo compara la aritmética. El laboratorio no comprueba condiciones del recálculo, distancias mínimas ni la selección normativa de K.
- T total ilustrativo
- 0,300 s
- Contribución K × T
- 600,0 mm
- S aritmético ilustrativo
- 770,0 mm
S ≈ 2000 × 0,300000 + 120,000 + 50,000 ≈ 770,0 mm
| Contribución | Valor (mm) |
|---|---|
| K × T | 600,0 |
| D_DS | 120,0 |
| Z | 50,0 |
Tiempos y suplementos son ficticios. Los intervalos delimitan el laboratorio, no un producto. No evalúa alcance, geometría, altura, reflejos, accesos alternativos, S_M, energía residual, PL/SIL ni parada real. Ningún resultado es aprobación técnica.
La distancia empieza al comprender la función
La cortina detecta una condición dentro de su campo; las OSSD llevan esa información a la cadena; la lógica y los elementos finales deben producir una respuesta física verificable. Esta integración permite evaluar la protección, con requisitos definidos y límites conocidos.
Una cortina de luz no hace segura una máquina por el simple hecho de estar instalada. Solo cumple su papel cuando la detección ocurre a tiempo y el resto de la máquina responde de forma segura y verificable. La distancia de seguridad comienza donde termina la creencia de que basta con detectar.
Preguntas frecuentes
¿Para qué sirve una cortina de luz de seguridad?
Supervisa un campo óptico y proporciona señales relacionadas con la seguridad cuando ocurre una interrupción detectable u otra condición prevista por el dispositivo. Su eficacia depende de la integración con la lógica, los elementos finales y la respuesta de la máquina. No es una barrera física contra proyecciones ni un dispositivo de sustentación de carga. Deben evaluarse el posicionamiento, los accesos y el comportamiento en caso de fallo.
¿Qué son OSSD1 y OSSD2?
Son dos salidas relacionadas con la seguridad que una interfaz compatible debe evaluar junto con los diagnósticos del equipo. En el ejemplo de campo interrumpido, ambas pasan a OFF. No debe generalizarse que todos los fallos siempre producen exactamente el mismo estado en las dos. Los pulsos de prueba, los fallos y los bloqueos dependen de la documentación y la configuración del producto.
¿Tipo 4 significa lo mismo que PL e?
No. Tipo 4 pertenece a la clasificación del equipo de protección electrosensible según los requisitos aplicables. PL caracteriza el desempeño de la función relacionada con la seguridad. Un dispositivo de tipo 4 puede integrar aplicaciones hasta PL e en condiciones apropiadas, pero el nivel alcanzado por la cadena depende de sus subsistemas, arquitectura, uso y validación.
¿Cómo cambia la detección con una resolución de 14 o 30 mm?
La capacidad nominal describe lo que el modelo detecta en las condiciones declaradas por el fabricante. No es la altura del campo, el alcance entre perfiles ni la distancia a la herramienta. La geometría, la instalación y funciones como la resolución reducida pueden cambiar la evaluación. Estos valores no garantizan la detección de cualquier objeto menor ni de todas las posiciones de una mano.
¿Cómo se mide el tiempo de parada de una máquina?
La evaluación real requiere instrumentos, método y condiciones apropiados, bajo un procedimiento autorizado y con un equipo competente. Es necesario definir el intervalo medido, considerar la dispersión y las incertidumbres y evitar sumar nuevamente partes ya incluidas en una medición total. El laboratorio no mide la parada: todos los tiempos son hipótesis didácticas, sin validez de ensayo.
¿Qué fórmula se utiliza con la ISO 13855:2024?
La presentación de Pilz muestra S = K × T + D_DS + Z para la situación estática considerada. El método completo exige definir alcance, aproximación, geometría y factores aplicables; los casos dinámicos pueden incluir otros términos. Completar la expresión no demuestra un dimensionamiento válido. Consulte la norma y los requisitos pertinentes a la aplicación antes de definir el posicionamiento.
¿Puedo utilizar S = K × T + C de la NR-12 sin otras comprobaciones?
No. El Anexo I incluye condiciones, un cuadro de C y referencias que deben examinarse junto con la máquina y los demás requisitos. La expresión no debe confundirse con la presentación de 2024 ni con cualquier fórmula histórica de un manual. Este artículo distingue sus orígenes sin emitir un dictamen jurídico sobre prevalencia normativa.
¿Qué ocurre si alguien atraviesa la cortina y permanece detrás?
El plano óptico puede quedar libre después del paso sin demostrar que la región peligrosa esté vacía. El proyecto debe abordar esta situación, considerando geometría, protecciones complementarias, prevención del reinicio y detección apropiada cuando sea necesaria. Liberar el campo no debe interpretarse automáticamente como autorización para iniciar el movimiento.
¿La cortina impide la caída de carga o la proyección de partículas?
No por sí sola. Detectar y retirar la orden no sostiene una masa ni contiene material proyectado. Las cargas gravitacionales, la presión residual, las virutas, los fluidos calientes y otros peligros requieren funciones y medidas adecuadas. El método de separación no sustituye la retención ni la contención. La cadena debe evaluarse para los peligros realmente presentes.
¿Por qué el rearme no debe iniciar automáticamente la máquina?
El rearme restablece una condición para aceptar una nueva orden; no demuestra que sea seguro iniciar el movimiento en ese instante. La prevención del reinicio debe considerar personas, visibilidad, accesos y peligros restantes. La integración puede tener bloqueo en el dispositivo o en la lógica externa, según el proyecto. En el laboratorio, el rearme no produce ninguna orden de máquina.
Referencias
- ISO 13855:2024 — edition 3 / 2024-11ISO
- EN ISO 13855 — positioning of safeguardsPilz
- IEC 61496-1:2020 — General requirements and testsIEC
- IEC 61496-2:2020 — AOPD requirementsIEC
- deTec4 Core C4C-PA06030A10000 / 1063377 — datasheet 2026-07-25SICK
- miniTwin2 — 8013482/1IZ4/2024-05-07SICK
- NR-12 — texto oficial consultado em 11/10/2026Ministério do Trabalho e Emprego
- mac4 — 8014264/YUP1/2016-04-06 (historical example)SICK
- deTec4 — 8021645/1SWC/2026-02-04SICK
- deTec4 HG — 8023856/1SWC/2026-02-05SICK
- ISO 13849-1:2023ISO
- EN/IEC 61496 — ESPE types and performancePilz